同步倾仰底盘总成扭力扳手使用,精准控制倾仰比技巧
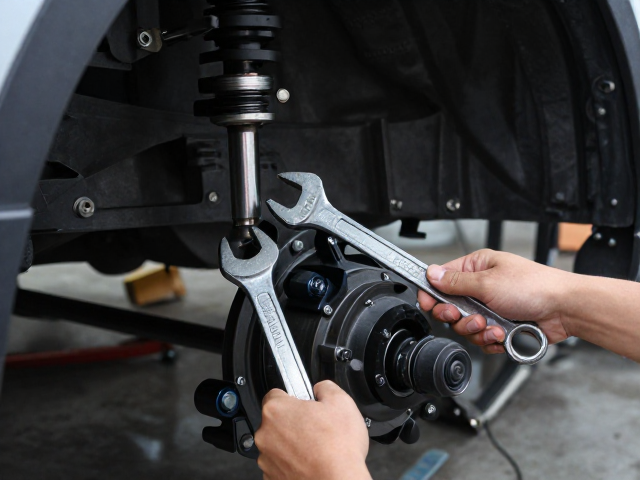
同步倾仰底盘总成的结构特性与作业环境 同步倾仰底盘总成通常应用于高空作业平台、工程机械或特种车辆中,其核心在于通过液压或电动推杆系统,使工作平台在升降过程中保持水平,或在固定位置进行大角度俯仰调节。在这一机械结构中,连接臂、销轴、铰接点以及驱动连杆之间存在着严密的几何关系,任何连接部件的预紧力偏差都可能改变倾仰运动的轨迹,导致同步性失效或结构应力集中。作业现场通常伴随振动、粉尘及油污,这些环境因
同步倾仰底盘总成的结构特性与作业环境
同步倾仰底盘总成通常应用于高空作业平台、工程机械或特种车辆中,其核心在于通过液压或电动推杆系统,使工作平台在升降过程中保持水平,或在固定位置进行大角度俯仰调节。在这一机械结构中,连接臂、销轴、铰接点以及驱动连杆之间存在着严密的几何关系,任何连接部件的预紧力偏差都可能改变倾仰运动的轨迹,导致同步性失效或结构应力集中。作业现场通常伴随振动、粉尘及油污,这些环境因素会加速螺纹副的磨损,使得扭矩值随时间发生漂移,因此每次作业前的状态确认是保障设备安全运行的基础前提。
扭力扳手作为高精度紧固工具,在此类总成的装配与维护中扮演着关键角色。不同于普通的敲击式扳手,同步倾仰机构的螺栓连接往往涉及高强度合金钢部件,对预紧力的控制要求极高。过大的扭矩可能导致螺栓屈服甚至断裂,引发严重的安全事故;而扭矩不足则会在设备运行中因松动导致间隙增大,产生冲击载荷,最终破坏同步倾仰的精度。因此,操作人员必须理解扭矩与预紧力之间的物理联系,认识到扭力扳手不仅是拧紧工具,更是控制机械界面摩擦系数和材料变形量的计量手段。
扭力扳手的选择标准与校准规范
在同步倾仰底盘总成的维护场景中,扭力扳手的选择需严格对应螺栓的规格等级与许用扭矩范围。通常情况下,该总成涉及M12至M24级别的高强度螺栓,其目标扭矩值多分布在80N·m至500N·m之间。操作人员应选用精度等级为±4%或更高的数显或指针式扭力扳手,并确保扳手量程覆盖当前作业所需的最大扭矩值,最佳工作区间位于扳手量程的20%至80%之间,以规避低量程下的读数误差和高量程下的过载风险。
校准是确保扭力扳手数据真实有效的必要环节。根据ISO 6789标准,扭力扳手应定期进行校准,通常建议每6个月或每5000次使用后进行一次专业机构校准,或在每次发现读数异常时立即停用送检。校准过程中需使用经过认证的标准扭矩测试台,记录零位偏差及线性误差。在实际作业前,操作人员还需执行“零点检查”和“空载测试”,确认扳手在无负载状态下指针归位准确,且在施加预估扭矩时动作顺畅,无卡滞现象,从而排除工具本身故障对作业结果的影响。
精准控制倾仰比的扭矩操作技巧
同步倾仰比的精准控制,本质上依赖于两侧或多点驱动单元连接螺栓扭矩的一致性。在紧固倾仰臂与车架或工作平台的连接螺栓时,必须遵循对角交叉、分步拧紧的原则。初次拧紧至目标扭矩的50%,以消除连接界面的装配间隙;随后拧紧至80%,使各部件贴合紧密;一步施加100%的目标扭矩,确保达到设计的预紧力。这种分步操作能有效避免因单次施加过大扭矩导致局部塑性变形,从而维持倾仰臂在运动过程中的几何对称性。
操作过程中,施加扭矩的动作需平稳均匀,严禁使用冲击扳手直接进行最终紧固,以免冲击力破坏螺纹副的摩擦特性,导致实际预紧力与设定值偏差过大。对于数显扭力扳手,在听到或感觉到“咔哒”声或屏幕数值稳定在设定值时,应立即停止施力并保持姿势1-2秒,以确认扭矩传递到位。若因空间限制无法一次性达到目标扭矩,可标记当前位置,松开后重新施加,严禁在已施加部分扭矩的基础上直接叠加,以防螺栓内部产生残余应力累积,影响同步倾仰的响应灵敏度。
扭矩数据记录与倾仰同步性验证
完成紧固作业后,必须建立严密的扭矩数据追溯体系。操作人员需记录每个关键连接点的螺栓规格、目标扭矩值、实际施加扭矩值、使用的扭力扳手编号及校准有效期。这些数据是后续分析倾仰机构运行状态的重要依据。若发现某侧螺栓扭矩偏差超过±5%,需立即停止设备运行,检查螺纹状况、润滑情况及扳手状态,排除因螺栓咬死或润滑不良导致的假性扭矩读数,确保每一次紧固数据的真实性与可追溯性。
验证倾仰比的同步性,不能仅凭肉眼观察,需结合设备自带的传感器数据或专用测量工具进行量化分析。在空载状态下,缓慢进行全行程的俯仰动作,监测两侧倾仰臂的角度传感器反馈值。理想状态下,两侧角度差应控制在设备技术手册规定的公差范围内(例如±0.5度)。若存在同步偏差,需结合扭矩记录进行反向排查,判断是否因扭矩不均导致连接件微观位移,进而改变铰接点的实际受力点。通过“紧固-记录-验证”的闭环流程,可精准把控同步倾仰底盘总成的机械性能,确保设备运行的稳定性与安全性。