同步倾仰底盘总成解析,缓冲减震与扶手联动杆如何提升稳定性
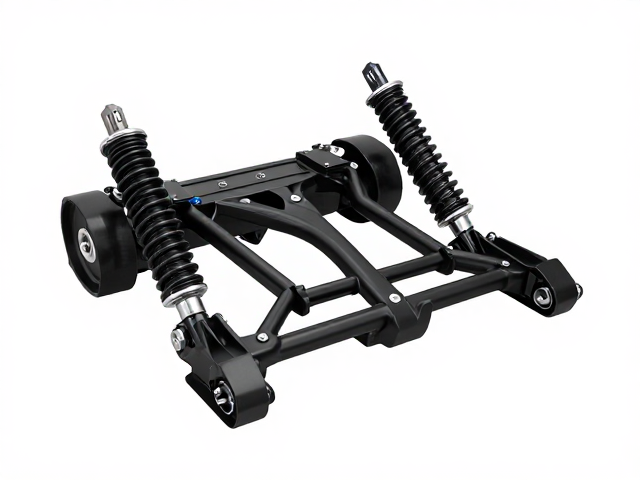
同步倾仰底盘总成的机械逻辑与核心功能 同步倾仰底盘总成是电动平衡车或智能代步工具中负责维持车身动态平衡的核心机械结构,其设计初衷在于解决单轮或双轮车辆在静止、低速行驶或加速过程中的稳定性难题。该总成通过精密的齿轮传动或连杆机构,将电机输出的扭矩转化为车身的倾仰动作,从而在物理层面抵消因重心偏移产生的倾覆力矩。这种机械结构不同于依赖传感器算法的纯电子平衡系统,它提供了更直接的物理反馈和更低的延迟响
同步倾仰底盘总成的机械逻辑与核心功能
同步倾仰底盘总成是电动平衡车或智能代步工具中负责维持车身动态平衡的核心机械结构,其设计初衷在于解决单轮或双轮车辆在静止、低速行驶或加速过程中的稳定性难题。该总成通过精密的齿轮传动或连杆机构,将电机输出的扭矩转化为车身的倾仰动作,从而在物理层面抵消因重心偏移产生的倾覆力矩。这种机械结构不同于依赖传感器算法的纯电子平衡系统,它提供了更直接的物理反馈和更低的延迟响应,确保车辆在复杂路况下依然能保持预期的姿态。
在结构组成上,同步倾仰底盘总成通常包含主传动轴、倾仰连杆组、减震弹簧单元以及扶手联动机构。主传动轴连接驱动电机与车轮,负责提供前进或后退的动力;倾仰连杆组则负责控制车身框架相对于车轮轴线的俯仰角度。减震弹簧单元位于连杆与车架的关键连接点,用于吸收路面传来的冲击能量。这些部件通过高强度的合金钢材或工程塑料制成,经过严格的疲劳测试以确保在长期高频次的倾仰运动中不会发生塑性变形或断裂,从而保障整车的机械寿命和运行安全。
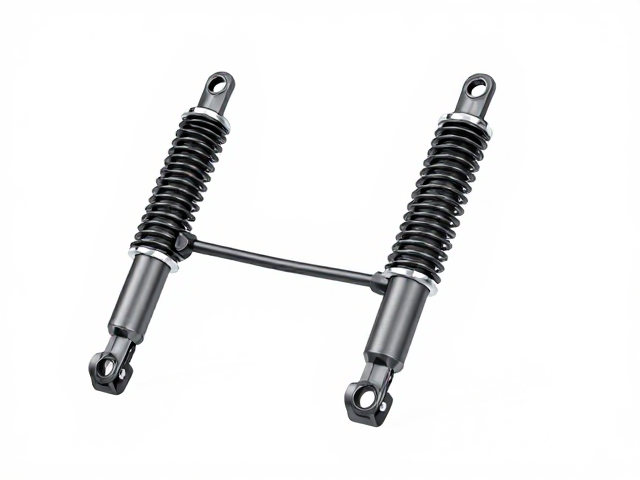
缓冲减震系统的力学分析与稳定性贡献
缓冲减震系统在同步倾仰底盘中扮演着“柔性关节”的角色,其核心作用是在车轮遭遇颠簸、坑洼或台阶时,通过弹簧的压缩与回弹以及阻尼器的节流作用,快速衰减垂直方向的冲击载荷。当车辆驶过不平路面时,车轮会产生垂直方向的加速度,若缺乏有效的缓冲,这一冲击力会直接传递至车架和乘员,导致车身剧烈晃动甚至失控。高质量的缓冲减震系统能显著降低冲击峰值,使车身姿态保持平稳,从而提升行驶的舒适性与可控性。
减震效能的提升依赖于弹簧刚度与阻尼系数的精准匹配。在实际工况中,过软的弹簧会导致车身在制动或加速时产生明显的点头或抬头现象,影响操控信心;而过硬的弹簧则会将路面冲击直接传递给车身,降低稳定性。因此,工程师通常会根据车辆的重量分布、使用场景以及预期承载能力,计算出台架测试下的最佳弹簧预压量和阻尼阀片开度。通过优化这一力学模型,底盘能够在吸收高频振动的同时,保留必要的路面反馈,使车辆在保持稳定的前提下,依然具备对路面变化的感知能力,这对于需要精准操控的使用场景至关重要。
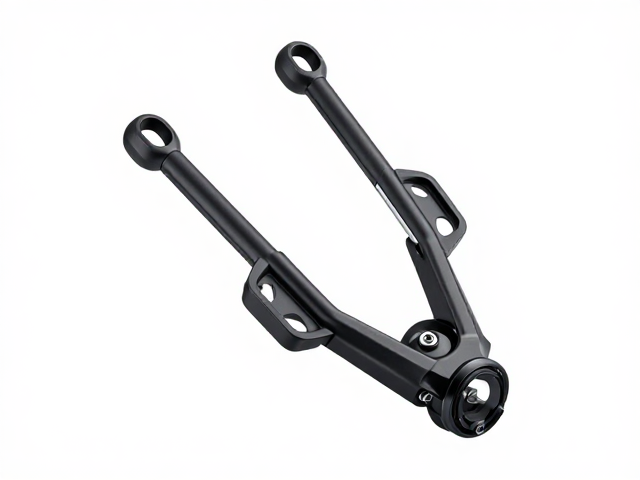
扶手联动杆的从动机制与人车交互优化
扶手联动杆是同步倾仰底盘中连接车身框架与扶手组件的关键传动部件,其设计逻辑在于实现扶手角度与车身倾仰角度的同步变化。当用户通过身体重心前倾或后仰来操控车辆时,扶手联动杆会跟随车身的倾仰动作自动调整角度,确保扶手始终处于用户舒适的操控位置。这种机械联动减少了用户需要额外调整扶手姿态的认知负荷和操作动作,使得操控过程更加跟手和自然。
从力学角度来看,扶手联动杆的设计需要克服重力矩和惯性力的影响。在车辆加速或减速过程中,用户身体会产生惯性偏移,联动杆的几何结构设计需能引导这一力线,使其通过扶手传递至车架,进而辅助底盘完成倾仰动作。合理的联动比(Ratio)设计能够放大用户的微小动作,提高操控灵敏度;而在高速或紧急制动时,联动杆的刚性连接则能提供足够的支撑力,防止扶手过度摆动导致用户重心失控。这种精密的机械配合,使得车辆在动态过程中能够严格遵循用户的操控意图,极大地提升了整体的稳定性和操作安全性。
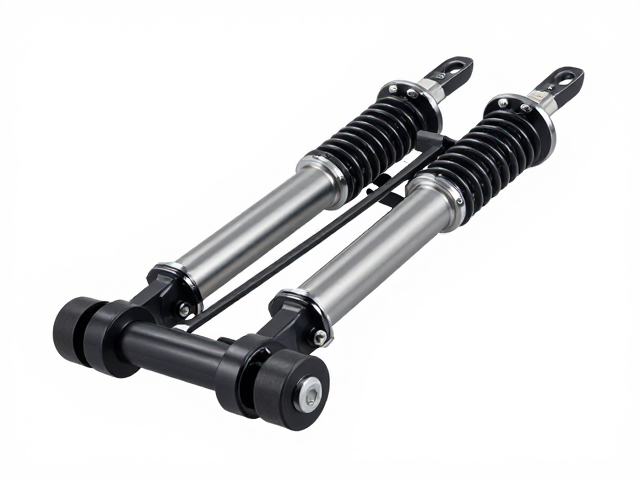
系统协同效应与综合稳定性表现
同步倾仰底盘总成、缓冲减震系统与扶手联动杆并非孤立存在,而是通过严密的机械耦合形成一个完整的动态平衡系统。减震系统处理垂直方向的冲击,维持车身的垂直姿态稳定;扶手联动杆处理水平方向的操控输入,确保用户意图与车身动作的一致性;而同步倾仰机制则是整个系统的执行核心,将上述两方面的信息整合,通过车轮与地面的接触力产生恢复力矩,使车辆始终保持在预设的平衡区间内。这种多系统协同工作的模式,使得车辆在面对侧向风、路面倾斜或突发障碍物时,仍能通过机械结构的自适应性保持平衡。
在实际应用中,这种高集成度的底盘设计显著降低了电子控制系统的负担。由于机械结构已经提供了基础的稳定性和操控引导,电子控制系统可以更专注于微调电机扭矩输出,而非全天候进行高频次的姿态修正。这种分工协作不仅提高了系统的响应速度和可靠性,还延长了电池寿命。对于需要长时间运行或高频率使用的场景,这种基于机械本质的稳定性方案,相较于纯电子平衡方案,往往能提供更可预测、更持久的安全保障,体现了机械工程设计在智能载具领域的核心价值。