同步倾仰底盘总成锁定失效?根据使用习惯选角度是关键
同步倾仰底盘总成锁定失效的核心诱因分析 同步倾仰底盘在展开或收回过程中,若出现锁定机构无法完全啮合或意外松脱,通常源于机械结构在极限角度下的应力集中或传感器信号延迟。当底盘处于高倾仰状态时,液压或电动推杆承受的压力呈非线性增长,若此时锁定销与锁扣孔位因制造公差或长期磨损产生微小偏差,机械锁止力便会大幅衰减。这种物理层面的错位往往不会立即导致灾难性后果,但会表现为锁定指示灯闪烁或控制面板提示“未完
同步倾仰底盘总成锁定失效的核心诱因分析
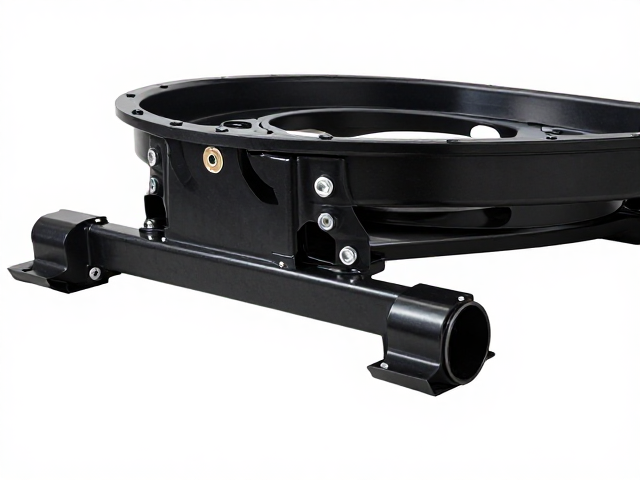
同步倾仰底盘在展开或收回过程中,若出现锁定机构无法完全啮合或意外松脱,通常源于机械结构在极限角度下的应力集中或传感器信号延迟。当底盘处于高倾仰状态时,液压或电动推杆承受的压力呈非线性增长,若此时锁定销与锁扣孔位因制造公差或长期磨损产生微小偏差,机械锁止力便会大幅衰减。这种物理层面的错位往往不会立即导致灾难性后果,但会表现为锁定指示灯闪烁或控制面板提示“未完全锁定”,此时若强行进行后续操作,极易造成结构件塑性变形甚至断裂。
电气控制系统的误判也是常见且隐蔽的原因。角度传感器(如电位计或霍尔元件)若因震动出现信号漂移,主控单元可能误读当前倾仰角度,从而拒绝发出锁定指令或提前解除锁定保护。特别是在低温环境下,液压油粘度增加导致动作响应变慢,若控制逻辑中的延时参数设置过短,系统可能在机械结构尚未到达理论锁定位置时便判定为失效。这种软硬件协同工作的间隙,要求用户必须理解角度与锁定状态的耦合关系,而非单纯依赖单一信号判断。
基于使用场景优化角度选择的实操策略
在户外复杂地形或长时间驻停场景中,完全垂直或极端倾斜的角度往往伴随着最大的结构负荷。建议在日常使用中,优先将底盘维持在30至60度的中间倾仰区间进行驻停或作业,这一角度范围能确保锁定销与锁扣孔位获得最佳的对中性,同时分散来自地面反作用力的剪切应力。对于需要快速部署或回收的使用习惯,应避免在泥泞、松软地面进行大角度快速倾仰,因为地面沉降导致的底盘微小倾斜会直接改变锁定机构的重合度,增加锁定失败的概率。
针对不同载荷分布的使用习惯,角度选择需动态调整。当底盘承载较重设备或人员时,重力分量会显著增加锁定机构的侧向推力,此时应略微减小倾仰角度,利用水平分力抵消部分侧向冲击,使锁定面贴合更紧密。反之,若为轻量化场景且追求极致收纳效率,可严格遵循出厂设定的标准角度参数,但需定期清理锁定孔位的泥沙与异物。养成在每次操作前观察锁定销行程和倾听机械啮合声音的习惯,能有效规避因角度不当引发的隐性损伤,确保每次锁定动作都在结构设计的安全冗余范围内完成。