同步倾仰底盘总成怎么调?扶手联动杆与倾仰比优化指南
同步倾仰底盘总成的核心逻辑与结构解析 同步倾仰底盘的核心在于通过机械连杆或液压同步缸,确保靠背与坐垫在倾仰过程中保持预设的角度关系,从而维持人体脊柱的自然受力状态。这一结构通常由主支架、倾仰轴、联动杆组以及锁定机构组成,其调校难点在于各部件间的几何干涉与运动轨迹的匹配。若同步逻辑出现偏差,会导致用户在后仰时出现“坐不住”或腿部悬空感,长期使用易造成腰椎疲劳。因此,理解底盘内部连杆的铰接点位置与力
同步倾仰底盘总成的核心逻辑与结构解析
同步倾仰底盘的核心在于通过机械连杆或液压同步缸,确保靠背与坐垫在倾仰过程中保持预设的角度关系,从而维持人体脊柱的自然受力状态。这一结构通常由主支架、倾仰轴、联动杆组以及锁定机构组成,其调校难点在于各部件间的几何干涉与运动轨迹的匹配。若同步逻辑出现偏差,会导致用户在后仰时出现“坐不住”或腿部悬空感,长期使用易造成腰椎疲劳。因此,理解底盘内部连杆的铰接点位置与力臂比例,是进行后续微调的基础前提。
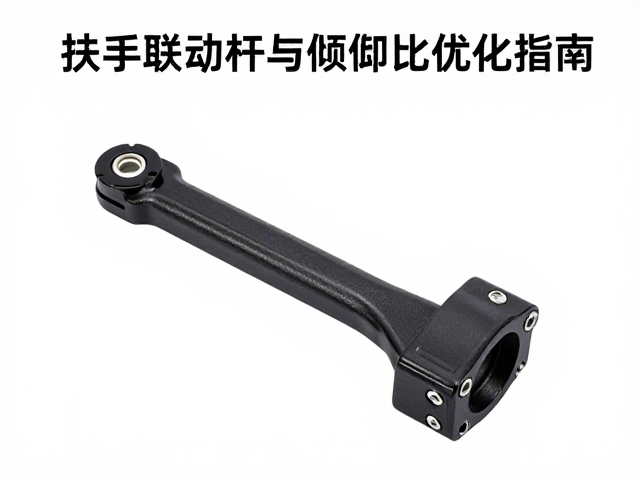
在实际装配与调试过程中,扶手联动杆作为连接座椅骨架与外部扶手的关键组件,其运动轨迹必须严格遵循座椅倾仰的曲线特征。当用户进行倾仰动作时,扶手需要随之平滑升降或平移,以提供持续的手部支撑。如果联动杆的长度、弯曲角度或安装孔位设计不合理,会导致扶手运动滞后或超前于靠背,产生明显的顿挫感或机械干涉。这种物理层面的不协调,直接影响了整椅的乘坐质感与机械寿命,因此精准的尺寸匹配与位置校准是优化同步倾仰体验的关键环节。
扶手联动杆的安装定位与初始校准
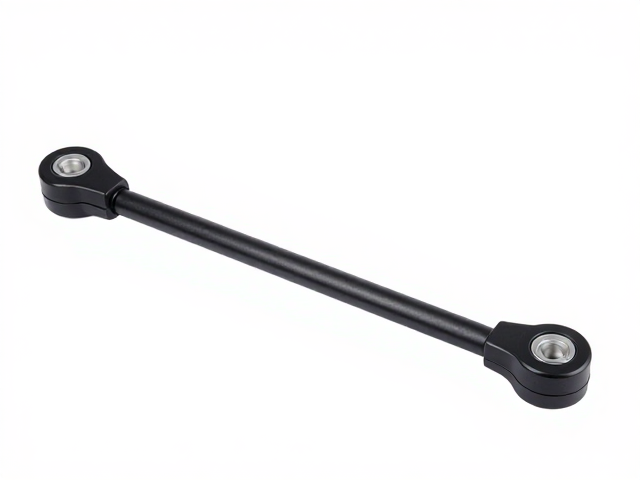
扶手联动杆的初始安装必须严格依据设计图纸上的三维坐标进行定位,任何微小的孔位偏差都可能放大为显著的运动误差。在安装前,需检查连杆两端的轴承衬套或转轴是否完好,确保无卡滞现象,同时确认固定螺栓的预紧力符合标准,避免因松动导致运行过程中产生异响或晃动。对于采用多点铰接的联动结构,需逐个检查每个铰接点的同轴度,确保所有运动副在同一平面内自由转动,这是消除机械干涉的第一步。
校准过程中,应模拟用户从直立到最大后仰的全过程,观察扶手与靠背的相对位置变化。重点监测扶手在极值位置(完全直立或完全后仰)时,是否与座椅侧板、坐垫边缘或其他结构件发生接触或干涉。若发现运动轨迹受阻,需微调联动杆的安装孔位或更换不同长度的连杆进行调整。此阶段的目标是建立无阻碍、顺滑的基础运动链路,为后续的比例优化提供稳定的物理基础,确保每一次倾仰动作都能顺畅触发,无机械阻力干扰。
倾仰比优化的几何关系与参数调整
倾仰比是指靠背相对于坐垫的旋转角度与坐垫本身倾角变化之间的比例关系,这一参数直接决定了乘坐的舒适度与动态稳定性。优化倾仰比通常涉及对底盘内部连杆长度、支点位置或同步缸行程的精确计算与调整。在实际操作中,可通过改变联动杆的有效长度或调整同步缸的安装角度来微调这一比例。例如,增加联动杆长度可能会减缓扶手的升降速度,从而改变用户感知到的倾仰节奏,使其更跟手或更跟背。
优化过程中,需利用量角器或角度传感器记录不同倾仰角度下的靠背与坐垫夹角,确保其在整个运动区间内符合人体工学设计目标。若发现倾仰初期角度变化过快,可能导致腰部支撑不足,需调整连杆比以延缓初始倾仰动作;若后仰末期角度变化过缓,则需增强末端力矩输出。这一过程需要反复测试与微调,通过改变机械结构的几何参数,使倾仰动作在不同速度下都能保持稳定的角度变化率,从而提升整体乘坐的跟手性与舒适性。
动态测试与用户体验反馈修正
机械结构的静态校准完成后,必须通过动态负载测试来验证同步倾仰底盘的真实表现。测试时需模拟不同体重、不同坐姿的用户进行操作,观察扶手联动杆在动态冲击下的稳定性以及倾仰比的一致性。重点检查在快速倾仰过程中,是否存在明显的迟滞、抖动或异响,这些现象通常源于连杆间的间隙过大或同步机构阻尼不足。通过动态测试可以暴露出厂标参数在实际使用场景下的潜在缺陷,为进一步优化提供数据支持。
基于动态测试反馈,需对扶手联动杆的阻尼特性进行微调,例如增加或减少缓冲垫的厚度,或调整同步缸的阻尼阀开度,以匹配不同的倾仰速度需求。同时,收集用户对扶手支撑感与靠背包裹性的主观评价,分析机械运动轨迹与人体感知之间的差异。若用户反馈扶手在后仰时支撑感不足,需重新评估联动杆的力臂设计,确保扶手能随身体后移提供有效的承托。通过客观数据与主观体验的双重修正,最终实现同步倾仰底盘在功能性与舒适性上的完美平衡。