防夹手结构工艺解析,高强度铝合金骨架与底盘承重的安全平衡
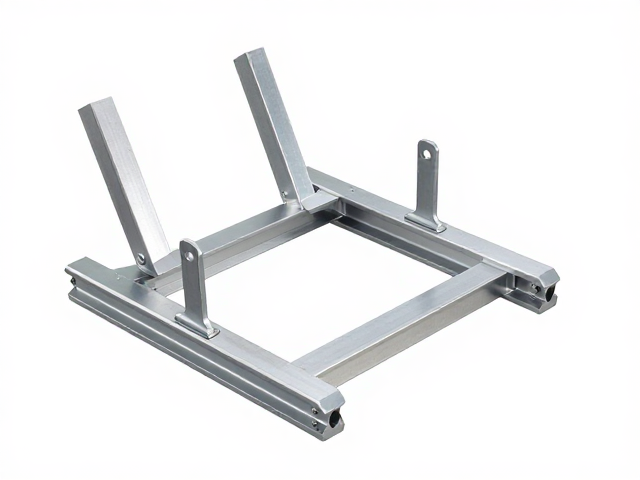
高强度铝合金骨架的力学设计与材料特性 铝合金骨架在防夹手结构中扮演着核心支撑角色,其核心优势在于优异的比强度与散热性能。相较于传统钢材,航空级铝合金如6061-T6或7075系列材料,通过固溶时效处理后,抗拉强度可达到310MPa至500MPa以上,同时密度仅为2.7g/cm³左右。这种轻量化特性使得整体结构在降低自重压力的同时,仍能维持极高的刚性,为防夹机制提供稳定的物理基准。骨架内部通常采用
高强度铝合金骨架的力学设计与材料特性
铝合金骨架在防夹手结构中扮演着核心支撑角色,其核心优势在于优异的比强度与散热性能。相较于传统钢材,航空级铝合金如6061-T6或7075系列材料,通过固溶时效处理后,抗拉强度可达到310MPa至500MPa以上,同时密度仅为2.7g/cm³左右。这种轻量化特性使得整体结构在降低自重压力的同时,仍能维持极高的刚性,为防夹机制提供稳定的物理基准。骨架内部通常采用管状或箱型截面设计,通过有限元分析优化应力分布,确保在承受额定载荷时,形变量控制在微米级别,避免因结构微变形导致的安全间隙失效。
在制造工艺层面,骨架组件多采用高精度CNC机械加工与激光焊接技术结合的方式成型。连接节点处常设置加强筋或衬套,以分散局部应力集中,防止疲劳断裂。材料表面的阳极氧化处理不仅提升了耐腐蚀性能,还增加了表面硬度,减少了长期使用中的磨损损耗。这种经过严格热处理与表面处理的材料体系,确保了骨架在长期高频次运动下,依然能保持初始的几何精度,为后续防夹机构的精准配合奠定基础。
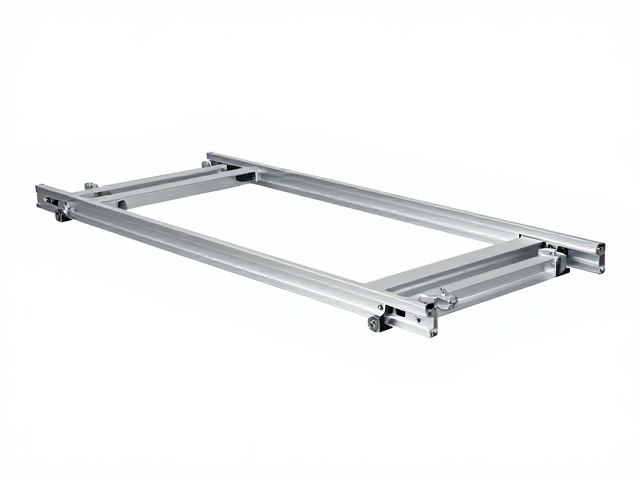
底盘承重系统的稳定性与载荷分配
底盘作为整个装置的根基,承担着垂直方向的重力载荷以及水平方向的惯性力。在防夹手应用场景中,底盘需具备极高的抗扭转刚度,以防止因受力不均导致整体姿态偏移,进而影响防夹传感器的判断精度。常见的底盘结构设计采用封闭式框梁或平板加肋结构,通过多点支撑分散载荷,降低单位面积压强。材料选择上,除铝合金外,部分高负载场景亦可能涉及高强度工程塑料或复合材料,以平衡成本与性能。
载荷分配的科学性直接关系到设备运行的平稳度。工程师通过仿真模拟不同工况下的受力情况,优化支腿或支撑点的位置布局,确保重心落在支撑多边形内部。这种设计能有效抑制运行过程中的晃动与共振,减少机械部件的非正常磨损。此外,底盘与骨架的连接界面通常经过精密加工,保证配合面的平行度与垂直度,从而将静态载荷均匀传递至地面或安装基座,避免局部应力过大引发结构性隐患。
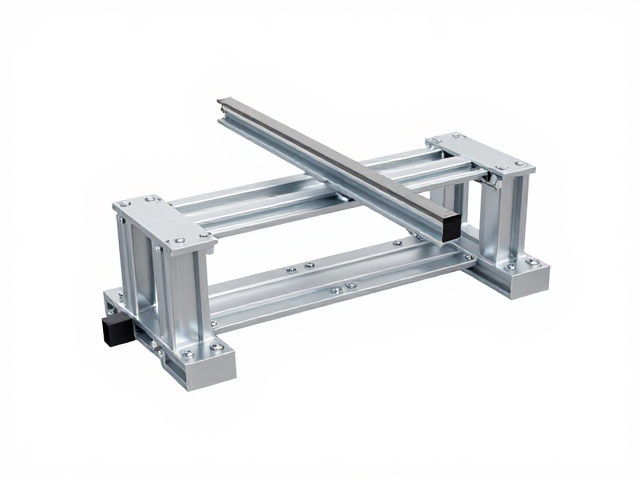
防夹手机构的机械触发逻辑
防夹手结构的核心在于对接触瞬间的快速响应,其机械触发逻辑通常依赖于物理限位与弹性复位机制。当外部物体侵入预设的安全间隙时,机械连杆或滑块受到挤压,克服弹簧预紧力产生位移。这一位移信号通过机械结构传递至主控单元或直接切断驱动电路。常见的机械式防夹设计采用非接触式霍尔传感器或接触式微动开关,前者通过磁场变化检测位置,后者通过物理按压触发,两者均需在机械结构上设置严密的导向槽,防止异物卡滞导致误判或失效。
安全间隙的设定需严格遵循相关机械安全标准,通常初始间隙控制在3mm至5mm之间,具体数值取决于应用场景的风险等级。在触发过程中,机械部件的运动轨迹需经过严密的轨迹规划,确保动作平滑且无冲击。部分高端设计引入自适应阻尼结构,根据负载变化自动调整触发所需的力度阈值,从而提高对不同材质、形状物体的识别能力。这种机械层面的冗余设计,构成了第一道也是最直接的安全防线,确保在电子系统失效时,物理结构仍能提供基本的保护功能。
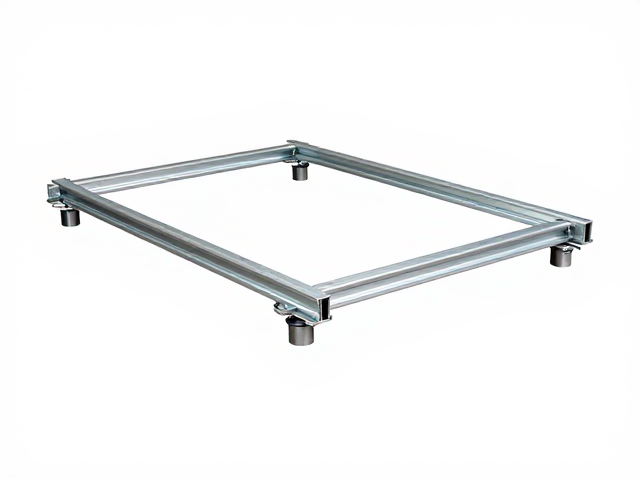
铝合金骨架与底盘的安全平衡策略
高强度铝合金骨架与底盘承重的平衡,体现在动态负载下的结构完整性与静态安装下的稳定性。骨架负责吸收和传递运动部件产生的动态冲击力,而底盘则负责提供稳定的参考平面和基础支撑。两者通过高强度的紧固件连接,连接点的预紧力需经过扭矩控制,确保在振动环境下不松动。设计时需考虑热胀冷缩系数的一致性,避免不同温度环境下因材料形变差异导致连接应力过大或间隙变化。
在安全平衡的考量中,失效模式分析至关重要。工程师需模拟骨架断裂、底盘变形或连接松动等极端情况,评估防夹功能的保持能力。通过有限元分析优化骨架壁厚与加强筋布局,可在保证强度的同时减轻重量,降低底盘负荷。同时,底盘与地面的接触方式需经过防滑与缓冲处理,防止因地面不平或冲击导致整体结构失稳。这种从材料选择、结构设计到连接固定的系统性平衡,确保了设备在复杂工况下的长期安全运行。