防夹手结构工艺与材料拉力实验,严禁私自改装保障安全
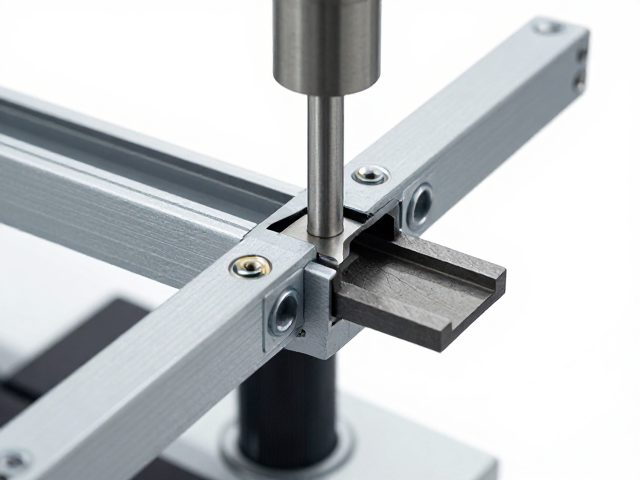
防夹手结构的机械原理与受力分析 防夹手设计的核心在于通过机械限位或传感器反馈,在物体闭合过程中检测到异常阻力时立即停止或反转动作。这种结构常见于工业自动门、电动升降桌以及儿童家具中,其基本原理是利用霍尔传感器或电流监测模块识别电机负载变化。当两物体间存在阻碍且距离小于设定阈值时,控制系统判定为夹持风险,随即切断动力源或激活反向电机。这种被动与主动相结合的保护机制,能够有效降低硬性碰撞带来的伤害。
防夹手结构的机械原理与受力分析
防夹手设计的核心在于通过机械限位或传感器反馈,在物体闭合过程中检测到异常阻力时立即停止或反转动作。这种结构常见于工业自动门、电动升降桌以及儿童家具中,其基本原理是利用霍尔传感器或电流监测模块识别电机负载变化。当两物体间存在阻碍且距离小于设定阈值时,控制系统判定为夹持风险,随即切断动力源或激活反向电机。这种被动与主动相结合的保护机制,能够有效降低硬性碰撞带来的伤害。
在受力分析层面,防夹手结构必须具备足够的抗冲击能力。以标准的家用电动升降桌为例,其防夹阈值通常设定在80至120牛顿之间。这一数值经过大量人体工学与安全标准测试得出,既能保证正常物品通过时的稳定性,又能确保在夹到儿童手指等柔软组织时产生可承受的压力。结构件的刚度设计需配合这一阈值,避免因材料形变过大导致传感器误判或失效,从而在物理结构与电子控制之间建立严密的逻辑闭环。
关键材料特性与拉力测试标准
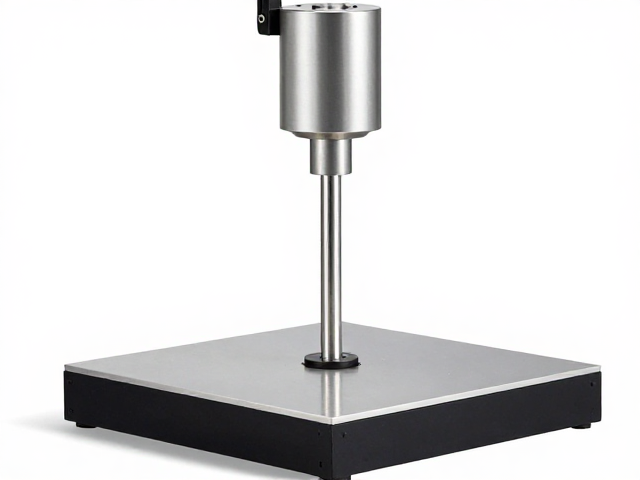
材料的选择直接决定了防夹手结构的耐用性与安全性。常见的接触面材料包括ABS工程塑料、硅胶包覆层以及高强度铝合金骨架。ABS塑料具有良好的韧性和抗冲击性,不易在低温环境下脆裂;硅胶层则能提供柔软的触感,分散接触点的压强。骨架部分常采用冷轧钢板或铝合金,以确保整体结构在反复开合过程中不发生永久性形变。材料的抗拉强度和屈服强度是选材的关键指标,需确保在极端负载下结构件不会断裂或脱落。
拉力实验是验证防夹手结构可靠性的核心环节。依据通用的机械安全测试规范,测试过程通常使用拉力试验机对防夹感应区域施加垂直或水平方向的拉力。测试样本需经过至少10,000次的开合循环,以模拟长期使用的磨损情况。在拉力测试中,需记录结构件在达到额定负载前的最大形变量以及传感器触发所需的时间。数据需显示,在施加规定拉力时,防夹功能应在0.2秒内做出响应,且结构件无明显塑性变形。这些可量化指标确保了产品在全生命周期内的安全性一致性。
违规改装对安全机制的破坏
私自改装防夹手结构是极具安全隐患的行为,往往会导致原有安全逻辑失效。部分用户或维修人员为了追求所谓的“力度”或“速度”,擅自调整电机驱动电压、移除或短接安全传感器线路,甚至更换未经认证的非标零件。这种行为破坏了产品出厂时的力学平衡和电气保护机制。例如,降低防夹阈值或完全移除传感器,使得设备在遇到阻碍时不再停止,而是继续施加巨大压力,极易造成严重的挤压伤害。
改装行为还会引发不可预知的机械故障。原装结构经过严密的公差配合计算,非标零件的加入可能导致齿轮卡顿、导轨偏移或电机过载。一旦电机因阻力过大而过热保护失效,或者机械结构因应力集中发生断裂,飞溅的碎片或突然下落的部件可能对使用者构成二次伤害。此外,改装后的设备往往无法通过原有的电气绝缘和接地测试,增加了漏电风险。任何对原厂安全结构的改动,都意味着设备已脱离标准安全体系,其运行状态处于不可控的危险之中。
合规使用与维护的重要性
保障防夹手结构的有效性,依赖于日常的规范使用与定期维护。用户应避免在设备运行路径中放置易碎、尖锐或过小的物品,这些物品可能干扰传感器的判断或造成结构性损伤。清洁时应使用柔软的干布擦拭感应区域,防止灰尘、油污堆积影响霍尔元件或红外传感器的灵敏度。定期检查螺丝紧固件是否松动,特别是连接电机与传动机构的关键部位,确保机械结构处于最佳工作状态。
对于具备自动检测功能的高端设备,应定期执行制造商建议的安全自检程序。通过设备自带的维护模式,检查传感器响应时间、电机反向力矩是否符合出厂设定。若发现设备运行声音异常、启停不跟手或防夹功能测试失败,应立即停止使用并联系专业售后人员进行检修。严禁用户自行拆解核心控制模块或更换非原厂配件。只有严格遵循操作规范,保持设备原始安全配置,才能确保持续提供可靠的防夹保护,将安全风险降至最低。