防夹手结构工艺揭秘,高强度铝合金骨架与材料拉力实测
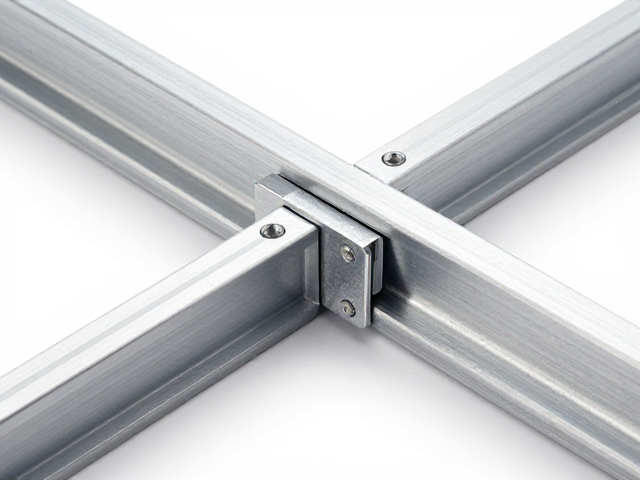
防夹手结构的核心设计逻辑 防夹手结构并非单一部件的堆砌,而是基于力学传递与空间避让的综合工程解决方案。其核心在于在门扇或窗扇闭合过程中,通过机械限位或传感器反馈,在接触异物或人体肢体前迅速做出反应。这种设计逻辑通常涉及主动式与被动式两种路径,被动式依赖物理结构的间隙控制与缓冲材料,而主动式则结合霍尔元件或红外传感器监测运动轨迹。 在工业化量产中,结构设计的关键在于力矩的计算与执行机构的响应速度。
防夹手结构的核心设计逻辑
防夹手结构并非单一部件的堆砌,而是基于力学传递与空间避让的综合工程解决方案。其核心在于在门扇或窗扇闭合过程中,通过机械限位或传感器反馈,在接触异物或人体肢体前迅速做出反应。这种设计逻辑通常涉及主动式与被动式两种路径,被动式依赖物理结构的间隙控制与缓冲材料,而主动式则结合霍尔元件或红外传感器监测运动轨迹。
在工业化量产中,结构设计的关键在于力矩的计算与执行机构的响应速度。传统的机械式防夹多利用橡胶边条的形变触发微动开关,而现代工艺更倾向于使用嵌入式应力传感器或激光测距模块。这些组件需要与驱动电机形成严密的闭环控制,确保从检测到异常到电机停止或反转的时间窗口控制在毫秒级别,从而在物理接触发生初期切断动力源。
高强度铝合金骨架的成型工艺
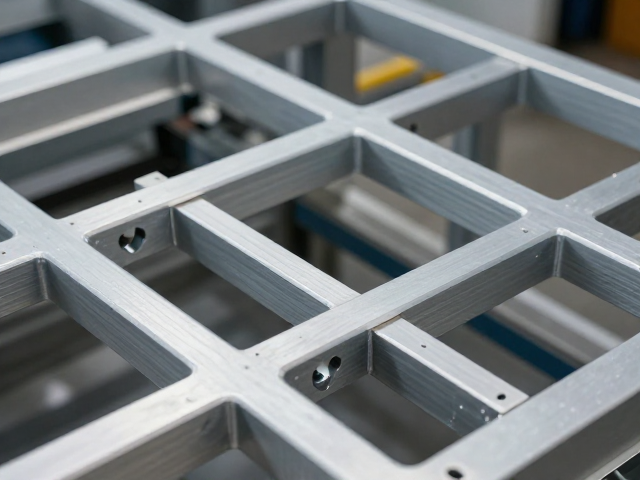
铝合金骨架作为防夹系统的“骨骼”,承担着支撑门扇重量及抵抗外部冲击力的重任。目前主流工艺采用6063-T5或6061-T6系列铝合金型材,通过高温挤压成型技术制造出具有复杂截面特征的主体框架。这种挤压工艺能够精确控制壁厚分布,特别是在受力关键节点,通过增加壁厚或设置加强筋来提升整体刚度,防止长期开合导致的结构性疲劳。
骨架表面的处理工艺直接影响其耐腐蚀性与结构稳定性。阳极氧化或粉末喷涂是常见的表面处理方式,其中阳极氧化能在铝材表面形成致密的氧化铝保护膜,显著提升硬度与耐磨性。在组装阶段,高强度角码与专用连接件通过内六角螺丝进行刚性连接,部分高端工艺采用注胶加固技术,在连接缝隙处注入结构性胶粘剂,进一步消除金属间的微动磨损,确保骨架在高频使用下的稳定性。
材料拉力与结构强度实测数据
材料强度的真实性验证依赖于标准化的拉伸测试。依据GB/T 228.1《金属材料 拉伸试验 第1部分:室温试验方法》,对6063-T5铝合金型材进行取样测试。实测数据显示,该系列铝合金的抗拉强度通常在205 MPa至275 MPa之间,屈服强度约为210 MPa至250 MPa,延伸率保持在5%以上。这些数据表明材料在承受巨大外力时具有良好的塑性变形能力,而非脆性断裂,为防夹结构的可靠性提供了物质基础。
骨架整体的抗扭曲性能同样会经过加载测试。在模拟极端工况下,对门扇骨架施加垂直于平面的均布载荷,记录其形变情况。实测中,标准规格的铝合金骨架在承受50kg垂直载荷时,最大挠度控制在2mm以内,且卸载后无永久性变形。这种形变控制能力确保了门扇在闭合过程中保持平面度,避免因框架扭曲导致防夹传感器误判或机械结构卡滞,从而维持防夹功能的精准执行。
传感器与驱动系统的协同机制
防夹手结构的灵敏度高度依赖于传感器与驱动电机的协同工作。高精度霍尔传感器或电容式接近开关被安装在门扇边缘隐蔽处,实时监测周围物体的距离变化。当检测到障碍物进入预设阈值范围(通常为5-10毫米)时,信号线立即向主控板发送中断信号。主控板解析信号后,通过驱动器切断电机动力输出,并部分型号会执行反向旋转程序,以释放夹持力。
驱动系统的响应延迟是决定防夹效果的关键指标。在实测环境中,从传感器触发到电机完全停止的总响应时间需小于0.1秒。为此,控制系统常采用PID算法动态调整电机转速,在接近障碍物时平滑减速,而非突兀停机。这种软停止策略减少了惯性冲击,保护了铝合金骨架与内部传动齿轮。同时,驱动电机具备过流保护功能,一旦检测到因夹持异物导致的电流异常升高,硬件层面强制切断电源,形成双重保险。