全自动无缝焊接T型接头焊缝整形技术详解
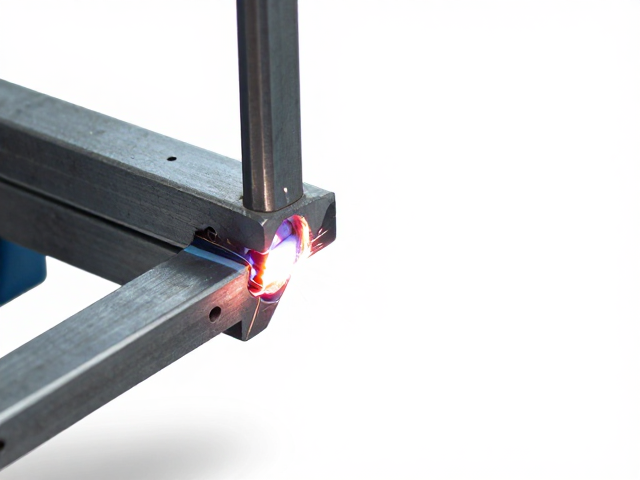
技术原理与核心工艺逻辑 全自动无缝焊接T型接头焊缝整形技术主要依赖于高精度机械传动与热力学控制的协同作用,其核心在于消除传统焊接后残留的焊瘤、余高不均以及应力集中现象。在T型接头结构中,管壁与板件连接处极易因热输入不均形成几何缺陷,整形工序通过特定的磨削、碾压或激光重熔手段,对焊缝表面进行微观及宏观层面的修整。这一过程并非简单的表面修饰,而是通过改变焊缝过渡区的几何形状,优化应力分布路径,从而提
技术原理与核心工艺逻辑
全自动无缝焊接T型接头焊缝整形技术主要依赖于高精度机械传动与热力学控制的协同作用,其核心在于消除传统焊接后残留的焊瘤、余高不均以及应力集中现象。在T型接头结构中,管壁与板件连接处极易因热输入不均形成几何缺陷,整形工序通过特定的磨削、碾压或激光重熔手段,对焊缝表面进行微观及宏观层面的修整。这一过程并非简单的表面修饰,而是通过改变焊缝过渡区的几何形状,优化应力分布路径,从而提升接头的疲劳寿命和整体结构强度。现代自动化系统通常采用多自由度机械臂配合高精度传感器,实时监测焊缝形貌,确保整形深度、宽度及圆滑过渡严格遵循设计规范。
该技术的工艺逻辑强调“成型即整形”的一体化理念,部分先进设备将焊接与整形工序集成在同一工位。在焊接熔池凝固过程中或紧随其后,利用旋转磨头或柔性砂轮对焊缝进行动态修整。这种连续作业模式减少了工件装夹次数,降低了因重复定位带来的误差累积。对于T型接头这种具有复杂空间几何特征的部件,整形策略需根据管材直径、壁厚及材质特性进行动态调整。例如,对于高强度合金钢,需严格控制磨削热量输入,避免热影响区性能退化;而对于不锈钢或铝合金,则更侧重于表面光洁度的提升及氧化层的去除,为后续可能的无损检测或涂层提供理想的基面。
关键设备组成与自动化控制
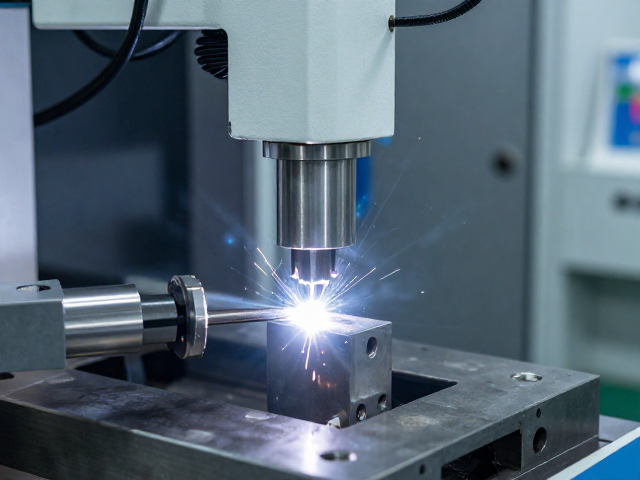
全自动无缝焊接T型接头焊缝整形系统的硬件基础通常包括高精度伺服驱动单元、多轴运动平台、自适应磨削/抛光执行机构以及在线视觉检测模块。伺服驱动单元负责提供稳定的动力输出,确保执行机构在高速运动下的位姿稳定性。多轴运动平台(通常为五轴或六轴机械臂)能够模拟复杂的空间轨迹,精确贴合T型接头焊缝的三维曲面。自适应磨削执行机构具备力控功能,能根据焊缝余高的变化实时调整接触压力,防止因局部过磨导致基材损伤或欠磨导致整形无效。在线视觉检测模块利用激光轮廓仪或高分辨相机,在整形前后获取焊缝的高精度三维数据,为控制系统提供反馈闭环。
在软件与控制层面,该系统依赖于严密的运动规划算法与工艺数据库。控制主机接收来自视觉传感器的焊缝特征数据,通过预设的工艺模型计算最优整形路径。这一过程涉及严密的数学建模,需解决非线性曲面下的刀具轨迹生成、接触力学分析以及实时补偿等难题。系统内置多种材料与接头形式的工艺参数库,操作人员或上位机可根据具体工件特征调用相应策略。此外,数据采集与监控系统(SCADA)实时记录整形过程中的电流、电压、压力、速度等关键参数,形成完整的数字档案。这种数据驱动的控制方式不仅保证了工艺的一致性,也为后续的质量追溯和工艺优化提供了坚实的数据支撑,实现了从经验驱动向数据驱动 manufacturing 的转变。
质量控制标准与检测评估
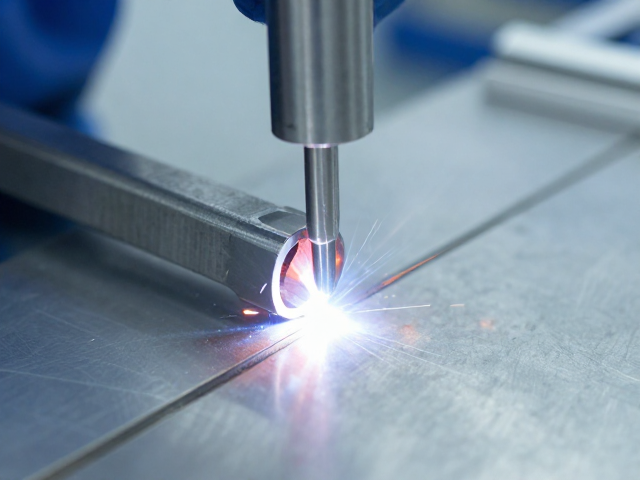
焊缝整形后的质量评估严格遵循国际通用的无损检测标准与几何公差规范。外观检查主要依据ISO 13567或GB/T 1965等标准,重点评估焊缝表面的连续性、有无裂纹、气孔以及咬边等宏观缺陷。几何尺寸测量则使用高精度三坐标测量机(CMM)或激光扫描仪,量化分析焊缝余高、过渡区圆角半径以及整体对称度。对于T型接头,过渡区的平滑度是关键指标,过大的应力集中系数会显著降低结构在动态载荷下的安全性。因此,整形效果需确保焊缝与母材之间实现无突变过渡,平滑度指标通常通过表面粗糙度仪进行微观评估,Ra值需控制在既定范围内,以满足疲劳强度要求。
除了常规的光学与几何检测,部分高要求领域还引入超声波检测(UT)或射线检测(RT)来验证整形过程中是否对焊缝内部结构造成不利影响。虽然整形主要作用于表面,但剧烈的机械作用或热输入不当可能诱发近表面微裂纹或改变残余应力分布。因此,完整性验证是质量控制中不可或缺的一环。检测数据需与工艺参数进行关联分析,若发现特定参数区间内缺陷率升高,需立即调整磨削参数或路径规划。这种严密的检测与反馈机制确保了整形工艺的鲁棒性,使得全自动无缝焊接T型接头在航空航天、核电及高端压力容器等对安全性要求极高的领域中,能够稳定满足严苛的工程应用标准。