同步倾仰底盘后仰阻尼与差速调节,提升操控稳定性与过弯极限
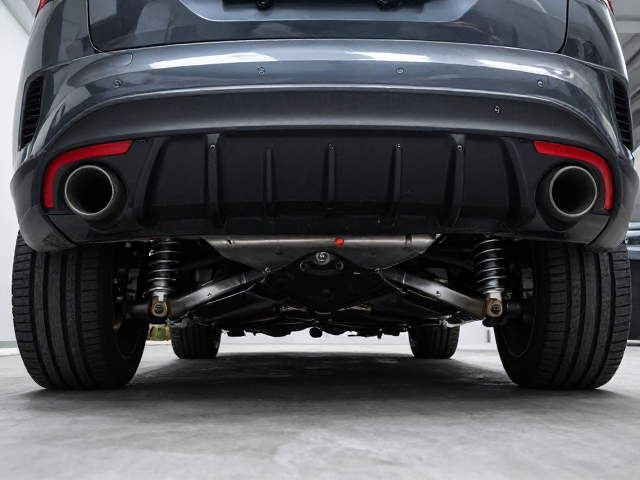
底盘动态响应的核心逻辑 同步倾仰控制与差速调节的协同工作,本质上是解决车辆在极限工况下横向与纵向动力学耦合的问题。当车辆进入弯道,重心转移导致外侧车轮载荷增加,内侧车轮载荷减小,传统的独立控制系统往往难以实时补偿这种复杂的力矩变化。通过将后轮倾仰阻尼与电子差速器的介入逻辑进行底层数据打通,系统能够根据转向角度、横向加速度以及车身姿态,动态调整前后轴的扭矩分配与悬架刚度。这种机制确保了在弯道中车辆
底盘动态响应的核心逻辑
同步倾仰控制与差速调节的协同工作,本质上是解决车辆在极限工况下横向与纵向动力学耦合的问题。当车辆进入弯道,重心转移导致外侧车轮载荷增加,内侧车轮载荷减小,传统的独立控制系统往往难以实时补偿这种复杂的力矩变化。通过将后轮倾仰阻尼与电子差速器的介入逻辑进行底层数据打通,系统能够根据转向角度、横向加速度以及车身姿态,动态调整前后轴的扭矩分配与悬架刚度。这种机制确保了在弯道中车辆既不会因转向不足而推头,也不会因转向过度而甩尾,从而维持预期的行驶轨迹。
在过弯过程中,驾驶员的转向指令与油门开度会直接改变车辆的瞬态响应。同步调节技术通过高频传感器监测车轮转速、悬架行程及转向角,计算出当前时刻的最优阻尼系数与差速锁止比例。例如,在急转弯初期,系统可能倾向于增加外侧后轮阻尼以抑制车身侧倾,同时通过差速器对内侧后轮施加轻微制动力或减少动力输出,产生横摆力矩帮助车头指向弯心。这种精细的力矩管理,使得车辆在物理极限边缘仍能保持可预测的操控特性,显著提升了驾驶的安全边际与乐趣。
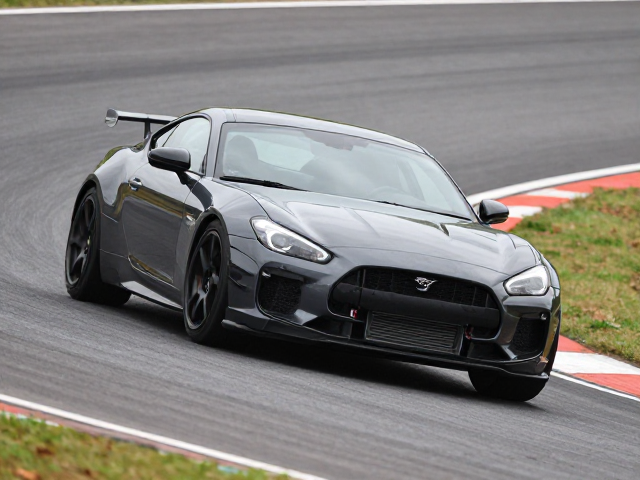
过弯极限与稳定性的提升机制
提升过弯极限的关键在于最大化轮胎的抓地力利用率。在高速弯道中,轮胎的垂直载荷变化会直接影响其侧向附着力,而差速器的扭矩矢量分配能够主动改变各车轮的受力状态。当系统检测到车辆即将突破抓地力边界时,差速器会迅速调整左右后轮的扭矩输出,通过向内轮施加更多制动力或向外轮分配更多驱动力,生成纠正车身姿态的横摆力矩。与此同时,后轮倾仰阻尼根据实时侧倾加速度进行自适应调节,快速抑制车身侧倾,减少轮胎接地面积的剧烈变化,从而延缓轮胎饱和时间的到来。
这种协同控制策略使得车辆在极限操控下的表现更加线性且跟手。相比传统悬架与差速器各自为政的系统,同步调节技术能够更精准地匹配车辆的转向特性。在实际驾驶场景中,这意味着驾驶员可以在弯中更从容地调整油门,车辆能严格遵循驾驶意图做出反应,而非出现突兀的转向不足或过度。通过优化载荷转移过程中的能量耗散,车辆在连续弯道或紧急避障时的稳定性得到显著增强,有效降低了因操控失误导致事故的风险,同时也为高性能驾驶提供了更坚实的技术支撑。