扶手三维联动顺滑,座高适配小腿,模块化精密组装工艺详解
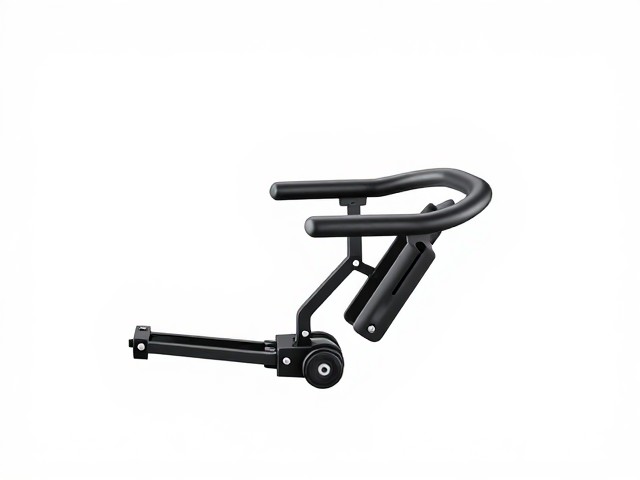
扶手三维联动顺滑的机械结构解析 扶手在人体工学设计中承担着关键的重力缓冲与姿态支撑功能,其核心在于内部连杆机构与阻尼系统的精密配合。实现三维联动并非简单的物理旋转,而是需要通过多轴铰链与精密齿轮的咬合,使扶手能够同步完成前后平移、上下升降以及角度俯仰的动作。这种联动逻辑确保了用户在调整坐姿时,扶手始终能跟随手臂的自然运动轨迹,避免因单一维度的僵硬移动导致肩部受力不均。 顺滑感来源于对摩擦系数与传
扶手三维联动顺滑的机械结构解析
扶手在人体工学设计中承担着关键的重力缓冲与姿态支撑功能,其核心在于内部连杆机构与阻尼系统的精密配合。实现三维联动并非简单的物理旋转,而是需要通过多轴铰链与精密齿轮的咬合,使扶手能够同步完成前后平移、上下升降以及角度俯仰的动作。这种联动逻辑确保了用户在调整坐姿时,扶手始终能跟随手臂的自然运动轨迹,避免因单一维度的僵硬移动导致肩部受力不均。
顺滑感来源于对摩擦系数与传动惯性的极致控制。工程师通常采用高精度注塑件配合金属转轴,并在关键接触面施加长效润滑介质,以消除启动阶段的静摩擦力。当手指轻触扶手进行调节时,内部的双阻尼器会根据负载重量自动匹配阻力值,使得从锁定到解锁的过程呈现线性过渡,既没有突兀的卡顿感,也不会因阻力过小而产生晃动,从而在触觉与听觉上营造出高品质的机械交互体验。
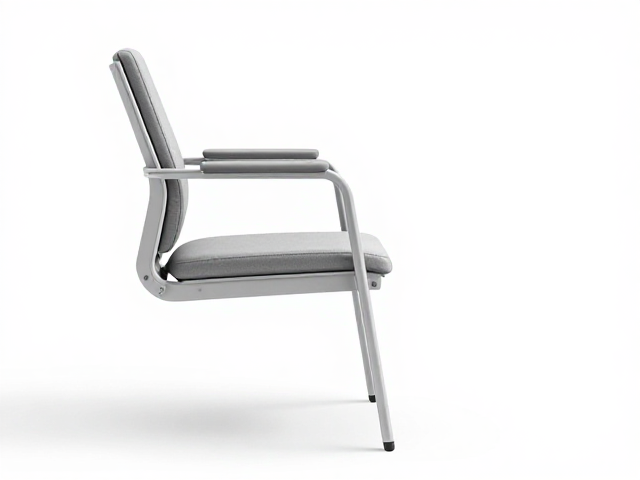
座高适配小腿的黄金比例计算
人体下肢的几何特征决定了座高设计的基准,理想状态下,当用户双脚平踏地面时,大腿与小腿应呈现接近90度的夹角,此时膝关节压力最小,血液循环最为通畅。这一高度通常依据人体大数据中的百分位数据划定,主流区间多集中在420mm至480mm之间,以覆盖绝大多数成年人的生理需求。座高过低会导致大腿前侧承受过大压迫,而过高则会使小腿悬空,造成足底神经紧张及腰部代偿性受力。
为了实现精准的适配,现代家具制造引入了模块化腿柱调节技术。通过精密加工的螺纹锁紧结构或气压升降杆,座面高度可进行毫米级的微调。在实际装配中,制造商会严格控制脚垫与地面接触的稳定性,确保在调节过程中重心不发生偏移。这种设计不仅满足了不同身高用户的使用习惯,还考虑了在地面铺设不同厚度地毯时的补偿需求,通过可调节底座的伸缩,维持腿部支撑力的均匀分布。
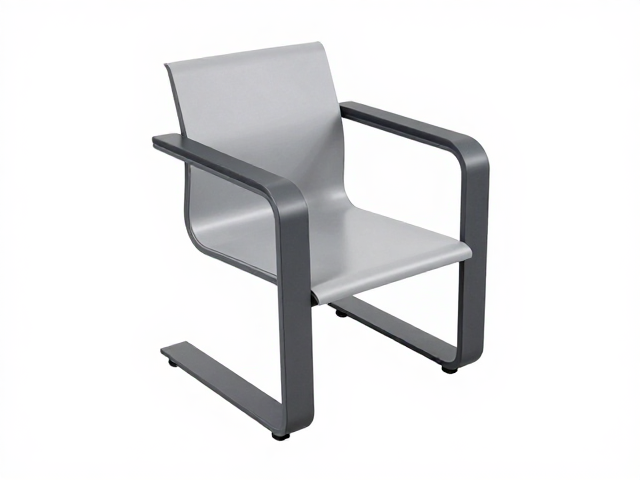
模块化精密组装的工艺标准
模块化组装工艺的核心在于零部件的标准化与公差控制,它将传统的一体化制造拆解为多个独立的功能单元,如骨架单元、座包单元、扶手单元等。每个模块在生产线上经过独立的质检流程,确保尺寸精度符合微米级标准。这种去中心化的生产方式不仅降低了单一部件损坏后的维修成本,更允许用户在长期使用中根据实际需求更换老化或损坏的模块,延长了产品的整体生命周期。
精密组装过程依赖于自动化机械臂与高精度定位夹具的配合。在将扶手模块与主体骨架连接时,采用隐藏式内六角螺丝或卡扣结构,既保证了连接的牢固性,又避免了外露五金件影响美观。组装过程中会执行多次紧固力矩测试,确保每一颗螺丝的预紧力一致,防止因应力集中导致的金属疲劳或松动。此外,接缝处的对齐精度经过严格检测,确保各模块拼接后缝隙均匀,表面平整度达到既定标准,体现出工业制造的严谨逻辑。