同步倾仰底盘总成如何适配脚架?缓冲减震支撑选型指南
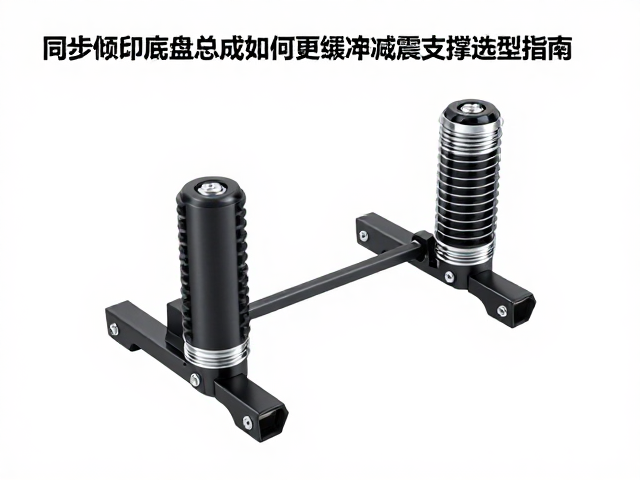
同步倾仰底盘与脚架连接界面的几何匹配逻辑 同步倾仰底盘的核心在于其动态平衡机制,这要求脚架连接接口必须具备极高的刚性与定位精度。常见的连接方式包括标准1/4英寸螺纹接口、2/8英寸重型螺纹接口以及专用的快装板系统。在实际装配中,底盘底部的螺纹孔位置、直径以及螺距必须与脚架中心柱或云台连接盘的规格严格对应。若采用快装板方案,需确认快装板的锁紧卡舌宽度与脚架云台锁紧槽的公差范围,通常工业级脚架的公差
同步倾仰底盘与脚架连接界面的几何匹配逻辑
同步倾仰底盘的核心在于其动态平衡机制,这要求脚架连接接口必须具备极高的刚性与定位精度。常见的连接方式包括标准1/4英寸螺纹接口、2/8英寸重型螺纹接口以及专用的快装板系统。在实际装配中,底盘底部的螺纹孔位置、直径以及螺距必须与脚架中心柱或云台连接盘的规格严格对应。若采用快装板方案,需确认快装板的锁紧卡舌宽度与脚架云台锁紧槽的公差范围,通常工业级脚架的公差控制在0.1毫米以内,过大的间隙会导致同步倾仰过程中的微幅晃动,进而影响负载中心的稳定性。
除了基础的螺纹匹配,连接界面的受力结构也是关键考量因素。同步倾仰底盘在作业时会产生复杂的力矩,尤其是当负载重心偏移时,连接处承受的剪切力和扭转力会显著增加。因此,脚架中心柱的材质通常为航空铝合金或碳纤维复合材料,其内部丝牙的深度和强度需能承受底盘传递的扭矩。部分高端脚架配备有防松止动销或辅助锁紧环,这些结构能有效防止因长时间震动导致的螺纹松动。在安装前,应检查脚架中心柱的清洁度,确保无沙粒或异物残留,以免损伤螺纹或导致连接不到位。
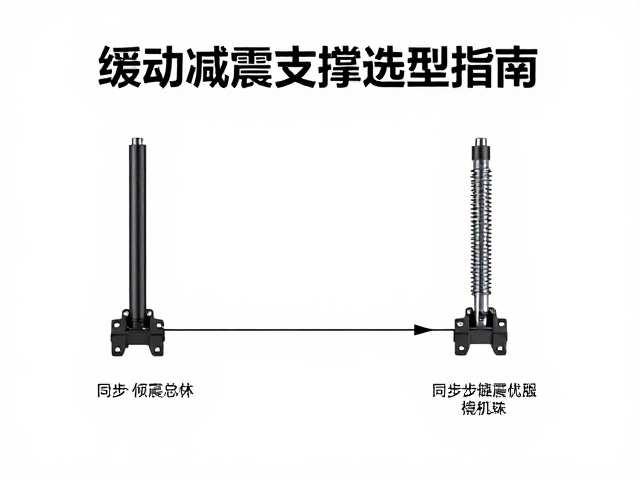
缓冲减震系统的力学传递与选型计算
脚架的减震性能直接决定了同步倾仰底盘在动态负载下的稳定性。减震单元通常由阻尼器、弹簧或橡胶隔振垫组成,其选型需基于负载重量和预期震动频率进行计算。对于轻型负载(如5公斤以内),高弹性系数的橡胶垫足以应对低频震动;而对于中重型负载(超过15公斤),可能需要引入液压阻尼或空气弹簧系统,以提供非线性刚度特性。减震器的预压力设置需略大于负载自重,以确保在静态下处于最佳工作区间,避免过大的行程导致失稳。
在选型过程中,减震器的行程长度和恢复时间是两个不可妥协的参数。同步倾仰底盘在调整角度时,负载重心会发生位移,若减震器行程不足,会在极端角度下发生硬性撞击,损坏内部齿轮或传感器。一般而言,减震行程应预留至少2-3厘米的缓冲空间。此外,阻尼系数需根据作业环境的频率特性进行调整,高频震动(如机械作业附近)需要高阻尼材料快速吸收能量,而低频震动(如地面不平导致的晃动)则需要长行程减震器进行隔离。错误的阻尼配置会导致系统产生共振,反而放大震动幅度。
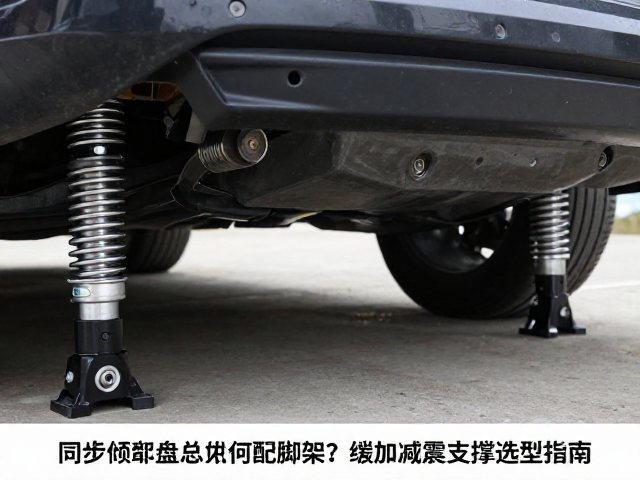
支撑结构的稳定性与接地形态分析
脚架的接地面积和支撑腿展开角度决定了整体的抗倾覆能力。同步倾仰底盘通常具有较高的重心,因此脚架必须具备足够的张开角度以扩大支撑多边形。一般建议脚架张开角度保持在60-75度之间,这一区间能在高度与稳定性之间取得较好平衡。支撑腿末端的接地模块(脚垫)材质需根据地面条件选择,硬质地面使用橡胶防滑垫,松软地面则需配备尖刺或扩大面积的爪垫,以增加摩擦力并防止下陷。
多节脚架的节间锁紧可靠性是稳定性评估中的重要环节。无论是扭锁还是扳扣式锁紧结构,在承受同步倾仰产生的侧向力时,必须保持绝对锁定状态。在实际应用中,需定期检查锁紧机构的磨损情况,特别是高频使用的脚架,其内部摩擦片可能会因长期受力而变形。此外,脚架中心柱的高度调节机构应具备自锁功能,防止在负载作用下自动缩回。对于需要极高稳定性的场景,可考虑加装中轴挂钩或在地面固定脚架,通过增加系统整体的质量惯性来提高抗干扰能力。
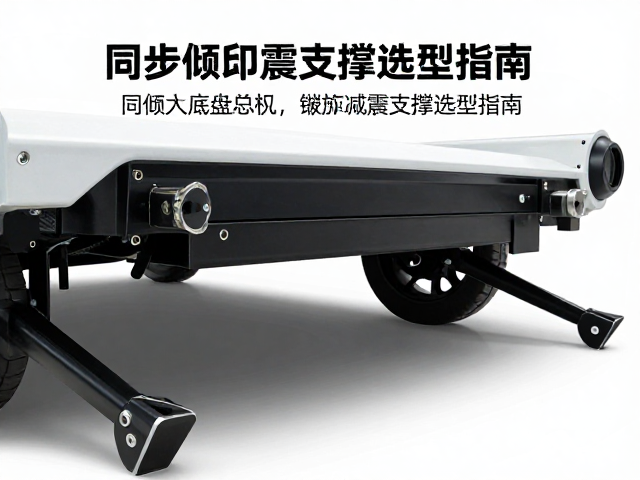
动态负载下的重心补偿与调试
同步倾仰底盘在运行过程中,负载重心会随倾仰角度变化而移动,脚架系统需配合完成重心补偿。这要求脚架的云台或连接盘具备足够的微调范围,以便在组装后对整体重心进行校正。调试阶段,应将负载置于最大倾仰角度,观察脚架是否有回弹或偏移现象。若发现不稳定,需调整减震器的预紧力或重新校准底盘的水平基准。
在实际操作中,负载的分布不均会加剧脚架的受力不均。建议在负载平台上增加配重块,使重心尽可能靠近脚架中心轴线。对于不对称负载,需计算力矩平衡,并在脚架一侧增加辅助支撑或调整减震器参数以抵消偏载影响。调试过程中,应模拟实际作业中的动态变化,逐步增加负载和倾仰幅度,记录脚架的响应特征,确保在所有工况下连接界面无松动、减震系统无异响、支撑结构无变形。