无级阻尼调节工艺,扶手联动阻尼如何实现自由倾仰角度?
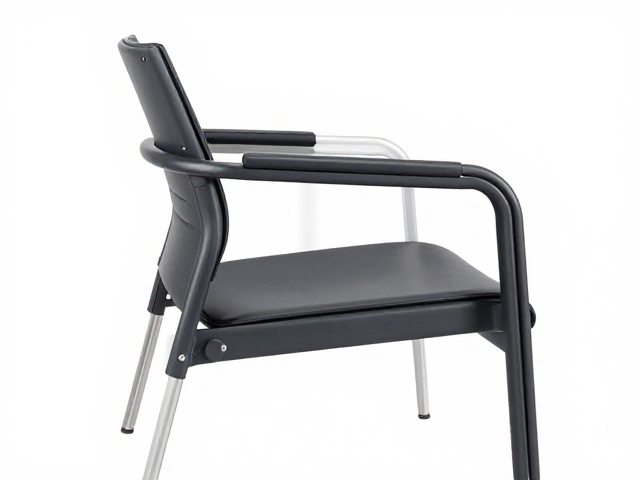
无级阻尼调节的核心机械结构解析 扶手联动阻尼系统的核心在于其内部精密的弹簧组件与摩擦片的配合,这种设计完全摒弃了传统座椅依靠固定卡槽或齿轮进行分段锁定的机械逻辑。通过高弹性合金弹簧提供持续的回弹力,再经由精密计算的摩擦系数,使得用户在任何位置都能获得稳定的支撑力。这种结构允许扶手在向后倾斜时,阻尼力能够根据角度变化进行线性或非线性调节,从而消除传统座椅在倾倒过程中可能出现的卡顿或突然塌陷现象。
无级阻尼调节的核心机械结构解析
扶手联动阻尼系统的核心在于其内部精密的弹簧组件与摩擦片的配合,这种设计完全摒弃了传统座椅依靠固定卡槽或齿轮进行分段锁定的机械逻辑。通过高弹性合金弹簧提供持续的回弹力,再经由精密计算的摩擦系数,使得用户在任何位置都能获得稳定的支撑力。这种结构允许扶手在向后倾斜时,阻尼力能够根据角度变化进行线性或非线性调节,从而消除传统座椅在倾倒过程中可能出现的卡顿或突然塌陷现象。
在具体的机械实现中,阻尼介质通常采用高分子聚合物或特殊油脂,这些材料具备优异的耐温性和抗老化特性,确保在长期高频使用下阻尼特性不衰减。扶手连杆机构与阻尼盒之间存在着严密的几何关联,当人体施加外力使扶手后仰时,连杆推动阻尼内部的活动部件,改变摩擦接触面积或压缩弹簧行程。这种物理层面的互动,使得阻尼力能够实时响应用户的动作,形成一种“人椅合一”的跟随感,而非生硬的机械对抗。
自由倾仰角度的控制逻辑与人体工学适配
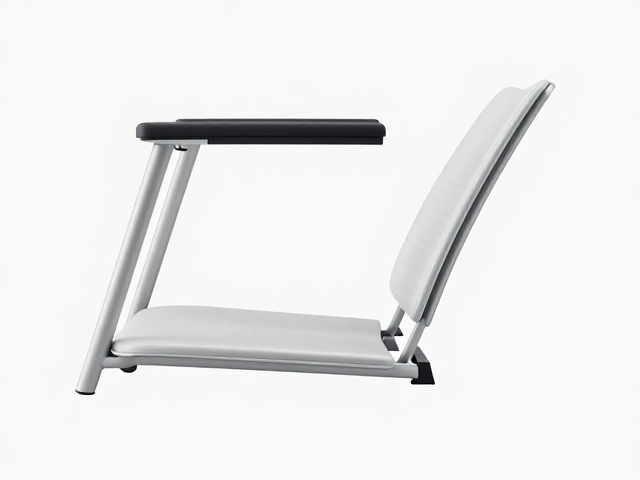
实现自由倾仰的关键在于阻尼曲线与人体重心变化的精准匹配。人体在放松状态下,重心会自然后移,此时扶手需要提供恰到好处的阻力以维持手臂的舒适姿态,而非完全锁定或完全失效。通过计算机模拟不同体型用户的重心轨迹,工程师可以优化弹簧刚度与摩擦片的布局,使得扶手在0度至45度甚至更大范围内,均能提供符合人体工学的支撑力。这种设计消除了固定角度带来的僵化感,让每一次微小的姿态调整都流畅自然。
自由倾仰并非无限制的随意晃动,而是在安全与舒适之间建立的动态平衡。阻尼系统通过限制最大倾仰速度和最终锁定位置,防止因过度后仰导致的结构应力过大或用户失衡。在实际体验中,这意味着用户可以从正坐办公状态平滑过渡到半躺休息状态,扶手始终跟随手部动作,提供稳定的承托力。这种连续性的角度调节,极大地提升了长时间使用下的舒适度,避免了传统座椅因角度突变带来的颈部和肩部压力。
制造工艺对阻尼稳定性与耐用性的影响
无级阻尼的稳定性高度依赖于零部件的加工精度与装配工艺。阻尼盒内部的弹簧预紧力、摩擦片的表面处理以及连杆的转动间隙,均需通过高精度数控机床进行加工,以确保每一套产品的一致性。在装配过程中,阻尼介质的注入量和润滑脂的涂抹均匀性会直接影响阻尼的顺滑度和寿命。任何微小的制造偏差,如弹簧弹力的离散或摩擦系数的不均,都可能导致阻尼力分布不均,进而影响倾仰的流畅性。
为了验证工艺的可靠性,生产环节通常包含严格的寿命测试与环境适应性测试。模拟数百万次的往复倾仰动作,检测阻尼力是否出现衰减或漂移;同时在高温、低温、高湿等极端环境下,观察阻尼介质的物理状态变化。只有经过严苛筛选的材料和严密的工艺流程,才能保证无级阻尼在数年甚至更长时间的使用中,依然保持如初的调节手感。这种对工艺细节的极致追求,是不出现异响、卡顿或失效现象的根本保障。
实际应用场景中的体验反馈与价值体现
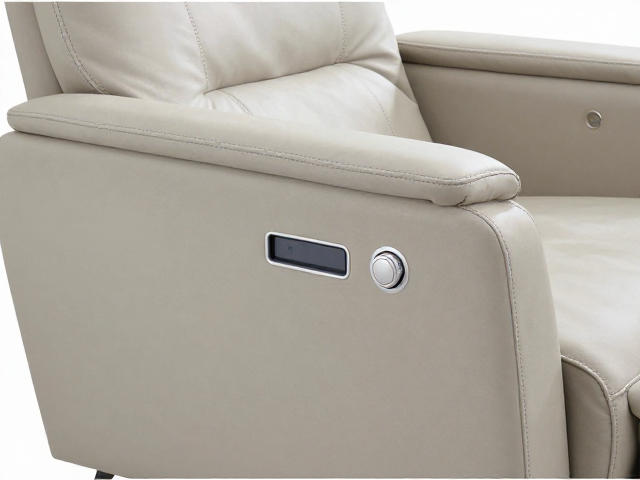
在高端办公环境中,无级阻尼扶手成为提升工作效率与舒适度的重要细节。用户在进行长时间文档处理或会议讨论时,能够根据思考状态自由调整手臂位置,缓解肩颈疲劳。这种灵活性使得座椅不再是被动的支撑工具,而是能够主动适应用户需求的伙伴。特别是在需要短暂休息或进行非正式沟通的场景下,扶手可轻松后倾,为用户提供更放松的坐姿选择,同时保持整体的稳重感。
在居家办公或休闲阅读场景中,该工艺带来的自由倾仰体验进一步增强了空间的多功能性。用户可以从专注工作的姿态无缝切换到慵懒的阅读姿态,扶手始终贴合手臂曲线,提供持续且柔和的支撑。这种无缝衔接的体验,消除了不同场景间切换的心理负担和操作繁琐性。无级阻尼不仅提升了产品的功能性价值,更在潜移默化中改善了用户的使用心理,使每一次倚靠都成为一种舒适的享受。