同步倾仰底盘总成,缓冲减震与同步联动技术解析
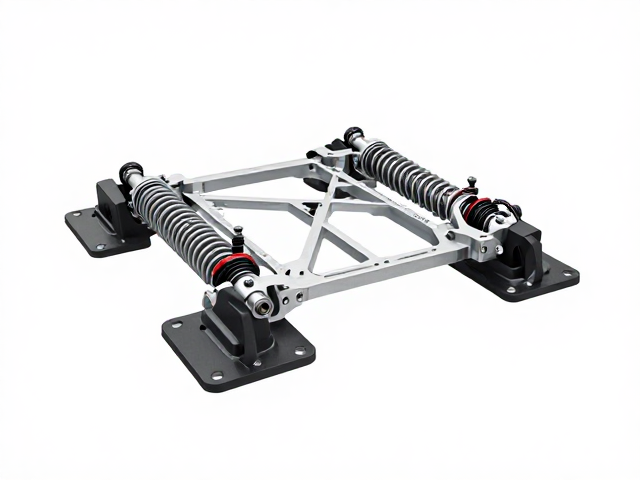
同步倾仰底盘总成的核心定义与结构基础 同步倾仰底盘总成是一套专为全地形车辆或特种作业平台设计的机械结构系统,其核心在于通过精密的连杆机构与液压或电动执行元件,实现车身姿态与车轮悬挂运动的独立控制。该结构通常由主车架、副车架、多连杆摆臂、同步倾仰油缸以及减震器组成,通过物理连接点的几何布局,确保车辆在爬坡、下坡或侧倾工况下,车身能相对于地面保持预设的倾仰角度,而非被动跟随车轮轨迹变化。这种设计打破
同步倾仰底盘总成的核心定义与结构基础
同步倾仰底盘总成是一套专为全地形车辆或特种作业平台设计的机械结构系统,其核心在于通过精密的连杆机构与液压或电动执行元件,实现车身姿态与车轮悬挂运动的独立控制。该结构通常由主车架、副车架、多连杆摆臂、同步倾仰油缸以及减震器组成,通过物理连接点的几何布局,确保车辆在爬坡、下坡或侧倾工况下,车身能相对于地面保持预设的倾仰角度,而非被动跟随车轮轨迹变化。这种设计打破了传统悬挂仅处理垂直颠簸的局限,将车身姿态管理纳入底盘动力学范畴,为复杂工况下的稳定性提供了解决方案。
从机械原理层面看,同步倾仰的关键在于“同步”二字的实现,即车身倾仰角度与车轮接地轨迹之间存在严密的数学映射关系。系统通过传感器实时监测车轮位置、车身俯仰角及横向倾斜数据,中央控制单元或纯机械联动装置计算出最优的油缸伸缩行程或电机转动角度,驱动执行机构改变副车架相对于主车架的姿态。这种结构不仅提升了车辆在非铺装路面的通过性,还通过保持车身水平或预设姿态,优化了载荷分布,减少了因车身剧烈晃动带来的结构应力集中,从而延长底盘关键部件的使用寿命。
缓冲减震技术在同步倾仰系统中的协同作用
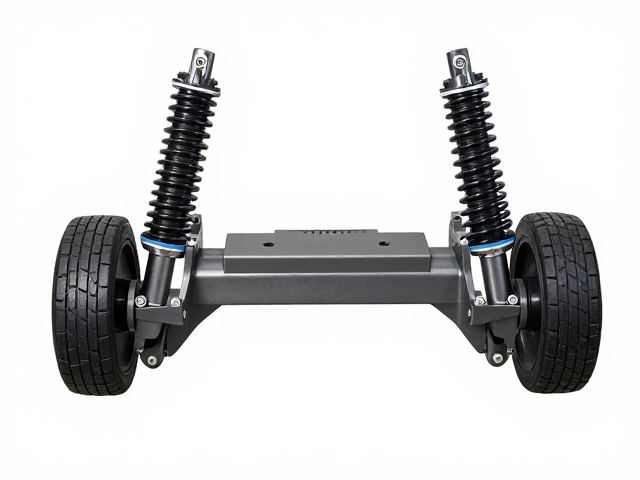
在同步倾仰底盘中,缓冲减震系统扮演着吸收高频振动与冲击能量的从属角色,但其工作状态与倾仰动作存在严密的耦合关系。传统的减震器主要处理垂直方向的压缩与回弹,而在同步倾仰场景下,减震器还需应对因车身主动倾仰产生的横向剪切力及扭转力。因此,该系统的减震元件通常采用高阻尼系数的气体或液压介质,并配合高强度阀系,以应对极端工况下的瞬时冲击。减震器的安装角度和预紧力需经过严密的台架测试与实车标定,确保在车身大幅倾仰过程中,减震器不会因角度过大而发生干涉或失效。
缓冲减震与同步倾仰的协同逻辑体现在动态响应的一致性上。当车辆驶过崎岖路面,车轮遭遇剧烈颠簸时,悬挂系统迅速压缩以吸收能量,与此同时,同步倾仰机构需判断当前车身姿态是否因颠簸发生不可控的偏移。若检测到车身俯仰或侧倾超出安全阈值,倾仰执行机构会介入微调,辅助减震器稳定车身姿态。这种协同作用使得车辆在高速行驶通过坑洼路段时,既能保持轮胎贴地性,又能维持车厢内设备的平稳,避免因车身剧烈晃动导致的货物移位或人员不适,体现了底盘系统整体动力学优化的核心价值。
同步联动技术的控制逻辑与执行机制
同步联动技术是同步倾仰底盘总成的“大脑”与“神经”,负责将路面信息转化为精确的机械动作。在纯机械联动方案中,连杆机构的几何长度与铰接点位置经过严密的运动学仿真确定,通过物理约束直接实现车身与车轮的联动,这种结构可靠性高,响应速度快,但调节范围有限。而在电控液压方案中,电磁阀、比例泵与高精度位移传感器构成闭环控制回路,控制单元根据预设算法实时计算并调节油缸压力与流量,实现毫米级的姿态控制精度。无论采用何种形式,同步联动的核心目标都是消除车身姿态与车轮轨迹之间的解耦误差。
执行机制的精准度直接决定了车辆的操控稳定性与安全性。在电控液压系统中,控制算法需处理多变量耦合问题,包括车速、转向角度、油门开度以及路面附着系数等参数。系统通过高频采样这些数据,预测车辆动态响应,提前调整倾仰角度。例如,在高速转弯时,系统可主动增加外侧倾仰角度以抵消离心力,同时联动减震系统降低侧倾刚度,提升过弯极限。这种主动干预机制使得车辆像传统轿车一样具有稳定的行驶特性,即使在越野车常见的复杂地形中,也能保持可预测的操控反馈,降低驾驶员的操作负担。
技术应用场景与工况适应性分析
同步倾仰底盘总成主要应用于对通过性与稳定性要求极高的特种车辆领域,如军用全地形车、矿山作业车、林业采摘车以及高端越野房车。在矿山环境中,车辆需频繁应对陡坡、碎石路及泥泞路面,同步倾仰功能可确保载重平台在爬坡时保持水平,防止货物滑落或重心前移导致的前翻风险。在林业作业中,车辆需在不平整的林间小道行驶,同步倾仰系统能自动补偿地形起伏,保持驾驶室水平,为驾驶员提供舒适的工作环境,同时保护精密作业设备免受剧烈震动影响。
不同工况对同步倾仰系统的性能参数有着差异化要求。城市道路或平整路面工况下,系统主要侧重于提升行驶平顺性,减震系统需软化以过滤细微震动,倾仰机构处于待命状态。而在越野工况下,系统需快速响应地形变化,倾仰角度调节范围扩大,减震阻尼增强以应对冲击。此外,车辆负载变化也是重要影响因素,空载与满载时,车身重心位置改变,同步联动算法需自动调整控制参数,确保在不同负载状态下倾仰逻辑的一致性。这种多工况适应性使得同步倾仰底盘总成成为提升特种车辆综合性能的关键技术路径。