无级阻尼调节工艺揭秘,机械棘轮与硅胶密封件的性能优化
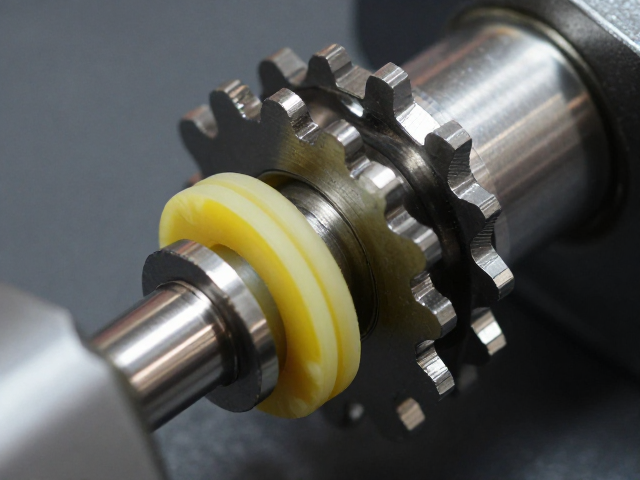
机械棘轮在阻尼调节中的核心作用机制 机械棘轮结构通过棘爪与棘轮的啮合设计,实现了离散式的阻尼力级进调节。当外力作用于调节旋钮时,棘轮按预设角度旋转,棘爪克服弹簧弹力滑过棘齿,发出清晰的咔哒声,这种物理反馈机制让操作者能精确感知阻尼力度的变化节点。相比连续摩擦调节,棘轮结构消除了因摩擦力波动导致的阻尼不稳定现象,确保了每一次调节后的力度锁定效果。 在高精度工况下,棘轮的齿形角度与表面硬化处理直接影
机械棘轮在阻尼调节中的核心作用机制
机械棘轮结构通过棘爪与棘轮的啮合设计,实现了离散式的阻尼力级进调节。当外力作用于调节旋钮时,棘轮按预设角度旋转,棘爪克服弹簧弹力滑过棘齿,发出清晰的咔哒声,这种物理反馈机制让操作者能精确感知阻尼力度的变化节点。相比连续摩擦调节,棘轮结构消除了因摩擦力波动导致的阻尼不稳定现象,确保了每一次调节后的力度锁定效果。
在高精度工况下,棘轮的齿形角度与表面硬化处理直接影响使用寿命与调节精度。常见的20齿至60齿配置,对应着不同的调节粒度,齿面经过淬火或渗氮处理后,硬度通常可达HRC58-62,有效抵抗长期高频调节带来的磨损。这种机械结构的可靠性在于其纯物理限位,避免了电子传感器或液压元件可能出现的漂移或泄漏风险,为需要高频次精细调节的场景提供了基础保障。
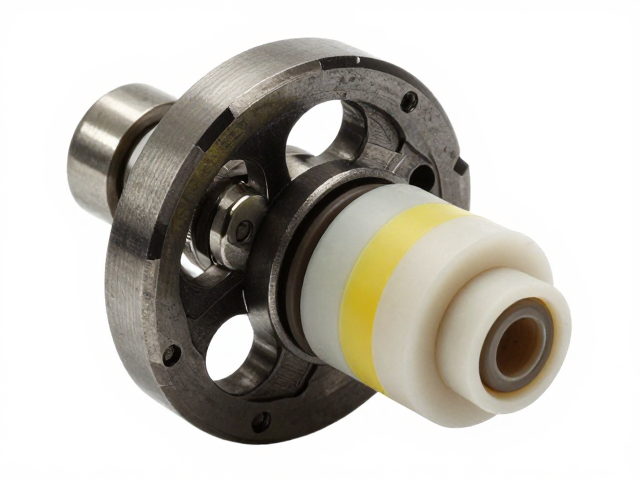
硅胶密封件在阻尼系统中的性能优化策略
硅胶材料因其优异的耐高低温性能和化学稳定性,成为阻尼系统中密封与缓冲的关键组件。在阻尼调节过程中,硅胶密封件不仅承担着防止润滑脂泄漏的功能,更作为缓冲介质吸收调节过程中的冲击能量。通过调整硅胶的邵氏硬度,可以在密封性与操作手感之间找到平衡点,高硬度硅胶提供严密的密封防止介质渗出,而低硬度硅胶则能提升旋钮转动的顺滑感,减少干涩阻力。
优化硅胶密封件的性能需重点关注其压缩永久变形率与耐油特性。长期处于高压或油性环境中,普通硅胶可能出现硬化或开裂,导致阻尼失效。采用加成型硅橡胶配合特定的填料配方,可将压缩永久变形率控制在20%以内,确保在数年使用周期后仍能维持初始密封性能。此外,硅胶与金属接触面的表面处理工艺,如等离子清洗或涂覆润滑层,能进一步降低摩擦系数,防止因粘连导致的调节卡顿。
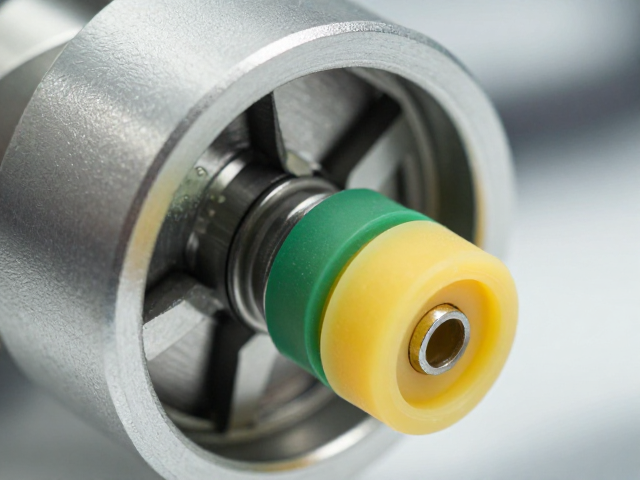
机械棘轮与硅胶密封件的协同优化逻辑
机械棘轮与硅胶密封件的结合并非简单堆叠,而是需要通过严密的公差配合实现性能互补。棘轮调节产生的轴向与径向载荷会直接传递给相邻的密封结构,若配合间隙过大,密封件易因偏载发生挤出或变形;若间隙过小,则可能因热膨胀或制造误差导致卡死。因此,设计时需计算棘轮旋转时的最大偏转角,确保密封件在动态过程中始终处于均匀受压状态。
在动态调节过程中,硅胶密封件的弹性形变会吸收棘爪冲击产生的微振动,防止振动传递至棘轮啮合面,从而减少金属疲劳和噪音。这种协同作用体现在调节过程的静谧性与精准度上:硅胶层作为阻尼缓冲层,平滑了棘轮啮合瞬间的力值突变,使调节手感从生硬的“段落感”过渡为带有韧性的“跟手感”。通过有限元分析模拟不同硬度硅胶在棘轮冲击下的应力分布,可筛选出行变最小、回弹最快的材料组合,提升整体结构的耐用性。
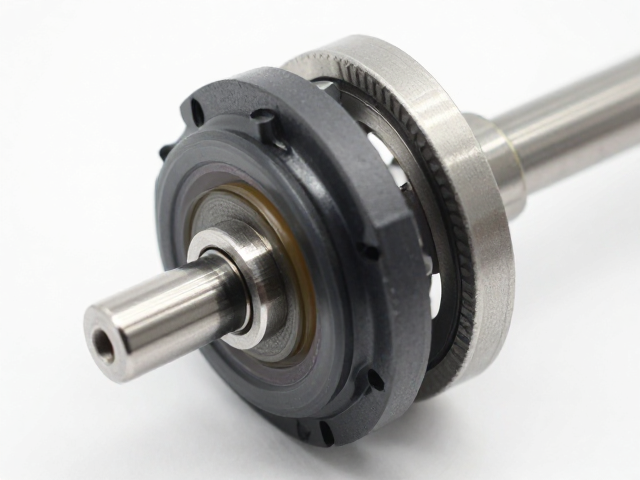
工艺实现中的关键控制指标
在制造环节,棘轮齿形的CNC加工精度需控制在±0.05mm以内,以确保啮合顺畅无卡滞。硅胶密封件的模压成型需严格控制硫化时间与温度,避免内部气泡或密度不均导致的早期失效。对于高精度阻尼调节器,通常采用两步硫化工艺,先预硫化定型,再精修尺寸,以消除模具分模线对密封面的影响。
装配过程中的清洁度管理直接影响阻尼系统的长期稳定性。金属屑或灰尘颗粒若嵌入硅胶密封面或棘轮啮合区,会迅速磨损表面,导致阻尼力异常或调节失效。因此,装配环境需达到ISO Class 7或更高标准的洁净度要求,关键部件在组装前需经过超声波清洗与干燥处理。此外,润滑脂的加注量需通过自动化设备精确控制,过量润滑会导致阻力增大,不足则加速金属磨损,标准加注量通常依据密封腔容积的30%-50%进行计算。