液压无极调节工艺,如何精准掌控倾仰阻力?
液压系统基础架构与力矩传递机制 液压无极调节工艺的核心在于利用流体不可压缩的特性,通过精密设计的回路实现连续且平滑的阻力输出。在这一系统中,液压油作为能量传递的介质,其压力与流量直接决定了执行机构(如液压缸或液压马达)的输出扭矩。要实现精准的倾仰阻力控制,系统必须包含高精度的压力传感器、比例阀或伺服阀以及高响应速度的控制器,这些组件共同构成了闭环控制的基础。当外部负载发生变化时,传感器实时采集实
液压系统基础架构与力矩传递机制
液压无极调节工艺的核心在于利用流体不可压缩的特性,通过精密设计的回路实现连续且平滑的阻力输出。在这一系统中,液压油作为能量传递的介质,其压力与流量直接决定了执行机构(如液压缸或液压马达)的输出扭矩。要实现精准的倾仰阻力控制,系统必须包含高精度的压力传感器、比例阀或伺服阀以及高响应速度的控制器,这些组件共同构成了闭环控制的基础。当外部负载发生变化时,传感器实时采集实际阻力数据,并与预设的目标值进行比对,控制器随即调整阀门开度,改变进入执行机构的油液流量和压力,从而动态修正输出力矩。这种机制避免了传统机械式调节中因齿轮间隙或摩擦系数变化导致的阻力波动,确保了从微小倾仰动作到大负载固定姿态下的力矩一致性。
在倾仰工况中,阻力表现为对旋转轴线的反作用力矩,其大小与倾仰角度、速度及负载惯性密切相关。液压系统通过计算当前倾仰角对应的理论平衡力矩,并结合动态补偿算法,能够抵消重力分量及惯性带来的干扰。例如,在工程机械或船舶升降结构中,当倾仰角度改变时,重力力臂随之变化,液压回路需即时提供相应的反向压力以维持设定的阻力特性。这种基于物理模型的实时计算与液压执行相结合的方式,使得阻力调节不再依赖于固定的机械限位或预设档位,而是能够根据实际工况进行无级、连续的自适应调整,从而提升整体作业的平稳性与安全性。
传感器融合与动态补偿算法
精准掌控倾仰阻力的关键在于对系统状态的全面感知与快速响应,这依赖于多源传感器的数据融合技术。高精度倾角传感器用于实时监测倾仰角度,压力传感器监测液压回路中的关键节点压力,而电流传感器则监控电机或驱动单元的运行状态。这些离散的数据点通过滤波算法去除噪声干扰后,输入至主控单元进行综合处理。通过建立系统动力学模型,控制器能够识别出色温、粘度变化或机械磨损对液压特性造成的非线性影响,并生成相应的补偿信号。这种补偿机制会动态调整比例阀的控制电流,修正因环境或工况变化导致的执行偏差,确保输出阻力严格跟随设定曲线,即使在负载突变或速度变化剧烈的情况下,也能保持系统的稳定性。
动态补偿算法还需要处理液压系统的固有迟滞与非线性特性,如阀芯摩擦、油液压缩性及管路压力损失。现代控制策略常采用模糊逻辑或自适应PID算法,根据实时误差调整控制参数,以优化系统的响应速度与超调量。在倾仰过程中,当速度较低时,系统侧重于提高控制精度,减少爬行现象;当速度较高或负载较大时,则侧重于增强系统的刚度与抗干扰能力。通过这种基于工况的特征匹配与参数整定,液压无极调节系统能够在宽泛的工作域内保持一致的阻力特性。数据验证表明,经过严密的动态补偿后,倾仰阻力控制的稳态误差可控制在极小范围内,有效提升了设备在复杂工况下的作业精度与可靠性。
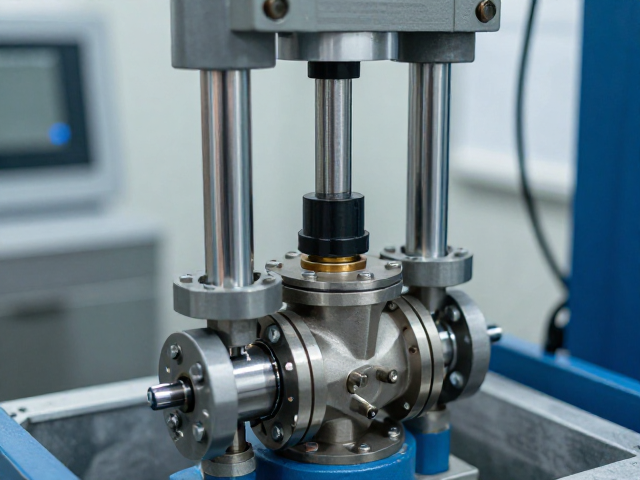
阀控单元的精密调节与响应特性
液压无极调节的执行核心在于阀控单元,其性能直接决定了阻力控制的精度与动态响应速度。比例阀或伺服阀通过接收控制器的电信号,精确调节液压油的流量和方向。在倾仰阻力控制中,阀芯的位移与输入电流呈线性关系,这使得系统能够实现连续的力矩输出。然而,阀口的节流效应、内泄漏以及油液粘度变化会影响阀的动态特性。因此,高精度的阀控单元通常配备有位置反馈装置,形成电液位置闭环,以消除阀芯运动中的非线性误差。此外,阀的频响特性至关重要,高频响应的阀能够更快地响应控制指令,缩短调节时间,减少倾仰过程中的超调与振荡,从而实现对阻力的精准、跟手控制。
除了阀本身的性能,阀口的压力-流量特性曲线的线性度也是影响阻力控制精度的重要因素。在设计液压回路时,常采用双向平衡阀或负载敏感技术,以应对倾仰过程中负载方向可能发生的改变。负载敏感技术能根据负载压力自动调节泵的输出,确保阀前后压差恒定,从而提高流量控制的线性度,进而提升力矩输出的稳定性。在无极调节过程中,阀的开度变化对应着重力的平衡点移动,通过精细调节阀芯位置,系统可以在任意倾仰角度下提供预设的阻力值。这种基于阀控单元精密调节的机制,使得液压系统能够像传统机械阻尼器一样提供稳定的阻力,同时具备电子控制的灵活性与无级调节能力,满足了高精度作业的需求。
系统标定与长期稳定性维护
液压无极调节工艺的长期稳定性依赖于严密的系统标定与维护流程。在设备安装或大修后,需进行全面的静态与动态标定,确定倾角传感器零位、压力传感器增益以及阀控单元的电流-位移对应关系。标定过程中,通过在不同倾仰角度下施加已知负载,记录系统响应数据,拟合出土力特性曲线,并修正控制器中的参数模型。这一过程确保了理论模型与实际物理系统的一致性,是无极调节功能正常发挥的前提。此外,液压油的清洁度、密封件的状态以及管路的紧固情况会随时间推移影响系统性能,因此,定期的维护保养包括更换滤芯、检查油液品质及紧固连接件,对于维持阻力控制的精准度至关重要。
长期运行中,液压元件的老化可能导致参数漂移,影响控制精度。通过内置的诊断功能,系统可监测压力波动、响应时间等关键指标,识别潜在故障预兆。例如,压力传感器的漂移会导致阻力计算偏差,系统可通过定期自动校准或参考基准点进行修正。在倾仰阻力控制中,微小的参数偏差可能导致作业过程中的不跟手或阻力突变,因此,建立完善的参数管理与更新机制,能够确保系统在不同使用周期内保持一致的控制特性。通过科学的标定与维护策略,液压无极调节系统能够在长周期内保持高精度的倾仰阻力控制,满足工业应用对设备可靠性与作业质量的严苛要求。