4D全向调节扶手总成,转轴关节灵活固定,舒适与稳定兼得
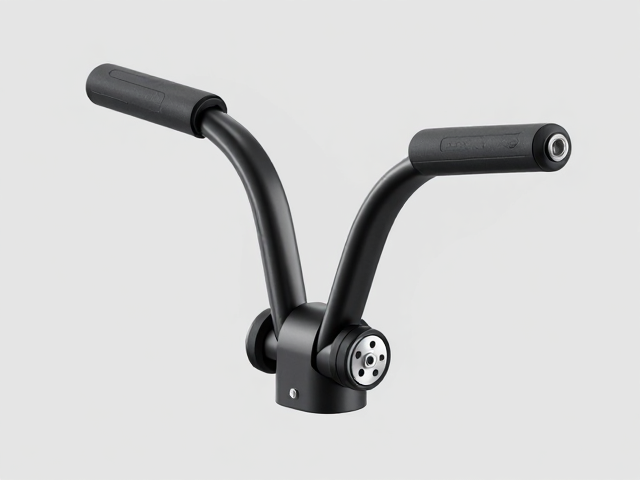
4D全向调节扶手总成的结构设计逻辑 汽车内饰的人机工程学设计中,扶手区域的形态直接影响着驾驶者与乘员的肢体支撑效率。4D全向调节扶手总成通过多维度的机械结构整合,实现了前后、上下、左右以及角度上的综合位移能力。这种设计并非简单的功能堆砌,而是基于人体骨骼肌肉在长途驾驶或城市通勤中的动态变化特征进行的精密计算。转轴关节作为核心连接部件,承担着传递外力与维持结构刚性的关键任务,其内部的阻尼机制决定了
4D全向调节扶手总成的结构设计逻辑
汽车内饰的人机工程学设计中,扶手区域的形态直接影响着驾驶者与乘员的肢体支撑效率。4D全向调节扶手总成通过多维度的机械结构整合,实现了前后、上下、左右以及角度上的综合位移能力。这种设计并非简单的功能堆砌,而是基于人体骨骼肌肉在长途驾驶或城市通勤中的动态变化特征进行的精密计算。转轴关节作为核心连接部件,承担着传递外力与维持结构刚性的关键任务,其内部的阻尼机制决定了调节过程的顺滑度与驻停时的稳固感。
在实际应用场景中,传统的固定式扶手难以应对不同身高、坐姿习惯以及载物需求的差异。4D全向调节扶手总成利用高强度合金钢材或工程塑料制成的骨架结构,配合精密加工的转轴组件,使得扶手表面能够覆盖更广泛的空间区域。这种空间覆盖能力的提升,使得驾驶员在操作档把、手刹或车载中控屏幕时,手臂能够自然下垂或前伸,减少肩部与背部肌肉的持续紧张状态,从而在物理结构层面为舒适体验提供基础支撑。
转轴关节的灵活固定与力学表现
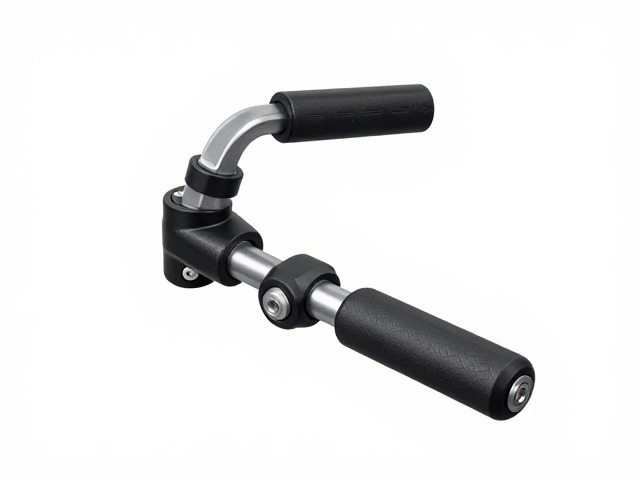
转轴关节的灵活性体现在其能够抵抗不同方向的扭矩,同时保持位置的可变性。通过采用双销轴或滚针轴承结构,扶手在进行角度倾斜调节时,能够保持较小的摩擦系数,使得调节动作轻盈且无卡顿感。这种机械特性的优化,使得用户可以根据个人偏好,将扶手调整至最贴合肘部自然曲线的角度,无论是平放支撑还是微倾承托,都能实现精准定位。关节内部的锁定机构通常利用棘轮或摩擦片原理,在用户施加反向力时迅速锁死,防止因车辆颠簸导致扶手意外位移。
固定稳定性则依赖于材料疲劳强度与结构配合精度的双重保障。在长期高频次的调节使用后,转轴关节仍需保持零松动的状态,这要求制造过程中对配合间隙进行微米级的控制。高刚性的连接臂与精密的阻尼转轴相结合,确保了扶手在承载头部重量或上半身倚靠时,不会出现明显的形变或下沉现象。这种力学性能的稳定性,消除了用户在调节后对结构可靠性的顾虑,使得每一次位置的设定都能转化为持久的舒适体验,而非短暂的功能展示。
舒适与稳定兼得的使用场景解析
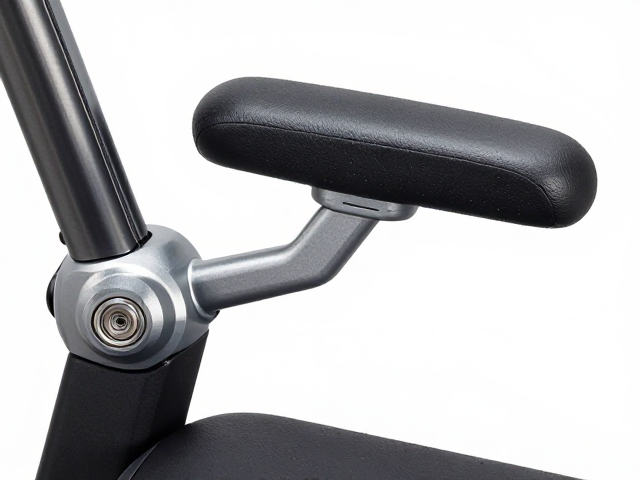
在城市拥堵路况中,车辆频繁启停,身体重心随之前后晃动。4D全向调节扶手总成的多向调节能力允许乘员快速调整扶手位置,使其始终处于身体重心投影的最优支撑区。当车辆加速或减速时,手臂通过扶手形成稳定的三角支撑结构,有效缓冲纵向惯性带来的冲击。这种动态适应能力,使得扶手不再是静态的装饰件,而是成为分散车身振动、降低驾驶疲劳的重要接触界面。
长途高速驾驶场景下,静态负荷成为主要挑战。此时,扶手的水平延伸与角度微调功能,使得乘员可以将手臂平放,分散肩颈部位的压力。转轴关节的高刚性锁定特性,确保了在长时间静态支撑下,扶手不会因材料蠕变或连接件松动而产生位置漂移。这种在动态调节与静态保持之间达成的平衡,使得舒适感不会因时间的推移而衰减,实现了真正意义上的人车交互优化,让每一次出行都能获得一致的支撑反馈。