韩国三弘SAMHONG同步倾仰底盘总成与扶手升降联动行程解析
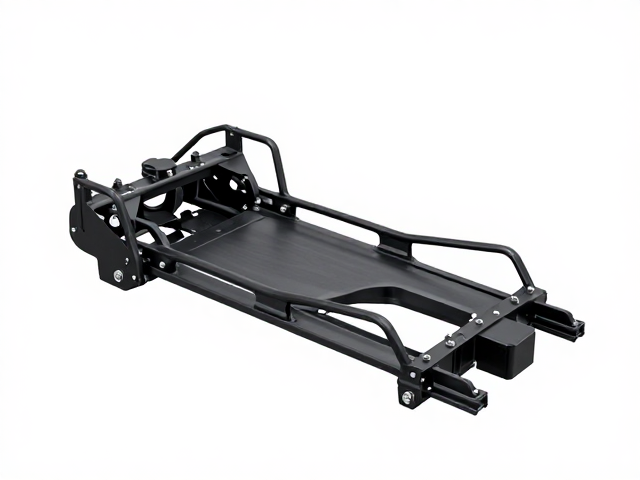
同步倾仰底盘总成的机械结构逻辑 韩国三弘SAMHONG在同步倾仰底盘总成的研发中,核心在于解决座椅骨架与底盘支架在动态调整过程中的力学平衡问题。该总成通常采用多连杆机构设计,通过精密计算的连杆长度与铰接点位置,确保靠背与座垫在倾仰过程中保持特定的几何关系。这种机械结构并非简单的旋转运动,而是涉及复杂的空间轨迹控制,旨在模拟人体自然放松姿态下的脊柱受力变化。 在具体的构造细节中,同步倾仰底盘总成内
同步倾仰底盘总成的机械结构逻辑
韩国三弘SAMHONG在同步倾仰底盘总成的研发中,核心在于解决座椅骨架与底盘支架在动态调整过程中的力学平衡问题。该总成通常采用多连杆机构设计,通过精密计算的连杆长度与铰接点位置,确保靠背与座垫在倾仰过程中保持特定的几何关系。这种机械结构并非简单的旋转运动,而是涉及复杂的空间轨迹控制,旨在模拟人体自然放松姿态下的脊柱受力变化。
在具体的构造细节中,同步倾仰底盘总成内部包含主摇臂、连杆组以及阻尼调节模块。主摇臂直接连接座椅骨架,负责传递用户的动作载荷;连杆组则负责将旋转运动转化为特定的位移路径。阻尼模块通常采用液压或气压原理,用于提供可调节的阻力,防止座椅在无人操作时因重力作用意外滑动。这种精密的机械配合要求极高的制造公差,以确保每一次倾仰动作的顺滑度与稳定性。
扶手升降与倾仰动作的联动机制
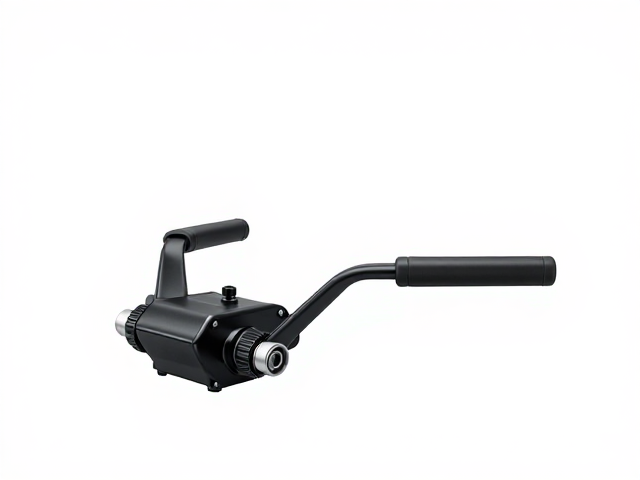
扶手升降与座椅倾仰的联动行程解析,重点在于两者在时间与空间上的协同关系。当用户操作倾仰功能时,扶手并非静止不动,而是根据预设的轨迹同步进行高度或角度的微调。这种联动设计旨在保持手臂与桌面的相对位置,或在长途驾驶及休息场景下,为乘客提供连续且无阻碍的支撑体验。联动机构通常通过机械凸轮或电子控制单元(若为电动款)实现动作同步。
在机械联动案例中,扶手下部的驱动臂与底盘倾仰摇臂存在物理连接或位置感应关系。随着靠背角度的变化,驱动臂带动扶手升降机构运动。这种设计避免了扶手在倾仰过程中撞击周围物体或造成用户手臂悬空的不适感。行程解析需关注两个动作的起始点、终止点以及中间过程的速率匹配,确保联动过程无卡顿、无异响,且符合人体工学对手臂支撑区域的定义。
行程数据的解析与验证
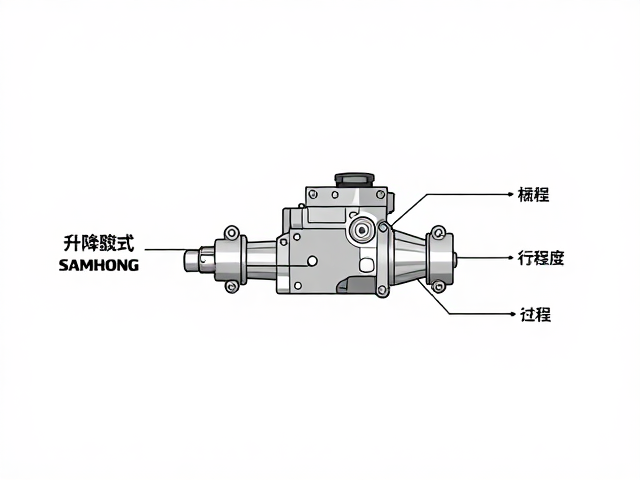
针对同步倾仰底盘总成与扶手升降联动的行程数据,需基于实际工况进行量化分析。通常,倾仰角度范围设定在0度至45度之间,部分高端型号可扩展至60度,以应对不同体型用户的需求。扶手升降行程则需覆盖从最低收纳位置到最高支撑位置的完整区间,通常垂直移动距离在100mm至200mm之间,具体数值取决于座椅整体高度与扶手底座的设计布局。
在验证联动行程时,关键在于测量扶手在倾仰过程中的轨迹曲线。理想状态下,扶手的运动轨迹应与靠背倾仰角度呈线性或经过优化的非线性关系,以消除干涉风险。通过传感器或高精度量具记录扶手在0度、15度、30度、45度倾仰状态下的坐标变化,可生成详细的行程数据表。这些数据用于评估联动机构的平顺性,并作为后续结构优化或故障诊断的依据,确保每一组数据均可通过物理测量复现。
结构稳定性与长期耐受性
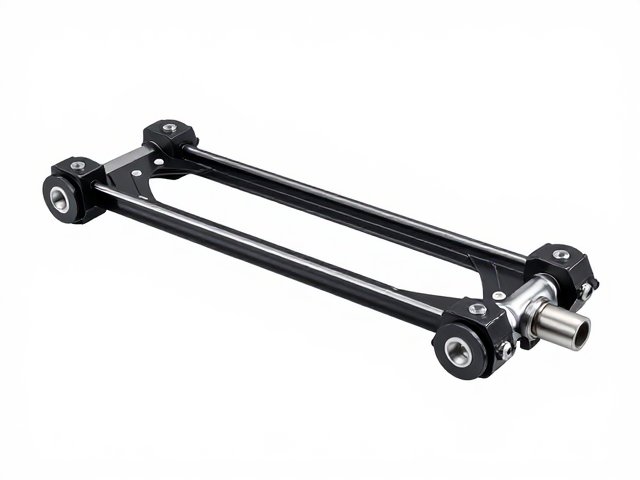
同步倾仰底盘总成在经历频繁倾仰与扶手联动操作后,结构的稳定性至关重要。长期使用中,连杆铰接点可能出现磨损,导致行程偏差或异响。因此,关键连接部位通常采用高强度钢材或经过表面硬化处理的合金材料,以降低摩擦系数并提高耐磨性。内部阻尼元件的寿命也直接影响总成的可靠性,需通过多次循环测试验证其性能衰减情况。
此外,扶手升降机构的锁定机制需在联动过程中保持有效。当倾仰动作停止时,扶手应能稳定停留在当前位置,不因外部振动或轻微触碰而松动。这要求联动锁止结构具备严密的配合间隙控制。在实际应用场景中,底盘总成的静态承载能力与动态联动稳定性需同时进行评估,确保在用户倚靠或施加侧向力时,整体结构不发生塑性变形或功能性失效,从而维持长期的使用安全性。