同步倾仰底盘总成锁定机构与脚架适配性详解
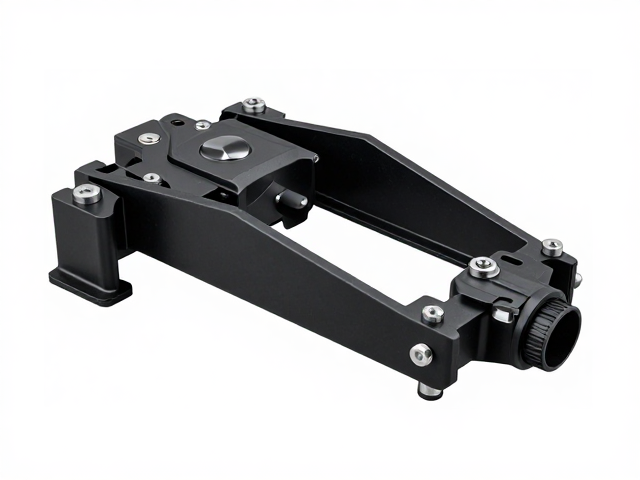
同步倾仰底盘总成的机械结构特征 同步倾仰底盘总成通常由主梁、铰接臂、同步连杆以及锁定销钉等核心部件组成,其设计初衷是为了在设备移动与作业之间提供稳定的姿态保持能力。该结构通过精密计算的连杆比例,确保底盘在俯仰过程中,负载重心能够严格贴合旋转中心,从而减少因力矩变化带来的结构应力。锁定机构作为其中的关键环节,主要承担着固定倾仰角度、防止意外滑动的功能,其内部通常包含弹簧复位销、液压锁止或机械棘爪等
同步倾仰底盘总成的机械结构特征
同步倾仰底盘总成通常由主梁、铰接臂、同步连杆以及锁定销钉等核心部件组成,其设计初衷是为了在设备移动与作业之间提供稳定的姿态保持能力。该结构通过精密计算的连杆比例,确保底盘在俯仰过程中,负载重心能够严格贴合旋转中心,从而减少因力矩变化带来的结构应力。锁定机构作为其中的关键环节,主要承担着固定倾仰角度、防止意外滑动的功能,其内部通常包含弹簧复位销、液压锁止或机械棘爪等不同形式的锁止元件。
在实际工况中,锁定机构的状态直接决定了底盘总成的安全性与稳定性。当设备处于运输模式时,锁定机构需克服同步连杆的动态阻力,将底盘完全固定于水平或预设角度;而在作业模式下,锁定机构则需迅速释放,允许液压或电动推杆驱动底盘进行预设范围的倾仰动作。这种双重状态的切换,要求锁定机构具备极高的耐磨性与响应速度,任何微小的形变或磨损都可能导致锁定失效,进而引发设备倾覆或部件损坏的风险。
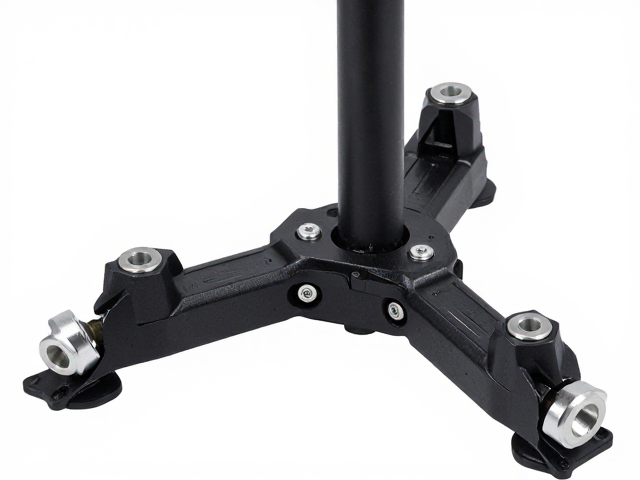
脚架系统的接口设计规范
脚架系统作为支撑整台设备的从属部件,其安装接口必须与同步倾仰底盘总成的物理轮廓及受力点保持严密的几何对应关系。常见的脚架适配方式主要涉及法兰盘连接、销轴插接以及螺栓紧固三种类型,每种类型对底盘总成的加工精度有着截然不同的要求。法兰盘连接依赖于高精度的定位销与严密的螺栓预紧力,适用于需要极高刚性的重型设备;销轴插接则更侧重于快速部署,要求底盘预留标准化的销孔位置与公差等级;螺栓紧固则提供了最大的灵活性,但需要额外的加强筋来分散局部应力。
脚架的展开路径与底盘总成的运动包络线存在直接的干涉风险,因此适配性设计必须经过严密的三维空间校验。在底盘进行倾仰动作时,脚架的支腿或折叠臂不得与同步连杆、液压管路或锁定机构的外露部分发生接触。此外,脚架连接面的平面度与垂直度误差需控制在毫米级别,以确保脚架展开后能均匀受力。若接口尺寸存在偏差,即便微小的错位也会导致脚架受力不均,长期运行中极易造成连接件疲劳断裂或底盘结构扭曲。
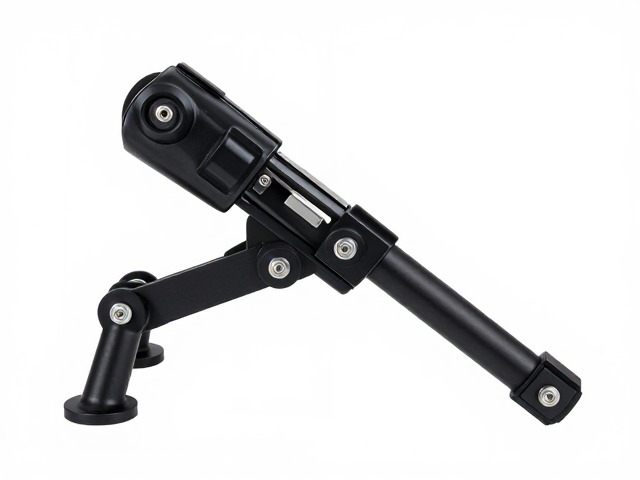
锁定机构与脚架的协同工况分析
当设备完成位置调整并展开脚架后,同步倾仰底盘总成的锁定机构需与脚架系统形成稳定的力学闭环。在这一阶段,锁定机构将底盘姿态固定,此时脚架承担主要的垂直载荷与水平剪切力。若锁定机构存在迟滞或未完全锁死,设备在受到外部扰动(如风力或地面不平)时,底盘可能发生微幅晃动,这种晃动会直接传递至脚架连接处,导致脚架螺栓松动或连接面磨损。因此,锁定机构到位信号的反馈机制需与脚架压力传感器的监测逻辑相匹配,以确保系统状态的可追溯性。
在涉及自动化控制的场景中,锁定机构与脚架的时序配合至关重要。部分高端设备采用PLC控制逻辑,要求锁定机构在确认完全闭合后,方可解锁脚架的折叠锁止点,允许脚架伸出。反之,在收回脚架时,需先解除底盘锁定,利用同步倾仰功能微调底盘高度或角度,以减小脚架折叠时的干涉力。这种时序上的逻辑互锁,能够有效避免因动作顺序错误导致的机械撞击。若缺乏此类协同逻辑,机械部件间的硬性碰撞将迅速破坏同步连杆的精度,进而影响整体设备的作业稳定性。
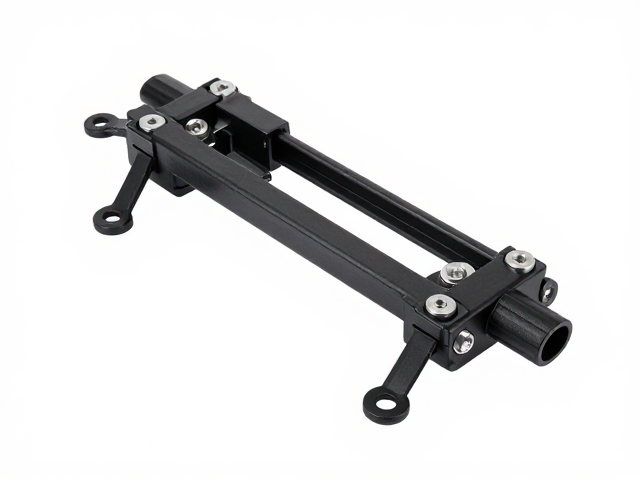
适配性验证与常见失效模式
验证同步倾仰底盘总成与脚架的适配性,通常依据设备出厂时的几何尺寸清单与公差配合表进行静态检查与动态测试。静态检查包括测量脚架连接孔位与底盘对应孔位的同轴度、平面度以及螺栓孔位的分布圆直径,确保无干涉且符合设计图纸要求。动态测试则需在空载与额定负载下,执行完整的倾仰循环与脚架展开收回动作,观察锁定机构在极限角度下的保持能力,以及脚架在动态载荷下的振动响应。任何异响、卡滞或异常位移均被视为适配性失效的先兆。
常见的失效模式多源于制造误差累积或安装不当。例如,底盘总成的同步连杆铰接点磨损导致倾仰轨迹偏移,使得锁定销钉无法准确落入脚架对应的止动槽中;或者脚架连接面的加工毛刺未清理干净,导致脚架安装后产生倾斜,进而对锁定机构的侧向力造成持续冲击。此外,长期使用中的腐蚀与污染也是主要诱因,泥沙进入锁定机构内部会阻碍锁止元件的动作,而脚架连接处的锈蚀则会增加装配阻力,导致锁定机构无法达到预设的预紧力。定期清理与无损检测是维持适配性稳定性的必要手段。