同步倾仰底盘怎么选?根据体重选阻尼,差速调节全解析
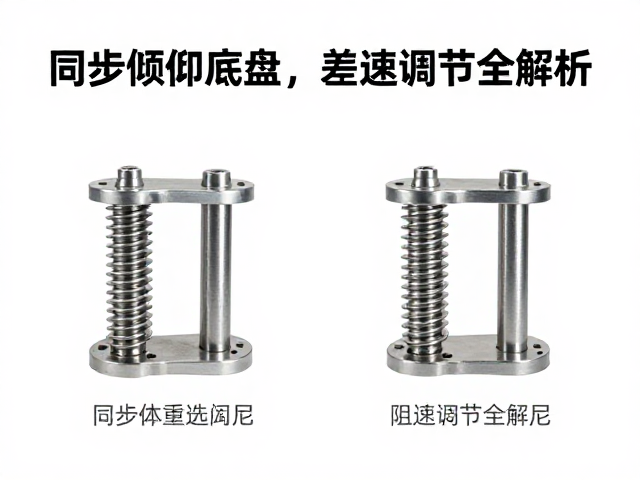
同步倾仰底盘的核心逻辑与阻尼匹配 同步倾仰(Active Body Control, ABC 或同类电子液压/电磁悬架系统)的核心在于通过主动控制减振器阻尼和弹簧刚度,消除传统机械悬架在加速抬头、制动点头和过弯侧倾时的动态失衡。对于电动滑板车或高性能代步工具而言,底盘调校直接决定了车辆在复杂路况下的抓地力与稳定性。选择此类底盘时,最直观的变量并非外观或电机参数,而是减振器的阻尼特性,而阻尼的设定
同步倾仰底盘的核心逻辑与阻尼匹配
同步倾仰(Active Body Control, ABC 或同类电子液压/电磁悬架系统)的核心在于通过主动控制减振器阻尼和弹簧刚度,消除传统机械悬架在加速抬头、制动点头和过弯侧倾时的动态失衡。对于电动滑板车或高性能代步工具而言,底盘调校直接决定了车辆在复杂路况下的抓地力与稳定性。选择此类底盘时,最直观的变量并非外观或电机参数,而是减振器的阻尼特性,而阻尼的设定必须与使用者的体重区间进行严丝合缝的匹配。
不同体重对悬架压缩行程和回弹速度有着截然不同的物理需求。体重较轻的用户(例如60kg以下)若使用为大体重设计的高刚性阻尼,会导致悬架在轻微颠簸下完全锁死,路面细碎震动直接传导至车身,造成驾驶疲劳且容易因轮胎离地而丧失牵引力;反之,大体重用户若使用过软的阻尼,会在急加速或满载时遭遇悬架触底,不仅损坏连杆结构,更会因车身姿态剧烈变化引发失控风险。因此,阻尼的选择本质上是寻找体重与悬架行程的平衡点,而非单纯追求“硬”或“软”。
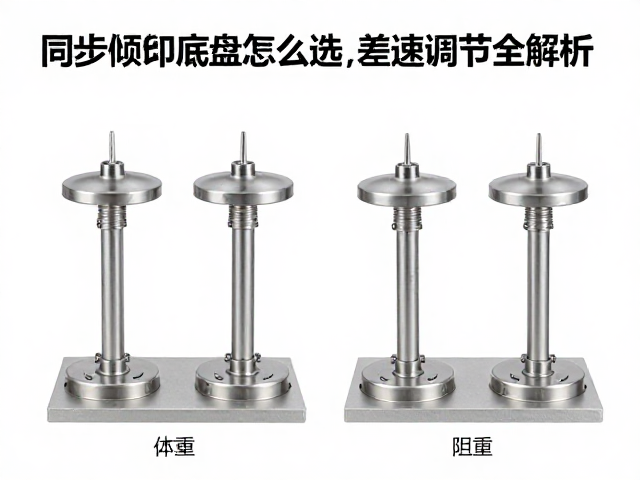
体重区间的阻尼设定详解
针对50-70kg的轻量级用户群体,同步倾仰底盘通常采用中等偏软的初始阻尼设定。这一区间的减振器内部阀门开度较大,允许悬架拥有更长的压缩行程以吸收城市柏油路面的细微裂缝和井盖震动。在实际工况中,这种设定能保持轮胎始终贴合地面,提升起步时的电机扭矩输出效率,减少因轮胎空转导致的打滑现象。此类配置常见于注重舒适通勤的城市型滑板车产品中,其液压或电磁阀响应速度通常设定在10-20毫秒级别,以应对频繁的城市启停。
对于75-95kg及以上的重量级用户,阻尼逻辑则转向中高刚性设定。此时减振器内部采用更细密的节流孔或更高压力的氮气弹簧,以抵抗更大的惯性力。在急加速场景下,较硬的阻尼能有效抑制后轮下沉,保持车身水平,确保动力传输的直接性;在制动时,则需配合前减振器的支撑力,防止车头过度下探导致前轮附着力下降。部分高端同步倾仰系统会配备自适应阀体,能根据实时体重负载自动调整压缩与回弹阻尼的比例,确保在满载状态下依然维持标准的几何倾角,避免因车身姿态变化引发的操控迟滞。
差速调节的机械结构与电子干预
差速调节在同步倾仰底盘中扮演着分配动力与稳定车身的双重角色。机械式差速器通过齿轮比将电机动力传递至左右后轮,但在高速过弯或单侧轮胎附着力不足时,纯机械差速会导致动力流失。因此,现代同步倾仰底盘常引入电子限滑差速锁或扭矩矢量控制逻辑。当系统检测到左右轮速差超过设定阈值(通常为5%-10%),电子单元会瞬间增加内侧车轮的制动力或降低外侧车轮的动力输出,从而像差速锁一样将动力强制分配至有附着力的一侧,提升出弯效率。
电子干预的介入逻辑依赖于底盘上的多组传感器数据融合。加速度传感器检测横向G值,陀螺仪监测车身俯仰与横滚角,而轮速传感器则实时反馈转速。当车辆进入弯道,同步倾仰系统会结合差速调节策略,对内侧车轮施加轻微制动,同时通过悬架阻尼调节抑制外侧车轮的侧倾趋势。这种协同工作使得车辆在高速过弯时,车身姿态更加平抑,轮胎接地面积保持在较优区间。值得注意的是,差速调节的介入时机必须经过严密的标定,过早介入会导致转向不足,过晚介入则可能引发转向过度,因此标定数据需严格遵循车辆动力学模型进行验证。
实际场景下的调试与验证
在城市拥堵路况中,同步倾仰底盘与差速调节的配合主要体现在起步和平稳跟车。此时,系统倾向于使用较软的阻尼以过滤震动,差速器则保持开放状态以允许左右轮速差,便于低速下的灵活转向。驾驶员可感受到车身如履平地般的跟随感,电机输出线性且无突兀感。若在此场景下阻尼过硬,车身会频繁跳动,差速器若介入过于激进,则会在低速转弯时产生明显的拖拽感和异响,影响驾驶的平顺性。
在高速巡航或紧急避让场景下,底盘逻辑则发生根本性转变。阻尼迅速变硬,抑制车身晃动,差速系统则根据转向输入进行动态扭矩分配。当遇到湿滑路面或单边附着力差异时,电子限滑功能会立即接管,防止因单轮打滑导致的方向失控。验证此类底盘性能的关键指标并非单一的速度数据,而是车身姿态的恢复时间以及轮胎接地压力的均匀度。通过专业仪器测量不同体重用户在标准测试场地的侧倾角变化率和差速介入响应时间,可客观评估底盘系统的调校水平,确保其在极限工况下的安全性与稳定性。