无级阻尼调节工艺,机械多段锁定与回弹速度解析
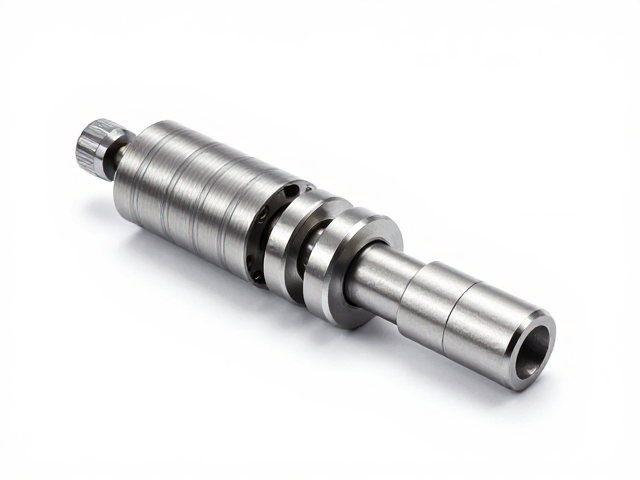
无级阻尼调节的核心技术原理 无级阻尼调节技术通过精密的液压或气压回路设计,实现了传统机械结构难以达到的连续线性控制。其核心在于利用可变节流孔或电子控制的电磁阀,实时改变阻尼介质(通常为高粘度硅油或专用液压油)的流动阻力。当外力作用于悬架或减震部件时,介质流经微米级节流通道,产生的压差形成阻尼力。这种机制摒弃了固定的弹簧刚度或预设的节流阀片,使得阻尼力能够根据路面反馈和驾驶工况进行毫秒级的动态调整
无级阻尼调节的核心技术原理
无级阻尼调节技术通过精密的液压或气压回路设计,实现了传统机械结构难以达到的连续线性控制。其核心在于利用可变节流孔或电子控制的电磁阀,实时改变阻尼介质(通常为高粘度硅油或专用液压油)的流动阻力。当外力作用于悬架或减震部件时,介质流经微米级节流通道,产生的压差形成阻尼力。这种机制摒弃了固定的弹簧刚度或预设的节流阀片,使得阻尼力能够根据路面反馈和驾驶工况进行毫秒级的动态调整。
在物理结构上,无级调节依赖于高精度的传感器阵列与中央处理单元的高速协同工作。加速度传感器、车轮位移传感器以及转向角度传感器实时采集车辆动态数据,控制单元(ECU)依据预设算法计算出当前最优的阻尼系数。通过驱动线性马达或步进电机微调节流阀的开度,系统能够在压缩和回弹两个行程中独立且连续地改变阻尼特性。这种基于流体力学与电子控制的结合,确保了车辆在复杂路况下始终维持最佳的贴地性与稳定性,从根本上解决了固定阻尼无法兼顾舒适与操控的矛盾。
机械多段锁定的结构优势与应用场景
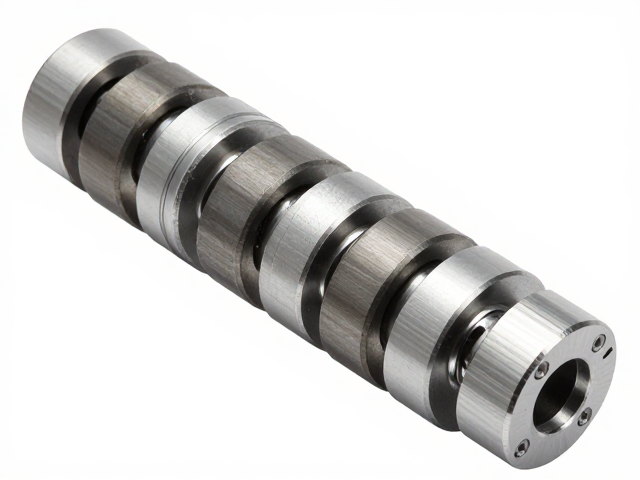
机械多段锁定结构主要应用于需要明确物理反馈或极端工况下的阻尼管理,常见于高性能越野车、改装车以及部分高端工程车辆。该结构通过凸轮轴、棘轮或多组不同刚度的阀片组合,提供数个离散且明确的阻尼档位。用户或控制系统通过旋转调节旋钮或切换开关,改变内部油路的截面积或阀片受力状态,从而在“舒适”、“运动”或“越野”等不同模式间进行硬性切换。这种设计的优势在于机械可靠性极高,且能提供清晰的手动干预路径,避免了电子系统在极端高温或高冲击环境下的潜在失效风险。
在具体应用场景中,机械多段锁定常见于四轮驱动系统的差速锁或分动箱控制,以及高性能减震器的外部阻尼调节杆。例如,在越野攀爬场景中,驾驶员可通过机械锁止将阻尼固定在较硬的状态,以抑制车身剧烈晃动,确保轮胎紧贴地面;而在高速巡航时,则可切换至软档位,利用较大的阻尼行程吸收路面高频振动。这种分段式的逻辑虽然不如无级调节细腻,但在需要快速建立明确车辆动态边界、或依赖驾驶员直接操控感的场景中,提供了可预测且稳定的物理反馈,是电子系统无法完全替代的底层安全冗余。
回弹速度对车辆动态的影响机制
回弹速度控制是悬挂系统中决定车辆恢复姿态的关键环节,其核心逻辑在于管理弹簧释放能量时的阻尼力。过快的回弹速度会导致轮胎在压缩后迅速弹起,造成轮胎与地面接触时间缩短,降低抓地力,甚至引发车身跳跃;而过慢的回弹则会导致弹簧能量无法及时释放,使悬挂处于滞后状态,影响下一轮次的压缩行程,导致操控迟滞。无级阻尼技术通过精确计算回弹阶段的阻尼系数,确保弹簧在吸收冲击后能以最佳速率回位,维持轮胎对路面的持续附着力。
在实际驾驶数据中,回弹阻尼的设定通常低于压缩阻尼,以允许悬挂在遇到颠簸后迅速贴合路面。对于无级调节系统而言,回弹速度的调节范围往往比压缩端更为宽广。在高速过弯时,系统会增加外侧车轮的回弹阻尼,抑制车身侧倾,防止因回弹过快导致的重心转移失控;而在经过连续减速带时,系统则可能略微降低回弹阻尼,使悬挂能更柔和地复位,减少车内乘员的纵向加速度感受。这种对回弹相的精细化控制,直接决定了车辆在动态过程中的跟路性与稳定性,是衡量悬挂系统调校水平的核心指标之一。
工艺实现中的材料与制造挑战
无级阻尼调节工艺的难点在于精密阀体与密封件的微观制造。节流阀的开度控制需要极高的重复精度,通常采用航空级铝合金或高强度不锈钢加工阀芯,表面经过超精密研磨处理,公差控制在微米级别,以确保在不同阻尼状态下油液流动的线性度。密封件需耐受高频率的往复运动及高温油液环境,通常采用氟橡胶或特殊复合材料,以防止泄漏和磨损导致的阻尼衰减。此外,液压缸筒的内壁光洁度直接影响活塞运动的平顺性,需通过珩磨工艺达到指定的表面粗糙度,减少摩擦系数对阻尼力的干扰。
电子控制单元的集成也对制造工艺提出了严苛要求。传感器与执行机构的安装位置需经过严密的力学仿真与实测验证,以避免共振或信号干扰。在组装过程中,阻尼油的填充量、排气工艺以及初始预压力的设定,均需通过自动化生产线进行严格管控。任何微小的装配误差,如阀芯卡滞或密封不严,都可能导致阻尼力非线性或完全失效。因此,现代无级阻尼减震器的生产往往需要在恒温恒湿车间进行,并经过高压泄漏测试、疲劳寿命测试以及台架动态响应测试,确保每一台产品在实际工况下的性能一致性与长期可靠性。