同步倾仰底盘总成后仰松动?锁定稳定性升级指南
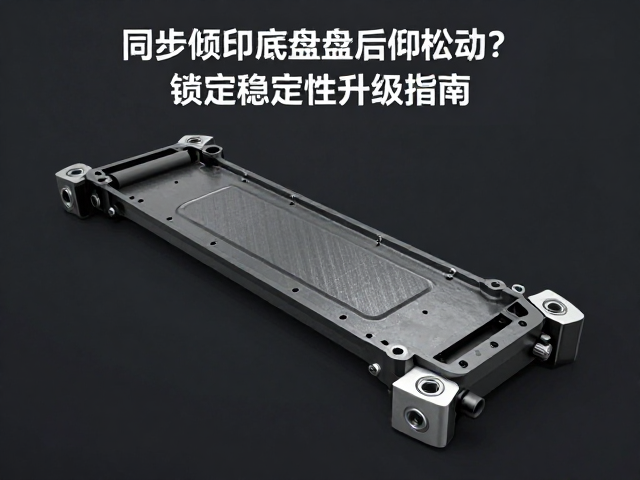
同步倾仰底盘后仰松动的核心成因解析 同步倾仰底盘在执行后仰动作时出现松动,通常源于机械连接部位的预紧力衰减或关键传动组件的磨损。当车辆或设备在静止状态下进行姿态调整,尤其是在负载变化较大的工况下,底盘与车身连接处的螺栓可能出现微小的形变或滑移。这种物理层面的间隙累积,会直接导致后仰到位后无法保持刚性锁定,产生可感知的晃动感。此外,液压或电动推杆系统的密封件老化导致的内泄,也是造成动作末端支撑力不
同步倾仰底盘后仰松动的核心成因解析
同步倾仰底盘在执行后仰动作时出现松动,通常源于机械连接部位的预紧力衰减或关键传动组件的磨损。当车辆或设备在静止状态下进行姿态调整,尤其是在负载变化较大的工况下,底盘与车身连接处的螺栓可能出现微小的形变或滑移。这种物理层面的间隙累积,会直接导致后仰到位后无法保持刚性锁定,产生可感知的晃动感。此外,液压或电动推杆系统的密封件老化导致的内泄,也是造成动作末端支撑力不足的重要诱因,使得结构无法维持预设的几何角度。
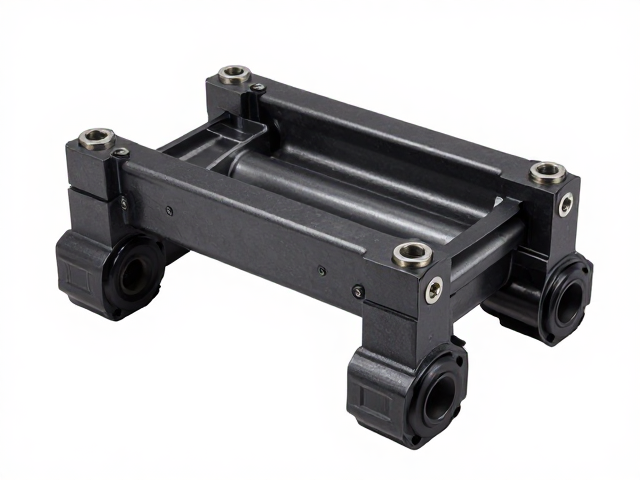
稳定性升级中的关键部件检测与更换策略
针对松动问题,排查工作需从底盘与车身的连接螺栓开始,重点检查固定点的螺纹状态及防松垫片是否失效。若发现螺栓表面有拉伸痕迹或螺纹咬合不良,必须使用扭矩扳手按照原厂规定的力矩值进行重新紧固,必要时更换高强度防松螺栓以提升抗振动能力。对于采用液压驱动的系统,需检测油缸在保压状态下的沉降现象,若存在明显内泄,则需更换高精度密封组件或整体更新推杆单元,确保后仰到位后能提供持续且稳定的机械或液压锁止力。
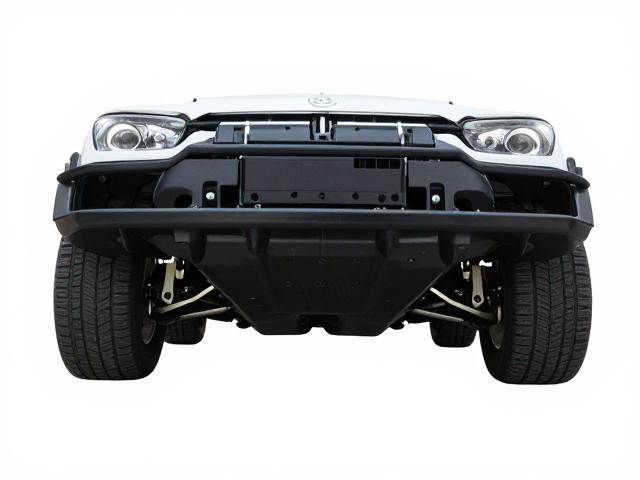
同步控制逻辑与机械锁止机构的优化方案
在硬件基础上,同步控制算法的精细化调整能显著改善后仰过程中的姿态一致性。通过校准位移传感器与角度传感器的数据映射关系,消除因单侧驱动延迟导致的倾斜偏差,确保双侧或多组倾仰机构严格同步运行。与此同时,引入或优化二阶机械锁止结构,例如在液压回路中增加双向液压锁或机械棘爪锁定装置,能够在动作结束后提供独立的物理保持力,彻底消除因系统压力波动或电机失电带来的意外松动风险。
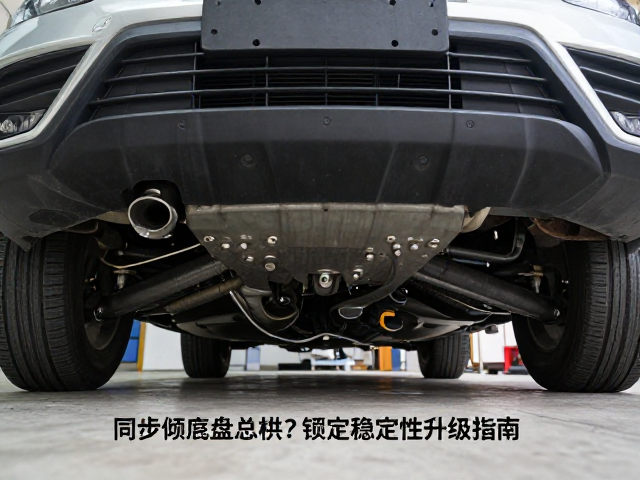
日常维护规范与长期稳定性验证
建立标准化的定期巡检流程是维持同步倾仰底盘长期稳定性的关键。操作人员需定期清理连接部位的积尘与油污,防止异物侵入导致螺栓滑牙或传感器信号漂移。在每次大修或关键部件更换后,必须进行空载与满载状态下的多次后仰复位测试,记录角度反馈值与实际机械位置的偏差数据,确保其在允许公差范围内。通过持续跟踪关键紧固件的扭矩变化趋势,能够提前识别潜在的结构疲劳预兆,从而将松动隐患消除在萌芽状态。