同步倾仰底盘总成怎么选?倾仰齿轮与体重阻尼匹配全攻略
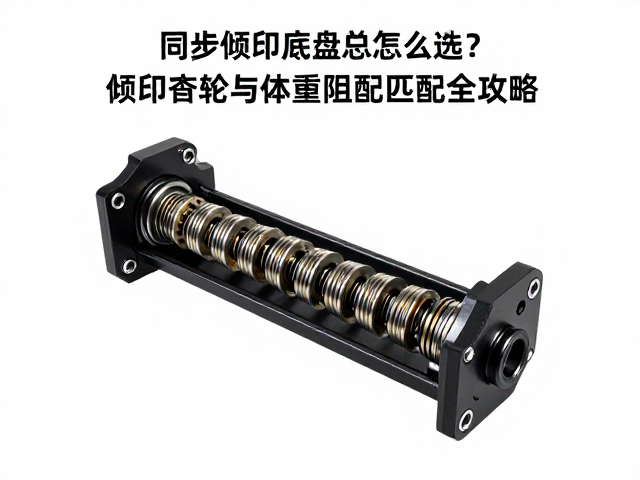
同步倾仰底盘总成的核心逻辑与场景适配 同步倾仰底盘总成通常应用于高端电动平衡车或特种两轮载具中,其核心在于通过机械结构或电控算法实现车体与车轮的同步倾仰运动,从而在静止或低速状态下保持车身直立,或在行驶中提供类似摩托车的过弯倾斜体验。选择此类总成时,首要步骤是明确应用场景,不同场景对动态响应和静态稳定性的需求截然不同。例如,用于城市通勤的个人代步工具,更看重低速下的跟手性与静止平衡的稳定性;而用
同步倾仰底盘总成的核心逻辑与场景适配
同步倾仰底盘总成通常应用于高端电动平衡车或特种两轮载具中,其核心在于通过机械结构或电控算法实现车体与车轮的同步倾仰运动,从而在静止或低速状态下保持车身直立,或在行驶中提供类似摩托车的过弯倾斜体验。选择此类总成时,首要步骤是明确应用场景,不同场景对动态响应和静态稳定性的需求截然不同。例如,用于城市通勤的个人代步工具,更看重低速下的跟手性与静止平衡的稳定性;而用于极限运动或复杂地形探索的设备,则更需要底盘在剧烈颠簸下的抗干扰能力和快速回正能力。
在确定场景后,需重点考察总成的结构类型,目前主流方案主要分为纯机械连杆式与电控主动倾仰式。机械连杆结构依赖齿轮组与连杆的物理传动,响应直接且机械感强,但调校难度较大,容易出现顿挫或卡滞;电控主动式则通过电机实时计算并调整倾仰角度,平顺性极佳,但对控制算法和传感器精度要求极高。选型时需根据设备的使用频率和维护能力进行权衡,机械结构便于后期检修,而电控结构则能提供更高的智能化体验,但一旦出现故障,维修门槛相对较高。
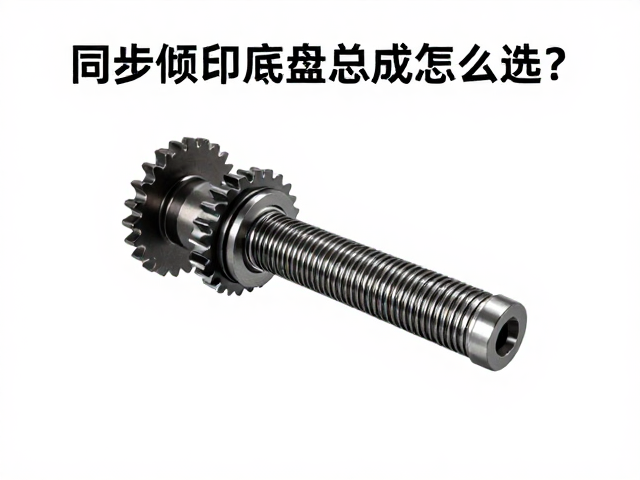
倾仰齿轮的选型要点与精度控制
倾仰齿轮作为同步倾仰系统中的关键传动部件,其选型直接决定了整车的操控质感与耐用度。齿轮的模数、齿形以及材质是核心考量指标,通常高强度合金钢或经过特殊表面处理的工程塑料是常见选择。齿轮的背隙控制至关重要,过大的背隙会导致转向虚位,使车辆在微调方向时出现延迟和晃动,影响操控精度;过小的背隙则可能因制造误差或热胀冷缩导致卡死,增加磨损甚至引发机械故障。因此,在选购时需关注齿轮的加工精度等级,通常高精度等级(如ISO 5级以上)能提供更好的响应线性度。
此外,齿轮的啮合方式与润滑系统设计也是不可忽视的细节。斜齿轮相比直齿轮具有更好的平稳性和承载能力,能有效降低噪音和振动,适合对静谧性有要求的场景。同时,需确认齿轮组是否配备长效润滑结构或自润滑材料,以应对长期高频运转带来的磨损问题。在实际应用中,部分高端总成采用行星齿轮结构以分担负载,这种设计能显著提升传动效率并延长使用寿命,但在空间受限的安装环境中,需仔细核算整体体积与散热需求。
体重阻尼的匹配策略与动态平衡
体重阻尼的匹配是同步倾仰底盘调校中的难点,其核心目标是消除车身晃动,提供自然的阻尼反馈。阻尼系数并非固定值,而是需要根据用户的体重范围进行动态调整或预设。对于体重较轻的用户,过大的阻尼会导致车身响应迟钝,像“陷在泥里”一样难以跟车;而体重过重的用户若阻尼过小,车身则会在行驶中产生频繁的左右摇摆,缺乏安全感。因此,选型时应查看底盘是否支持阻尼调节功能,或确认其预设的阻尼区间是否覆盖目标用户群体的体重分布。
阻尼的来源通常分为被动阻尼和主动阻尼两种路径。被动阻尼多通过液压阻尼器或高摩擦系数的机械结构实现,结构简单可靠,但阻尼特性固定,难以适应不同路况和体重变化。主动阻尼则依赖于电控系统实时监测车身姿态,通过电机输出反向力矩进行抑制,这种方式能实现精准的“零晃动”效果,但能耗较高且对算法依赖极大。在匹配时,需结合用户的体重数据与使用习惯,若用户体重波动较大或经常载物,建议选择具备自适应阻尼算法的电控方案,以确保在各种工况下都能维持稳定的车身姿态。
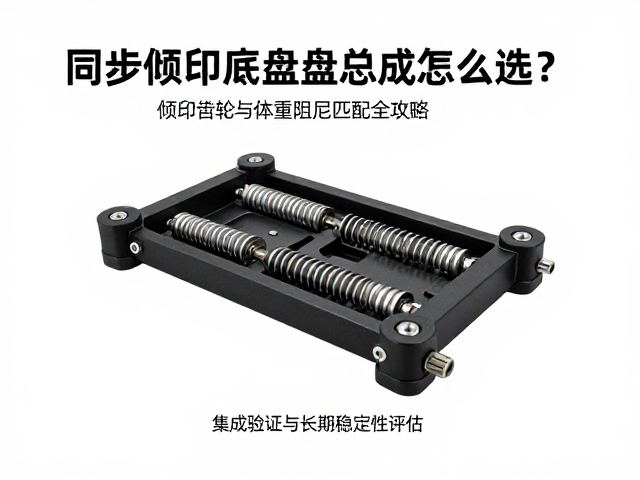
集成验证与长期稳定性评估
在选定倾仰齿轮与阻尼方案后,系统的集成验证是确保总成可靠性的一道关卡。齿轮的传动效率与阻尼的动态响应必须协同工作,避免出现机械传动过快而阻尼跟不上,或阻尼过强导致电机负载过大的情况。在实际测试中,需模拟不同体重、不同速度、不同路面条件下的运行状态,观察车身的倾仰角度是否与操控指令严格同步,是否存在超调或震荡现象。特别要注意在急停、急转等极端工况下,底盘结构的强度与阻尼系统的保护机制是否有效。
长期稳定性还体现在零部件的疲劳寿命与系统的一致性上。齿轮的磨损会导致背隙逐渐增大,进而影响同步精度;阻尼介质的老化或泄漏会导致阻尼特性漂移。因此,在选型阶段应关注总成是否经过充分的寿命周期测试,关键部件是否有明确的质保标准。同时,系统的模块化设计也至关重要,便于在出现个别部件故障时进行快速更换,降低整体维护成本。通过严密的集成验证与严选的长寿命部件,才能确保同步倾仰底盘总成在长期使用中保持优异的操控性能与安全表现。