扶手联动阻尼技术解析,无级阻尼调节工艺与摩擦力精准控制
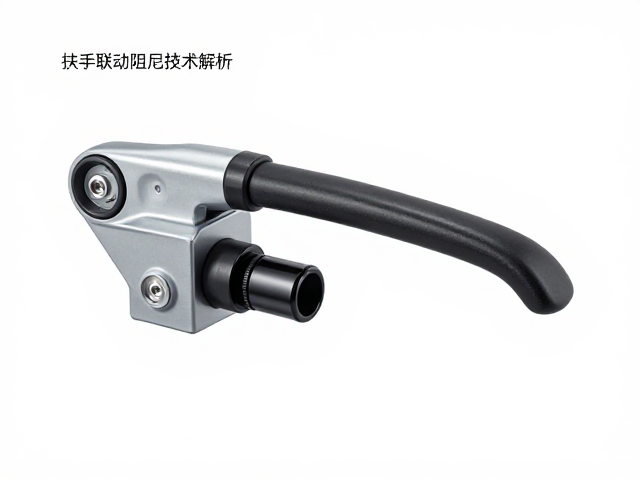
扶手联动阻尼技术的核心原理与机械结构 扶手联动阻尼技术主要依赖于精密的机械传动结构与流体或弹性元件的物理特性,通过连杆机构将扶手的旋转或伸缩动作转化为阻尼器的位移。在典型的机械结构中,阻尼器内部通常填充着高粘度的硅油或专用阻尼液,当扶手发生运动时,连接轴推动活塞在阻尼腔体内移动,迫使液体通过微小的节流孔或缝隙。这一过程利用液体的粘滞阻力产生反向力矩,从而抑制扶手的快速晃动或自由摆动。这种纯机械式
扶手联动阻尼技术的核心原理与机械结构
扶手联动阻尼技术主要依赖于精密的机械传动结构与流体或弹性元件的物理特性,通过连杆机构将扶手的旋转或伸缩动作转化为阻尼器的位移。在典型的机械结构中,阻尼器内部通常填充着高粘度的硅油或专用阻尼液,当扶手发生运动时,连接轴推动活塞在阻尼腔体内移动,迫使液体通过微小的节流孔或缝隙。这一过程利用液体的粘滞阻力产生反向力矩,从而抑制扶手的快速晃动或自由摆动。这种纯机械式的物理反馈机制,不依赖外部电源或电子传感器,能够提供稳定且可预测的力学响应,是高端家具及医疗设备中实现手感质感的关键所在。
在结构设计上,联动机构通常采用双连杆或四连杆组合,旨在优化扶手在不同角度下的力臂变化。当扶手处于初始位置时,阻尼器处于预压缩或预拉伸状态,提供基础的支撑力;随着扶手角度的改变,连杆的几何关系发生变化,使得阻尼器承受的载荷呈现非线性分布。这种设计使得阻尼力能够根据扶手的实际使用场景进行动态匹配,例如在需要快速定位时提供较小的阻力,而在需要稳固支撑时提供较大的保持力。通过精确计算连杆的长度比例和阻尼器的安装角度,工程师能够构建出力矩-角度曲线,确保扶手在全行程范围内的运动平滑且符合人体工学需求。
无级阻尼调节的工艺实现与材料选择
无级阻尼调节的核心在于能够连续、平滑地改变阻尼系数,而非通过离散的档位切换。在工业实践中,这常通过可变节流阀结构或可调粘度介质来实现。以可变节流阀为例,其内部设有一个可旋转或移动的阀芯,阀芯上的开孔形状与阻尼器内部流道相对应。通过旋转调节旋钮,阀芯与阀座的相对位置发生改变,从而动态调整节流孔的有效流通面积。面积越小,液体流动阻力越大,阻尼感越强;面积越大,阻力越小,扶手运动越轻盈。这种机械式的无级调节方式,使得用户或装配人员能够根据实际使用习惯,对阻尼手感进行微调,直至达到理想的平衡点。
材料的选择对阻尼性能的稳定性与耐久性起着决定性作用。阻尼液需具备极低的粘度温度系数,确保在环境温度从低温至高温变化时,阻尼力保持恒定,避免因温度升高导致阻尼液变稀而出现扶手塌陷,或因低温导致阻尼液凝固而完全锁死。同时,密封件材料必须具备优异的耐油性与抗老化性能,防止长期摩擦产生的微粒污染阻尼液,进而影响节流孔的通畅性。在精密加工层面,阀芯与阀座的配合间隙需控制在微米级别,以消除漏油风险并保证调节过程的线性度。这种对材料科学与精密制造的严苛要求,构成了无级阻尼调节工艺的技术壁垒。
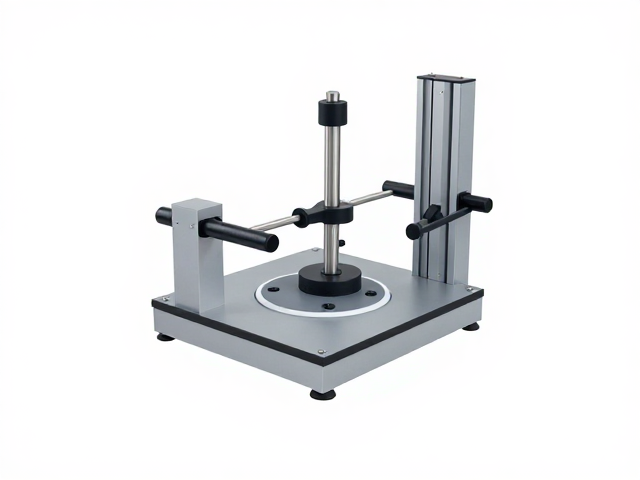
摩擦力精准控制的力学模型与测试标准
摩擦力精准控制旨在消除扶手运动过程中的粘滞效应与抖动现象,确保“静摩擦”与“动摩擦”的过渡平滑。在理想状态下,静摩擦力应略高于动摩擦力,以提供启动瞬间的抓地感,随后迅速过渡到稳定的动摩擦区间。为了实现这一目标,阻尼系统的设计需重点优化接触面的表面处理工艺。例如,对活塞杆进行镀铬或纳米涂层处理,降低表面粗糙度,减少与密封圈的摩擦系数波动。同时,导向结构的配合间隙需经过严密的公差分析,避免因装配偏差导致的偏载,进而引起单边摩擦增大或异响。
在验证摩擦力控制的有效性时,行业标准通常依据ISO 9230或GB/T 10357系列标准中的相关测试方法进行力学性能评估。测试过程中,使用高精度扭矩传感器记录扶手在规定速度范围内旋转或伸缩时的实时扭矩数据。通过绘制扭矩-位移曲线,分析启动扭矩、平均运行扭矩以及扭矩波动范围。理想的阻尼扶手,其扭矩波动值应控制在极小范围内,通常要求波动幅度不超过平均值的±5%。此外,还需进行高低温循环测试与寿命测试,模拟数年使用后的工况,验证摩擦力是否出现不可逆的衰减或突变,确保产品在全生命周期内保持一致的操控手感。
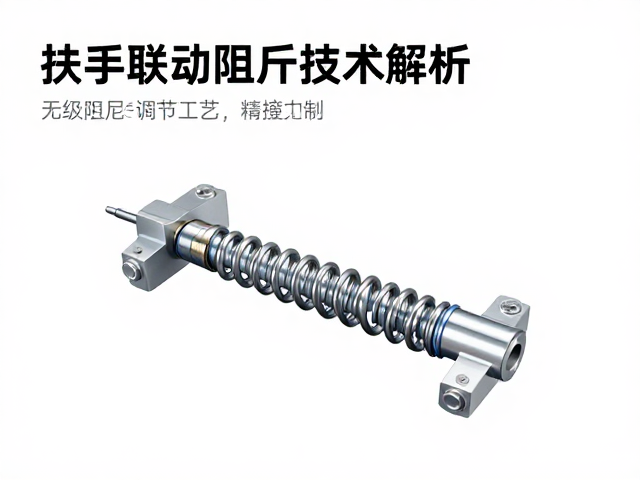
阻尼特性与场景适配的工程应用逻辑
不同使用场景对阻尼特性的需求存在显著差异,这直接决定了阻尼参数的设计基准。在办公家具领域,扶手需频繁调整以适应不同体型与坐姿,因此更倾向于中低阻尼力与快速的响应速度,便于用户进行微调,同时要求阻尼力不至于过大导致操作费力。而在医疗设备或康复辅助器具中,扶手承载着患者身体的部分重量,需提供高阻尼力与优异的自锁功能,防止患者在休息或移动过程中因意外触碰导致扶手滑落,确保安全性与稳定性。这种场景化的差异,要求阻尼技术在设计初期即明确场景边界,通过调整阻尼液粘度、节流孔径或弹簧预紧力来匹配特定需求。
工程应用中还需考虑阻尼系统与整体结构的耦合效应。扶手阻尼器并非独立存在,其受力状态会受到座椅骨架刚度、连接件强度以及外部负载分布的影响。在实际装配中,需通过有限元分析(FEA)模拟阻尼器在极限负载下的应力分布,优化安装点位,避免应力集中导致零件变形或失效。此外,阻尼系统的模块化设计也是工程实践中的重要考量,标准化的安装接口与快拆结构有助于降低生产装配难度,提高维修便利性。通过系统级的工程思维,将阻尼技术与结构设计、材料科学及场景需求深度融合,才能打造出真正符合人体工学且经久耐用的扶手联动阻尼产品。