同步倾仰底盘总成解析,后仰底盘与倾仰比如何提升稳定性?
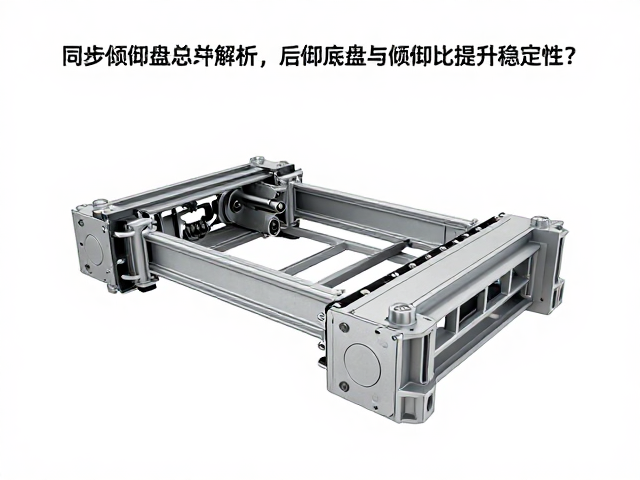
同步倾仰底盘总成的机械结构逻辑 同步倾仰底盘总成是一套将车身姿态控制与悬架运动深度耦合的精密机械系统,其核心在于通过高精度的连杆机构或液压/电动推杆,强制实现车身与车轮在垂直方向上的同步位移。与传统悬架中车身相对稳定、车轮独立处理路面冲击的模式不同,同步倾仰技术要求车身像跷跷板一样,严格跟随车轮的上下跳动轨迹。这种设计消除了传统车辆在通过颠簸路面时,车身因惯性产生的多余俯仰与侧倾运动,使得轮胎始
同步倾仰底盘总成的机械结构逻辑
同步倾仰底盘总成是一套将车身姿态控制与悬架运动深度耦合的精密机械系统,其核心在于通过高精度的连杆机构或液压/电动推杆,强制实现车身与车轮在垂直方向上的同步位移。与传统悬架中车身相对稳定、车轮独立处理路面冲击的模式不同,同步倾仰技术要求车身像跷跷板一样,严格跟随车轮的上下跳动轨迹。这种设计消除了传统车辆在通过颠簸路面时,车身因惯性产生的多余俯仰与侧倾运动,使得轮胎始终能更贴合地面轮廓,从而最大化接地面积。
该总成的物理实现通常依赖于高刚性的副车架与经过特殊计算的多连杆结构,其中倾仰比(Pitch Ratio)是决定系统响应特性的关键几何参数。倾仰比描述了车轮垂直位移与车身对应点位位移之间的比例关系,在同步倾仰系统中,这一比例被精确设定以匹配车辆的质心位置和悬架刚度分布。当车轮遇到凸起或凹陷时,连杆机构会即时引导车身做出等大反向或同向的位移,这种机械层面的“预补偿”动作,从物理源头上抑制了车身姿态的失控,为后续的稳定性提升奠定了结构基础。
后仰底盘在动态场景下的稳定性机制
后仰底盘的设计理念源于对车辆动态平衡的重新定义,特别是在非铺装路面或极限驾驶工况下,传统的抗俯仰设计往往因为车身与车轮运动脱节,导致轮胎短暂离地或抓地力流失。后仰底盘通过特定的几何设定,允许车尾在加速或下坡时产生受控的后倾,这种受控的后倾并非失控,而是通过调整后轮的下沉量来增加后轴的垂直载荷,进而提升牵引力。在制动场景中,前悬架压缩与后悬架伸展的协同作用,使得车辆重心前移的同时,轮胎接地压力分布更加均匀,有效防止了因重心剧烈转移导致的推头或甩尾现象。
稳定性在此类底盘结构中表现为对路面不规则输入的平滑过滤与快速恢复。当车辆驶过单边台阶或交叉轴障碍时,后仰底盘能够利用其独特的运动学特性,减少车身相对于车轮的相对运动。这种相对运动的降低,直接带来了更好的循迹性。驾驶员感受到的不再是剧烈的车身晃动,而是车辆像被轨道引导一般平稳通过障碍。这种稳定性并非依靠增加悬架硬度来实现,而是通过优化运动轨迹,让车轮主动适应路面,从而在保持舒适性的同时,提供极高的动态稳定性。
倾仰比对车辆动态特性的精准调控
倾仰比是同步倾仰底盘总成中衡量车轮位移与车身位移协调程度的核心指标,其数值直接决定了车辆对路面激励的响应方式。在理想状态下,同步倾仰追求的是倾仰比趋近于1,即车轮向上跳动10毫米,车身也相应向上移动10毫米,完全消除车身与车轮之间的垂直相对位移。这种极端的同步状态能够最大限度地减少悬架系统的压缩与回弹行程,降低悬架元件的应力,从而提升系统的可靠性和响应速度。然而,完全一致的倾仰比在实际工程中难以实现,通常需要根据车辆的使用场景进行微调。
不同倾仰比的设定会显著改变车辆的操控性格。较低的倾仰比(小于1)意味着车身位移小于车轮位移,这种设定常见于注重舒适性的车型,它能进一步隔离路面冲击,使乘客感受到更柔和的滤震效果。而在高性能或越野场景中,较高的倾仰比(接近或大于1)则更为常见,因为它能增强轮胎对路面的贴服性,提升过弯时的侧向支撑力和加速时的牵引力。通过精确计算并匹配前后轴的倾仰比,工程师可以平衡车辆的转向响应与稳定性,确保车辆在直线行驶和动态变道时,车身姿态始终处于可控且高效的区间。
系统协同与长期可靠性验证
同步倾仰底盘总成的稳定性提升,离不开电子控制系统与机械结构的紧密协同。现代底盘系统中,倾仰控制往往由电控液压或电动推杆执行,传感器实时监测车轮位置、车身加速度及转向角度,通过算法计算出最佳的倾仰位移指令,驱动执行机构进行微调。这种主动或半主动的干预,使得底盘能够在不同驾驶模式下动态调整倾仰特性。例如,在运动模式下,系统可能允许更大的倾仰以增强驾驶乐趣;而在舒适模式下,则倾向于更平顺的同步运动,减少车身起伏。
长期运行的可靠性是底盘总成不可忽视的一环。由于同步倾仰结构涉及复杂的连杆铰接点和高频次的精密运动,其耐用性直接关系到车辆的安全与寿命。高标准的制造工艺确保了各连接部位的间隙控制在微米级别,配合长效润滑与密封技术,有效避免了因磨损导致的虚位和异响。在实际道路测试中,经过严格验证的同步倾仰底盘总成,能够在数万次的循环载荷下保持几何参数的稳定性,确保车辆在全生命周期内,始终维持一致的操控手感与行驶稳定性,为驾驶者提供可预期的动态表现。