无级阻尼调节工艺,动态坐姿调整与回弹速度优化指南
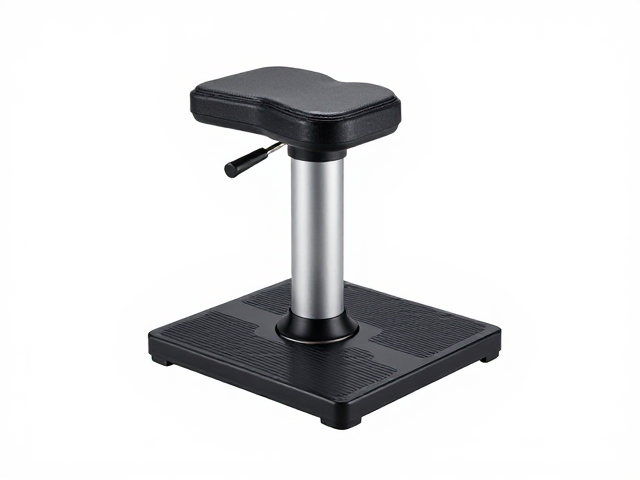
无级阻尼调节的核心机械原理 无级阻尼调节技术通过精密的液压或气压回路设计,实现了对阻力变化的连续性控制。其核心在于利用可变流道或电子阀门实时改变介质流动面积,从而平滑过渡不同力矩需求。这种机制避免了传统档位式调节在切换瞬间产生的顿挫感,使得每一次姿态调整都严格跟随使用者的体重与动作幅度。 在物理结构层面,阻尼器内部的活塞与缸体配合需要极高的加工精度。介质在通过节流孔时产生的粘滞阻力会直接转化为对
无级阻尼调节的核心机械原理
无级阻尼调节技术通过精密的液压或气压回路设计,实现了对阻力变化的连续性控制。其核心在于利用可变流道或电子阀门实时改变介质流动面积,从而平滑过渡不同力矩需求。这种机制避免了传统档位式调节在切换瞬间产生的顿挫感,使得每一次姿态调整都严格跟随使用者的体重与动作幅度。
在物理结构层面,阻尼器内部的活塞与缸体配合需要极高的加工精度。介质在通过节流孔时产生的粘滞阻力会直接转化为对运动部件的抑制力。通过微调节流孔的开合程度,系统能够精确匹配从静态支撑到动态运动时的阻力曲线。这种物理特性确保了无论使用者处于静止状态还是频繁活动,座椅或支撑结构都能提供一致且跟手的反馈。
动态坐姿调整的人体工学逻辑
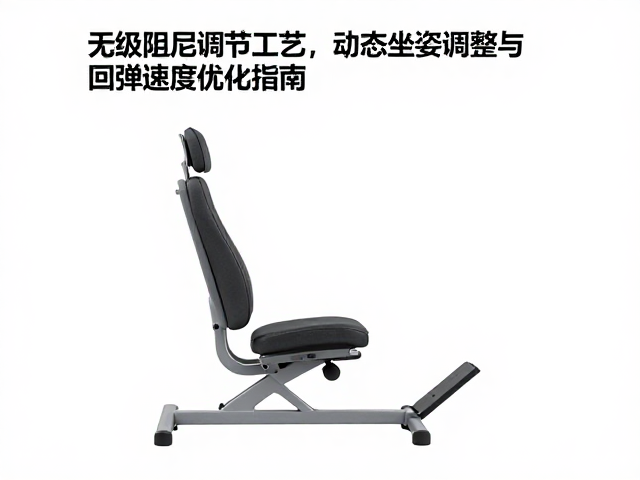
动态坐姿的核心在于模拟人体脊柱的自然生理曲度变化。当人体在坐姿状态下发生微小位移时,阻尼系统需迅速识别并做出响应。通过优化回弹速度,系统允许使用者在不假思索的情况下调整重心,从而减少长时间保持单一姿势带来的肌肉疲劳。这种即时反馈机制有助于维持骨盆处于中立位置,降低腰椎间盘的压力分布。
回弹速度的优化并非单纯追求快速复位,而是强调阻力与位移的线性关系。过快的回弹可能导致支撑力不足,使使用者感到漂浮;过慢则会产生迟滞感,阻碍自然活动。理想的动态调整过程表现为阻力随位移增加而平滑上升,在达到预设阈值后提供稳定的支撑力。这种设计使得脊柱在前后、左右方向的微动都能得到恰到好处的辅助,维持长时间坐立的舒适度。
回弹速度优化的技术参数解析
回弹速度的控制依赖于阻尼介质粘度的稳定性以及阀门开启压力的精准设定。在低温环境下,介质粘度增加可能导致回弹变慢,因此高性能阻尼材料需具备宽温域下的粘度稳定性。通过实验数据验证,不同体重区间对阻尼力的需求存在显著差异,通常需要通过预压测试来确定最佳初始阻尼值。
数值上的优化体现在阻尼力与位移曲线的拟合度上。理想状态下,阻尼力曲线应呈现轻微的非线性特征,以应对启动阶段的惯性力。在实际应用中,工程师会通过调整节流阀的几何形状来改变流量系数,进而微调回弹特性。经过大量样本测试,将回弹时间控制在毫秒级别内的微小区间,能显著提升使用者对支撑力的感知一致性。
工艺实现中的关键控制要素
无级阻尼工艺的落地依赖于精密加工与严格装配。阻尼杆表面的粗糙度直接影响介质流动的稳定性,通常要求达到微米级的光洁度。密封件的选材需兼顾耐磨性与耐油性,以防止长期使用中出现渗漏导致阻尼失效。装配过程中,预紧力的控制至关重要,过大的预紧力会增加启动阻力,过小则影响动态响应的灵敏度。
测试环节是验证工艺质量的关键步骤。通过高频位移传感器记录阻尼杆在指定速度下的受力变化,可生成完整的阻尼特性曲线。数据分析需关注曲线的平滑度及重复性,任何波动都可能预示内部结构的干涉或介质不均匀。只有通过多轮迭代优化,才能确保每一批次产品在不同使用场景下保持一致的性能表现。