同步倾仰底盘总成怎么选?双控底盘与脚架适配性全解析
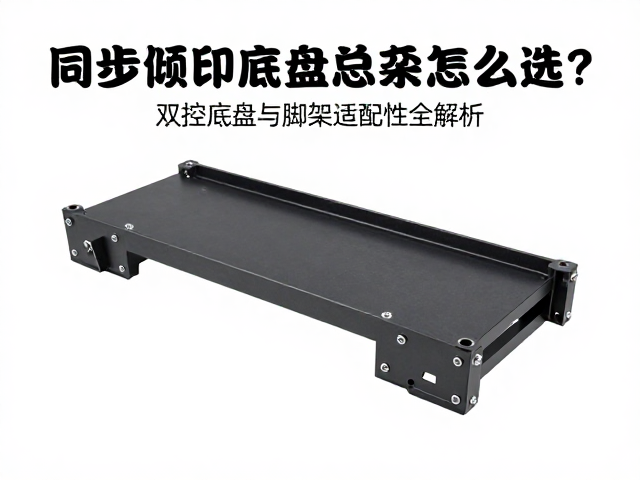
同步倾仰底盘的核心逻辑与场景需求 同步倾仰底盘的核心在于通过机械结构或电子控制,使负载平台在俯仰运动时保持水平或按特定轨迹变化,这一特性在影视航拍、特种作业车以及高端机器人领域具有不可替代的价值。选择此类底盘时,首要任务是明确应用场景对动态响应速度、负载重量以及运动精度的具体要求。不同场景对底盘的控制策略有着截然不同的侧重,例如影视拍摄更看重画面的绝对平稳与丝滑的跟焦能力,而工业巡检则更关注在复
同步倾仰底盘的核心逻辑与场景需求
同步倾仰底盘的核心在于通过机械结构或电子控制,使负载平台在俯仰运动时保持水平或按特定轨迹变化,这一特性在影视航拍、特种作业车以及高端机器人领域具有不可替代的价值。选择此类底盘时,首要任务是明确应用场景对动态响应速度、负载重量以及运动精度的具体要求。不同场景对底盘的控制策略有着截然不同的侧重,例如影视拍摄更看重画面的绝对平稳与丝滑的跟焦能力,而工业巡检则更关注在复杂地形下的越障稳定性与负载保持能力。
在硬件选型阶段,需要重点关注驱动单元的布局方式以及倾仰机构的传动效率。传统的单电机驱动往往难以兼顾快速响应与高精度定位,因此多采用双电机独立控制或带有减速增扭机构的设计。同步倾仰的效果直接取决于控制算法对电机转速与扭矩的实时计算能力,以及机械结构本身的刚性表现。如果机械连接处存在过大间隙或形变,即便控制算法再完美,最终呈现的倾仰动作也会出现迟滞或抖动,这直接影响了设备在实际作业中的可用性。
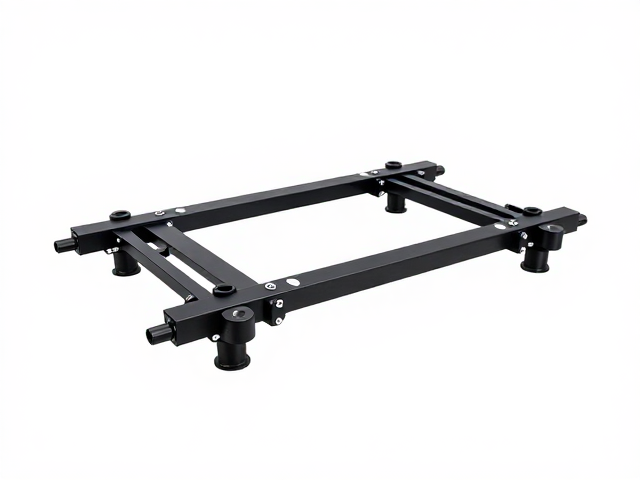
双控底盘的技术优势与控制特性
双控底盘通常指在俯仰轴和横滚轴,或者俯仰轴的两个驱动源上采用独立且可协同的控制策略,这种设计能够显著提升系统的动态平衡能力。通过双路信号或双电机配合,系统可以在倾斜过程中实时补偿因重心偏移带来的惯性力,从而实现更细腻的动作控制。这种控制逻辑允许用户或系统根据负载特性调整PID参数,使得轻负载下动作轻盈,重负载下依然保持稳健。
在技术实现上,双控底盘的优势体现在其对非线性运动的处理能力上。当负载重心发生变化时,双控机制可以自动调整两侧电机的输出比例,防止因单侧过载导致的机械损坏或动作失控。此外,双控架构通常伴随着更丰富的反馈机制,如内置的高精度编码器或IMU(惯性测量单元),这些数据实时回传至主控单元,用于修正电机误差,确保每一次倾仰动作都能精准落在预设轨迹上。这种高维度的控制能力,使得双控底盘在需要精细操作的环境中具有显著优势。
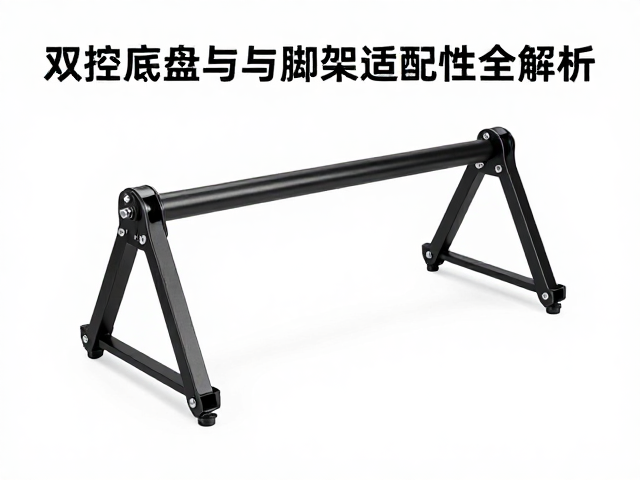
脚架适配性的关键考量因素
脚架与底盘的适配性并非简单的尺寸匹配,而是涉及连接接口、重心分布以及动态稳定性等多维度的综合评估。常见的适配接口类型包括标准云台螺丝、快拆板以及定制化法兰盘,选择时需确认底盘输出端与脚架云台的螺纹规格是否一致,以及接触面的平整度是否满足防震要求。不规范的接口连接极易在运动过程中产生共振,导致画面模糊或机械结构松动。
重心分布是决定适配效果的核心物理指标。当底盘安装在脚架上时,整体系统的重心必须落在脚架三脚撑开的三角形支撑域内,且尽量靠近垂直中轴线。如果底盘设计过重或重心过高,即使在静态下也能保持稳定,但在动态倾仰过程中,巨大的力矩变化可能导致脚架失稳甚至倾倒。因此,评估适配性时,需结合脚架的最大承重、展开高度以及材质刚性,计算整体系统在极限倾仰角度下的稳定性边界。
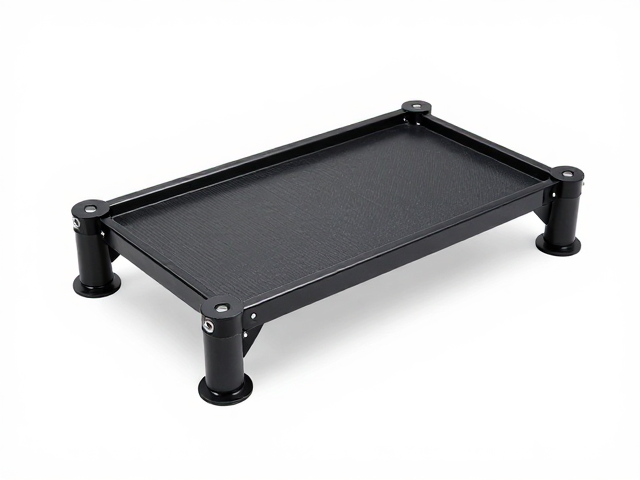
匹配策略与长期稳定性维护
在实际应用中,匹配策略应遵循“动态平衡优先”的原则。对于高动态场景,建议选用带有主动减震或高刚度连杆结构的底盘,并搭配轻量化但高强度的脚架系统,以减少整体惯性带来的控制延迟。在静态或低动态场景下,则可侧重于接口的通用性与安装的便捷性,确保设备在不同环境下的快速部署能力。同时,需考虑环境因素对适配性的影响,如低温下的材料变脆、高温下的润滑失效等,这些细节决定了设备在极端条件下的可靠性。
长期稳定性维护离不开对连接部件的定期巡检与紧固。同步倾仰过程中产生的交变应力会加速螺丝、轴承等标准件的磨损,因此建议设置固定的维护周期,检查关键连接点的紧固情况及润滑状态。对于高频使用的设备,还需关注控制算法的迭代与校准,确保随着机械部件的老化,电子控制仍能补偿物理误差,维持设备长期的运动精度与同步效果。