同步倾仰底盘总成锁定机构与稳定性优化解析
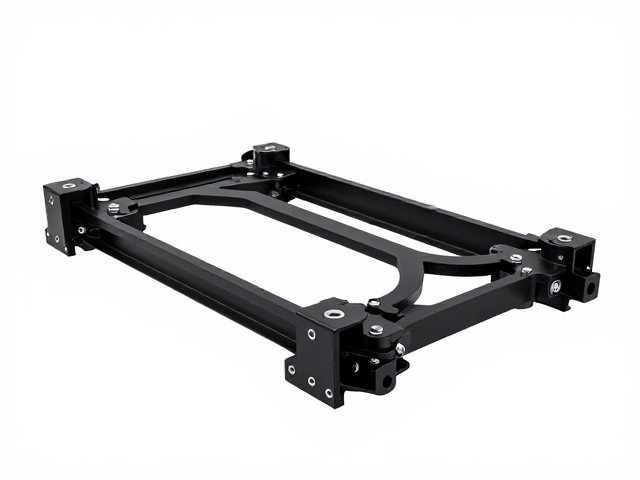
同步倾仰底盘总成的机械联动逻辑 同步倾仰底盘的核心在于通过精密的连杆或液压同步回路,确保车身在倾斜过程中左右两侧悬挂系统的运动轨迹保持严格的几何一致性。这种设计并非简单的机械连接,而是需要解决动态负载下的相位差问题,防止因一侧响应滞后导致的车身姿态失控。在工程实践中,通常采用等臂连杆机构配合高刚度销轴,以最小化转动过程中的摩擦阻力与间隙累积,从而维持左右轮距在倾仰过程中的稳定性。 锁定机构在此体
同步倾仰底盘总成的机械联动逻辑
同步倾仰底盘的核心在于通过精密的连杆或液压同步回路,确保车身在倾斜过程中左右两侧悬挂系统的运动轨迹保持严格的几何一致性。这种设计并非简单的机械连接,而是需要解决动态负载下的相位差问题,防止因一侧响应滞后导致的车身姿态失控。在工程实践中,通常采用等臂连杆机构配合高刚度销轴,以最小化转动过程中的摩擦阻力与间隙累积,从而维持左右轮距在倾仰过程中的稳定性。
锁定机构在此体系中扮演着安全边界的关键角色,其功能是在底盘处于预设倾仰角度或静止状态时,提供可靠的刚性约束。常见的锁定方式包括机械棘爪式、液压锁止销以及电磁抱闸等形式,这些机制必须在极端工况下仍能克服惯性力与外部冲击。锁定信号的触发通常依赖于角度传感器反馈与压力开关的双重确认,确保只有在系统完全就位且无异常震动时才执行锁止动作,避免在运动过程中因误触发造成机械结构损坏。
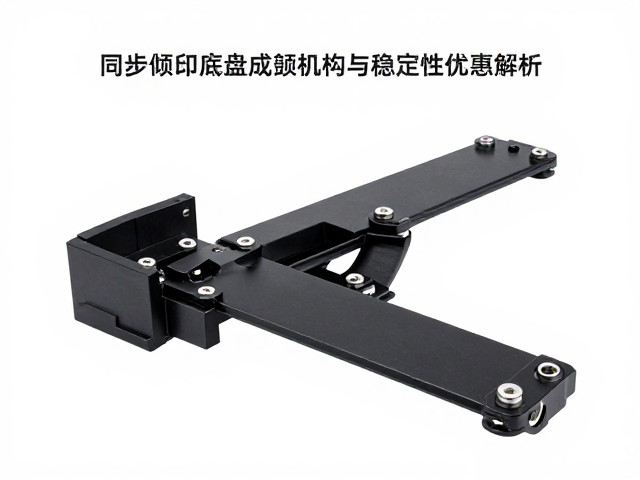
稳定性优化的多维影响因素
稳定性优化涉及底盘重心控制、悬挂阻尼特性以及倾仰速度曲线的综合调校。重心偏移会直接改变倾仰过程中的力矩平衡,因此需通过配重分布或结构轻量化设计,将重心维持在倾仰轴线附近的关键区域。悬挂系统的阻尼设定需兼顾快速响应与抑制余震,过大的阻尼可能导致锁定冲击,而过小的阻尼则会在倾仰到位后引发持续的晃动,影响整体结构的静态稳定性。
倾仰过程中的速度控制是防止结构失稳的另一大要素。采用梯形或S型速度曲线规划,可以在启动和停止阶段平滑过渡加速度变化,减少惯性载荷对锁定机构的冲击。此外,地面平整度与附着系数也是不可忽视的外部变量,在实际作业环境中,底盘需具备一定的自适应能力,通过实时监测接地反力来微调倾仰姿态,确保在非理想路面条件下仍能保持预期的稳定性表现。
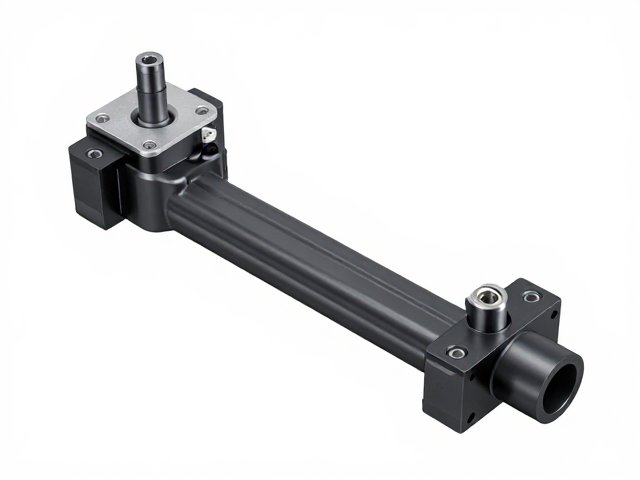
锁定机构的结构设计与可靠性验证
锁定机构的设计需重点考量解锁的顺畅性与锁止的防脱性能。在结构上,常设置导向斜面或自锁螺纹,利用摩擦力或机械互锁原理防止意外开启。材料选择方面,高强度合金钢或经过表面硬化处理的部件能有效抵抗疲劳磨损,特别是在频繁动作的工况下,关键受力点需进行强化处理以延长使用寿命。同时,防尘与密封设计至关重要,泥沙或水分侵入可能导致锁定销卡滞,因此通常配备多重密封件及自清洁结构。
可靠性验证通常通过台架试验与实际工况模拟相结合的方式进行。台架试验需模拟额定载荷下的千次循环锁定与解锁动作,检测机械部件的磨损情况及电气元件的响应一致性。在实际工况中,需记录不同温度、湿度条件下锁定机构的动作成功率,并分析故障模式。数据表明,经过优化设计的锁定机构在标准工况下可实现无故障运行超过指定寿命周期,且解锁力保持在合理范围内,确保紧急情况下能快速解除锁定,保障设备与人员安全。