同步倾仰底盘怎么选?根据体重选阻尼,缓冲减震支撑更稳
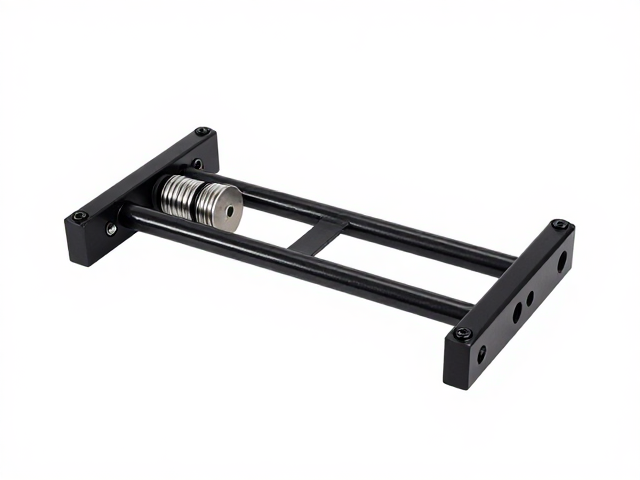
同步倾仰底盘的核心逻辑与阻尼关联 同步倾仰底盘的设计初衷,是为了解决传统平衡车在加速或减速时车身剧烈前倾或后仰的问题,通过电机与车轮的协同控制,让车身姿态始终保持在相对水平的状态,从而提供类似驾驶汽车的平稳感。这种技术并不依赖单一的硬件堆砌,而是高度依赖于控制算法与机械结构的配合,其中阻尼特性是决定整车动态响应的关键变量。阻尼本质上是对运动阻力的调节,它决定了底盘在应对路面颠簸或车身姿态变化时的
同步倾仰底盘的核心逻辑与阻尼关联
同步倾仰底盘的设计初衷,是为了解决传统平衡车在加速或减速时车身剧烈前倾或后仰的问题,通过电机与车轮的协同控制,让车身姿态始终保持在相对水平的状态,从而提供类似驾驶汽车的平稳感。这种技术并不依赖单一的硬件堆砌,而是高度依赖于控制算法与机械结构的配合,其中阻尼特性是决定整车动态响应的关键变量。阻尼本质上是对运动阻力的调节,它决定了底盘在应对路面颠簸或车身姿态变化时的回弹速度与吸收能量的能力。
在同步倾仰系统中,阻尼的大小直接影响了用户的体感舒适度。过小的阻尼会让车身在修正姿态时产生类似船只在波浪中的晃动,导致用户感到眩晕;而过大的阻尼则会让底盘显得生硬,路面的细微震动会直接传递至腿部,长时间骑行容易疲劳。因此,选择阻尼参数并非盲目追求数值,而是需要结合使用者的体重范围进行匹配,因为体重决定了车身下沉的幅度以及悬挂系统需要提供的支撑力。
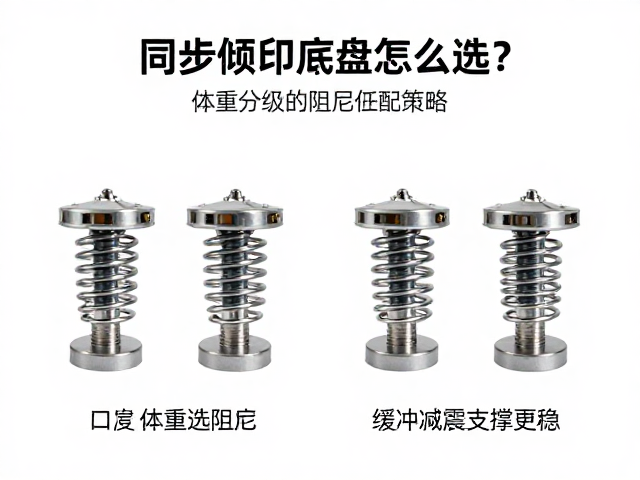
基于体重分级的阻尼匹配策略
对于体重较轻的用户群体,通常建议在阻尼设置上偏向柔和,以保留底盘对路面变化的敏锐感知。轻体重用户在骑行时对悬挂系统的压缩力较小,如果阻尼过大,悬挂难以充分吸收震动,会导致骑行体验过于颠簸。此时,适中的回弹阻尼可以帮助车身快速稳定姿态,避免因为轻微的路面不平引发连续晃动,确保起步和停止时的平顺性。
中等体重用户处于阻尼匹配的中间区间,需要平衡稳定性与舒适性。这一群体的体重能提供足够的下压力,使悬挂系统处于最佳工作区间,因此阻尼设置应注重中低频震动的抑制。在同步倾仰过程中,中等阻尼能有效防止车身在急加速时过度后仰,同时在转弯时提供侧向支撑,避免车身出现明显的侧倾感,保持行车的跟地感。
高体重用户则需要更高的阻尼支持,以应对更大的惯性力和路面冲击。大体重骑行会对悬挂系统产生更大的压缩行程,如果阻尼不足,容易出现“触底”现象,即悬挂完全压缩后失去缓冲作用,导致底盘撞击地面,这不仅破坏同步倾仰的效果,还可能损伤硬件。高阻尼能有效延缓压缩速度,提供强力的支撑,确保在重载情况下车身姿态依然可控,减少因重心过高引发的不稳定感。
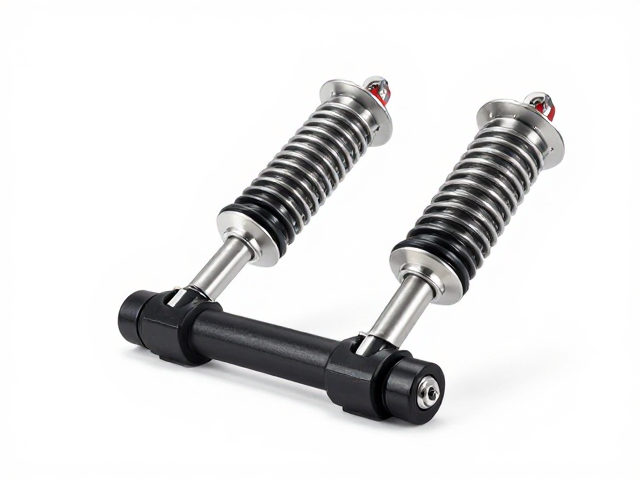
缓冲减震与支撑性的实际表现
缓冲减震能力主要体现在底盘对突发冲击的化解上,良好的减震系统能在车轮遇到坑洼或石块时,迅速通过悬挂行程吸收能量,而不是将冲击力直接传导至车架和用户身体。在同步倾仰底盘中,减震效果直接影响控制的连续性,如果减震失效,车轮的跳动会导致传感器数据波动,进而引发电机输出的错误修正,造成车身突然顿挫。
支撑性则体现在底盘对车身姿态的维持能力,特别是在静止或低速移动时。优秀的支撑结构能防止车身因重心偏移而发生不可控的倾斜,确保同步倾仰电机无需频繁介入修正,从而降低能耗并提升安全性。支撑性与阻尼密切相关,高支撑性意味着底盘在受到侧向力或纵向加速度时,能保持几何结构的稳定,为用户提供可预测的操控反馈。
选型过程中的关键考量因素
在挑选同步倾仰底盘时,除了关注阻尼与体重的匹配,还需考察悬挂系统的行程长度。较长的行程能应对更复杂的路况,但可能增加车身高度和重量;较短的行程则更利于城市通勤的灵活操控。用户应根据日常使用场景,如柏油路、碎石路或混合路况,选择具有相应行程范围的底盘结构,以确保在不同地形下都能发挥同步倾仰的优势。
此外,控制系统的响应速度也是不可忽视的一环。即使阻尼和减震硬件配置合理,如果控制算法无法实时处理传感器数据并调整电机输出,同步倾仰效果也会大打折扣。实际体验中,应关注底盘在应对突然转向或紧急制动时的表现,优秀的系统能在毫秒级时间内调整车身姿态,确保用户在不改变重心分布的情况下完成动作,这才是同步倾仰技术真正的价值所在。