150cm以下娇小体型选椅,座高调节参数与人体工学指南
核心参数解析:座高与腿部的垂直空间匹配 对于身高不足150cm的使用者而言,传统办公椅或家用转椅最大的痛点往往在于“脚不沾地”。当双脚无法平铺于地面时,大腿前侧会受到座椅前沿的持续压迫,阻碍下肢血液回流,长时间久坐极易引发腿部麻木或静脉曲张。因此,座高调节范围是选型的首要硬性指标。市面上多数标准人体工学椅的最低座高通常在42-45cm左右,这对于娇小体型用户来说依然偏高。理想的选择应具备更低的最
核心参数解析:座高与腿部的垂直空间匹配
对于身高不足150cm的使用者而言,传统办公椅或家用转椅最大的痛点往往在于“脚不沾地”。当双脚无法平铺于地面时,大腿前侧会受到座椅前沿的持续压迫,阻碍下肢血液回流,长时间久坐极易引发腿部麻木或静脉曲张。因此,座高调节范围是选型的首要硬性指标。市面上多数标准人体工学椅的最低座高通常在42-45cm左右,这对于娇小体型用户来说依然偏高。理想的选择应具备更低的最低座限,例如最低座高需低于40cm,部分专为亚洲小个子设计的款式能将最低座高下探至36-38cm区间,从而确保使用者在落座时,膝盖角度能自然保持在90度至100度之间,双脚能完全贴合地面或脚踏。
除了最低座高,座高的调节幅度与稳定性同样关键。液压杆或气压棒的质量决定了调节的顺滑度与安全性。在测试或观察参数时,需关注其调节行程是否覆盖30-45cm的广泛区间,以便适应不同桌面的高度。许多用户常忽略桌面高度的匹配问题,如果书桌高度固定且偏高(如标准办公桌75cm),即便椅子能调低,也可能导致手肘悬空或耸肩。因此,选椅时需结合使用者的实际桌面高度进行模拟,确保在最低座高状态下,前臂能自然平放于桌面,肩部保持放松,避免颈椎因代偿性受力而产生劳损。
坐深与腰托的贴合逻辑:解决“坐不满”与“悬空”困境
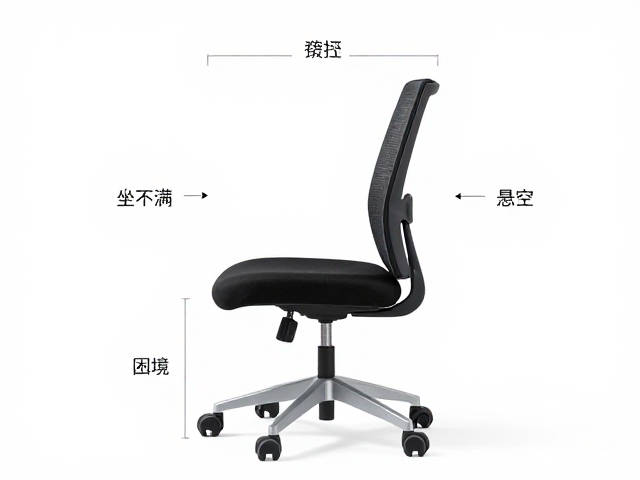
娇小体型用户普遍面临坐深过大的问题。标准人体工学椅的座深通常在5-7cm调节范围,若坐深超过40cm,使用者的臀部无法完全贴合椅背,导致腰部悬空,此时腰托便失去了支撑意义,反而可能顶在腰椎非受力点造成不适。针对这一痛点,座深调节功能至关重要。选椅时应优先确认该椅子具备有效的座深推拉或旋转调节机制,且调节后能确保使用者背部能自然贴合椅背,同时膝盖后方与座垫前沿保留2-4cm的空隙。这个空隙既能防止压迫腘窝神经,又能确保大腿肌肉处于松弛状态。
腰托的设计逻辑需要从“顶”转变为“承托”。对于身高150cm以下的人群,腰椎位置相对较低,固定式或调节范围有限的腰托极易错位。动态腰托或可上下调节幅度的腰垫更为合适,其核心指标是腰托的最高点应能精准覆盖L4-L5腰椎区域。在选购时,可观察腰托的材质硬度与形状,过于坚硬的塑料感腰托难以适应娇小体型较窄的骨盆宽度,容易产生压迫感。理想的腰托应具备一定的自适应能力,在用户后仰时能跟随脊柱曲线移动,提供持续的支撑力,而非僵硬的定点支撑,从而分散腰椎间盘压力,维持脊柱自然的生理曲度。
脚踏系统的必要性与选型细节
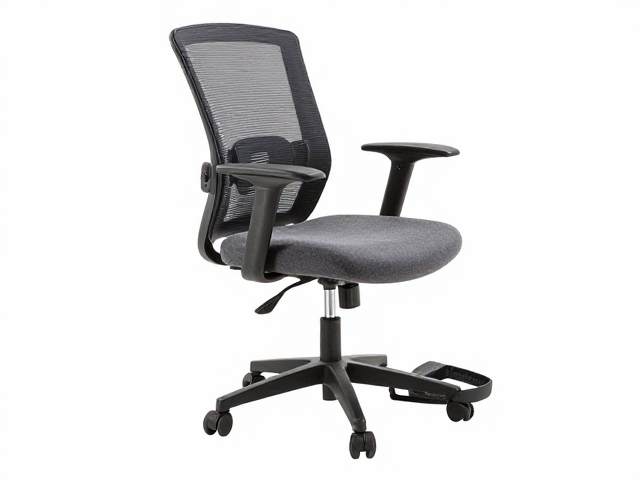
当受限于桌面高度,无法通过降低椅高来实现双脚着地时,脚踏成为了解决下肢悬空的必要配件。对于娇小体型用户,脚踏并非可有可无的点缀,而是维持正确坐姿的关键组件。一个合格的脚踏应具备防滑纹理和适当的倾斜角度(约15-20度),以模拟自然站立时的足底受力状态。脚踏的高度应可调节,或设计为可拆卸式,以便在不使用时收起,保持空间整洁。在材质选择上,硬质塑料脚踏虽耐用但舒适度一般,带有软垫或橡胶包覆的脚踏能提供更好的缓冲,减少足底压力。
脚踏的使用场景与调节逻辑需要与主座椅配合。部分高端人体工学椅采用联动调节设计,即座深前移时,脚踏会自动升起或前伸,以维持大腿与小腿的最佳夹角。若椅子无此联动功能,则需手动协调座深与脚踏的位置。值得注意的是,脚踏的宽度应足够容纳双脚并拢或微微分开,避免脚尖外撇导致的髋关节不适。对于体重较轻的用户,还需关注脚踏的承重能力与稳固性,劣质脚踏在受力不均时易发生晃动或断裂,存在安全隐患。因此,脚踏的底座宽度、材质厚度以及连接处的稳固性,是评估其可用性的重要细节。
局部细节的微调:扶手、头枕与底盘
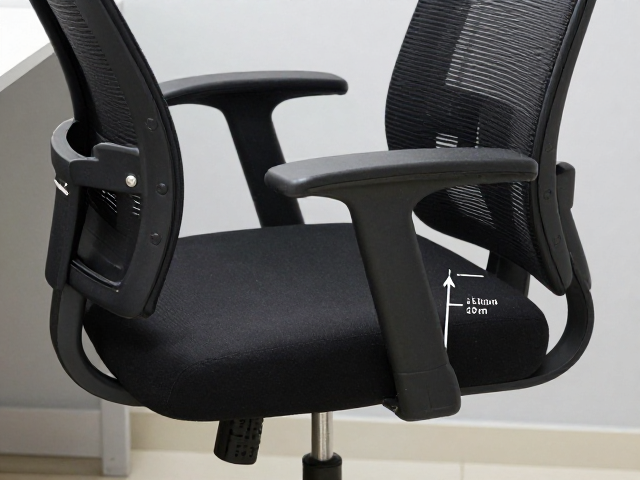
扶手的高度与宽度调节直接影响肩颈状态的。娇小体型用户的手臂长度较短,若扶手过高,会导致耸肩,长期引发斜方肌紧张;若扶手过低,则无法支撑前臂重量。理想的扶手应具备3D或4D调节功能,即上下、前后、左右及旋转调节。在设定扶手高度时,应以肘关节自然弯曲90度,前臂平放其上,肩部下沉不耸起为准。扶手宽度需足够宽,以容纳小臂,避免扶手边缘压迫尺神经。对于需要频繁打字或使用鼠标的用户,扶手的前后调节尤为重要,它能确保手肘与身体躯干保持合理距离,减少肩部前倾。
头枕与底盘的调节需符合娇小用户的颈椎与脊柱比例。标准头枕对150cm以下用户可能过高,压迫枕骨而非支撑颈椎,导致颈部前倾或后仰不适。可调节头枕应具备上下高度及前后角度调节,确保头枕中心能贴合耳垂与肩膀中点连线处的颈椎位置,提供恰到好处的承托,而非强行顶住后脑勺。底盘部分,需关注倾仰阻尼的细腻程度。娇小体型用户体重相对较轻,过大的阻尼可能无法支撑其身体后仰,过小的阻尼则可能导致后仰过快失控。理想的底盘应具备灵敏的倾仰反馈,允许用户在坐姿与后仰放松模式间平滑切换,同时锁定功能需稳固,确保在锁定状态下身体不会意外滑动,维持脊柱在任意姿态下的稳定支撑。